সর্বদিকে চলাচলের বিপ্লব
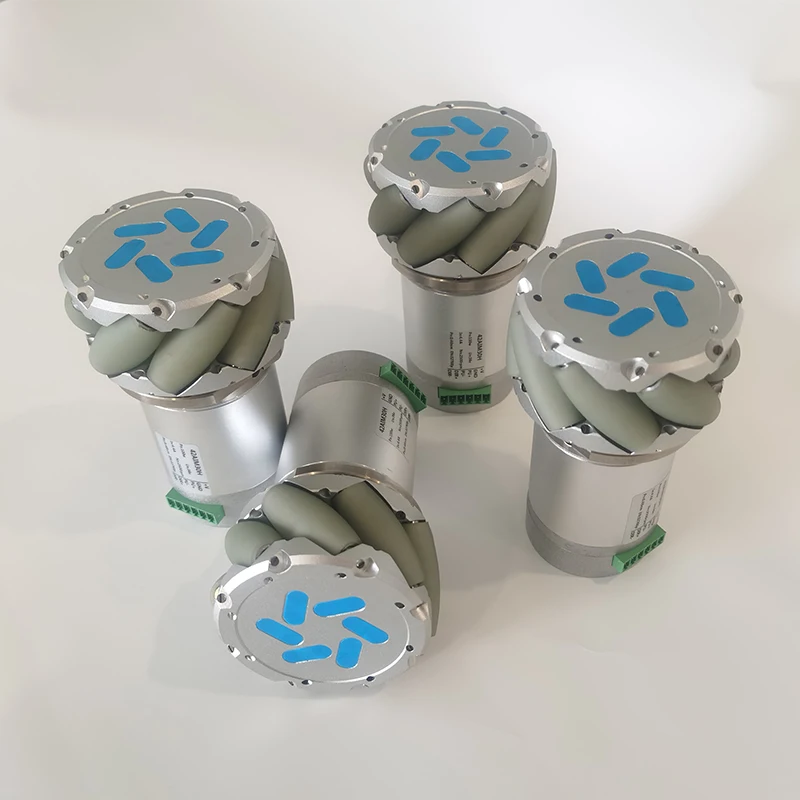
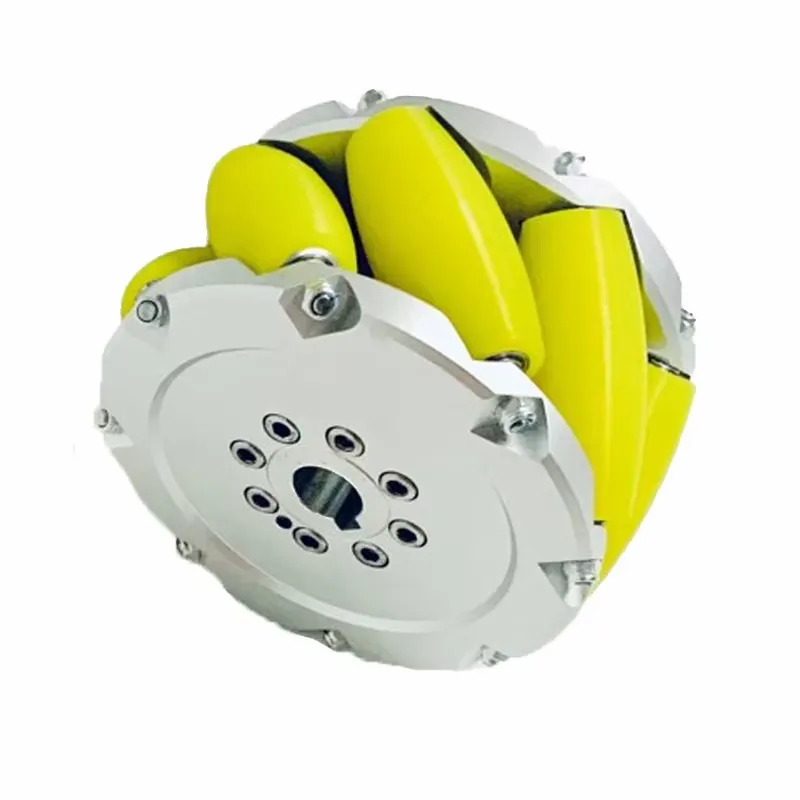
২টি মেকানাম চাকার সর্বদিকে গতিশীল ক্ষমতা মোবাইল রোবোটিক্স এবং শিল্প স্বয়ংক্রিয়করণে একটি আদর্শ পরিবর্তন ঘটিয়েছে, যা যানবাহন ডিজাইন এবং কার্যকরী দক্ষতা নিয়ে আমাদের দৃষ্টিভঙ্গি মৌলিকভাবে পরিবর্তন করেছে। এই বিপ্লবী বৈশিষ্ট্যটি প্রতিটি চাকার অনন্য রোলার বিন্যাস থেকে উদ্ভূত হয়েছে, যা একসাথে একাধিক দিকে বল ভেক্টর তৈরি করতে সক্ষম করে। সাধারণ চাকার বিপরীতে, যা শুধুমাত্র তাদের ঘূর্ণন দিকে ঠেলে বা টেনে নিতে পারে, ২টি মেকানাম চাকা ভূপৃষ্ঠের সাথে সঠিকভাবে কোণযুক্ত রোলারের মাধ্যমে পার্শ্বীয় বল তৈরি করে। এই প্রযুক্তির পেছনে থাকা প্রকৌশলী অদ্ভুত ব্যাপারটি হলো স্মুথ সংক্রমণ নিশ্চিত করার জন্য রোলারের সঠিক কোণ ও ব্যবধান গণনা করা। যখন চারটি ২ মেকানাম চাকা সঠিকভাবে সমন্বিত হয়, তখন একটি যানবাহন সামনে, পিছনে, পাশে, কর্ণদিকে বা স্থানেই ঘুরে যেতে পারে—কোনও স্টিয়ারিং ইনপুট ছাড়াই। এই ক্ষমতা সেইসব প্রয়োগের জন্য অত্যন্ত মূল্যবান যেখানে স্থানের সীমাবদ্ধতা ঐতিহ্যগত ম্যানিউভারিং পদ্ধতিগুলি ব্যবহার করা অসম্ভব করে তোলে। গুদাম অপারেশনগুলিতে সংকীর্ণ তাকের সারিগুলির মধ্যে পাশাপাশি সরে যাওয়ার ক্ষমতা সম্পন্ন যানবাহনগুলি বিশাল সুবিধা প্রদান করে, যা ঘূর্ণন ব্যাসার্ধ সমর্থন করার জন্য প্রশস্ত পথ নির্মাণের প্রয়োজন তুলে দেয়। উৎপাদন অ্যাসেম্বলি লাইনগুলি ২টি মেকানাম চাকা ব্যবহার করে রোবোটিক প্ল্যাটফর্মগুলিকে সঠিকভাবে অবস্থান করতে, যাতে পাশের কাজের স্টেশন বা সরঞ্জামগুলি বিঘ্নিত না হয়। চিকিৎসা শিল্প রোগী পরিবহন ব্যবস্থা এবং রোগ নির্ণয়ের সরঞ্জামের জন্য এই প্রযুক্তিকে গ্রহণ করেছে, যা হাসপাতালের সংকীর্ণ করিডরগুলি অতিক্রম করতে হয় কিন্তু মসৃণ ও নিয়ন্ত্রিত গতি বজায় রাখতে হয়। শিক্ষামূলক রোবোটিক্স প্রোগ্রামগুলি ২টি মেকানাম চাকা ব্যবহার করে উন্নত গতিবিদ্যা নীতিগুলি প্রদর্শন করে এবং শিক্ষার্থীদের জটিল গতি নিয়ন্ত্রণে হাতে-কলমে অভিজ্ঞতা প্রদান করে। এই প্রযুক্তি বর্তমান বাধা ও কার্যকরী প্রয়োজনীয়তা অনুযায়ী পথ অপ্টিমাইজ করার জন্য রিয়েল-টাইম পাথ প্ল্যানিং অ্যালগরিদম সক্ষম করে। উন্নত নিয়ন্ত্রণ ব্যবস্থাগুলি চাকাগুলির পৃথক গতিকে সমন্বিত করে কাঙ্ক্ষিত যানবাহন ট্র্যাজেক্টরি অর্জন করে, যার ফলে স্থিতিশীলতা ও ভার বণ্টন বজায় থাকে। ২টি মেকানাম চাকার মাধ্যমে অর্জনযোগ্য নির্ভুলতা অধিকাংশ পরিস্থিতিতে ম্যানুয়াল অপারেশনকে ছাড়িয়ে যায়, ফলে অবস্থান নির্ধারণে উন্নত নির্ভুলতা এবং কম কার্যকরী ত্রুটি ঘটে। এই প্রযুক্তির ভবিষ্যতের উন্নয়নগুলি কৃত্রিম বুদ্ধিমত্তা সিস্টেমের সাথে আরও গভীর একীকরণের প্রতিশ্রুতি দেয়, যা স্বায়ত্ত নেভিগেশন ক্ষমতাকে আরও উন্নত করবে।
 EN