 EN

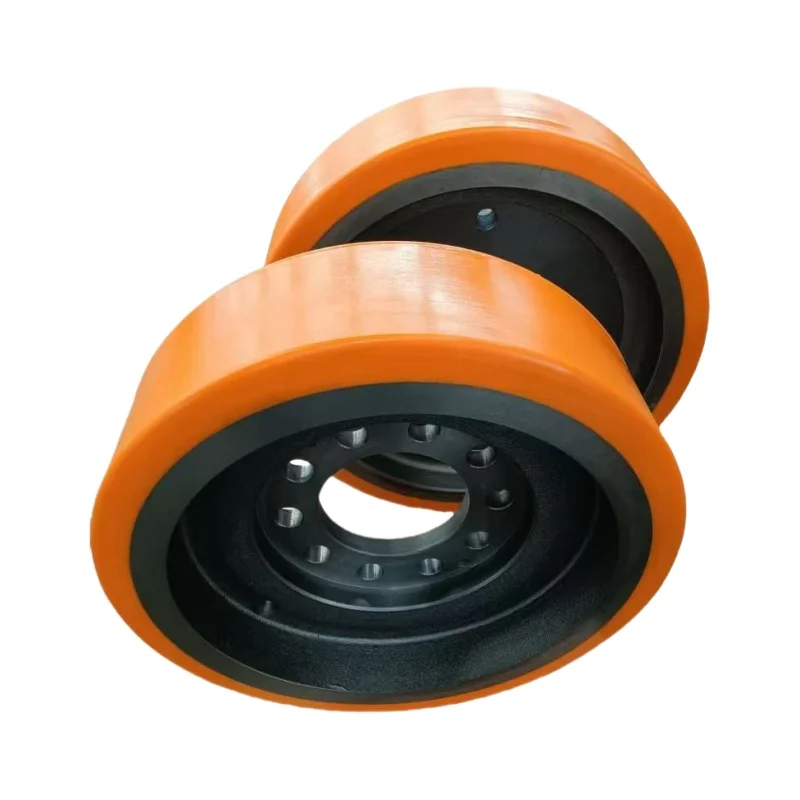
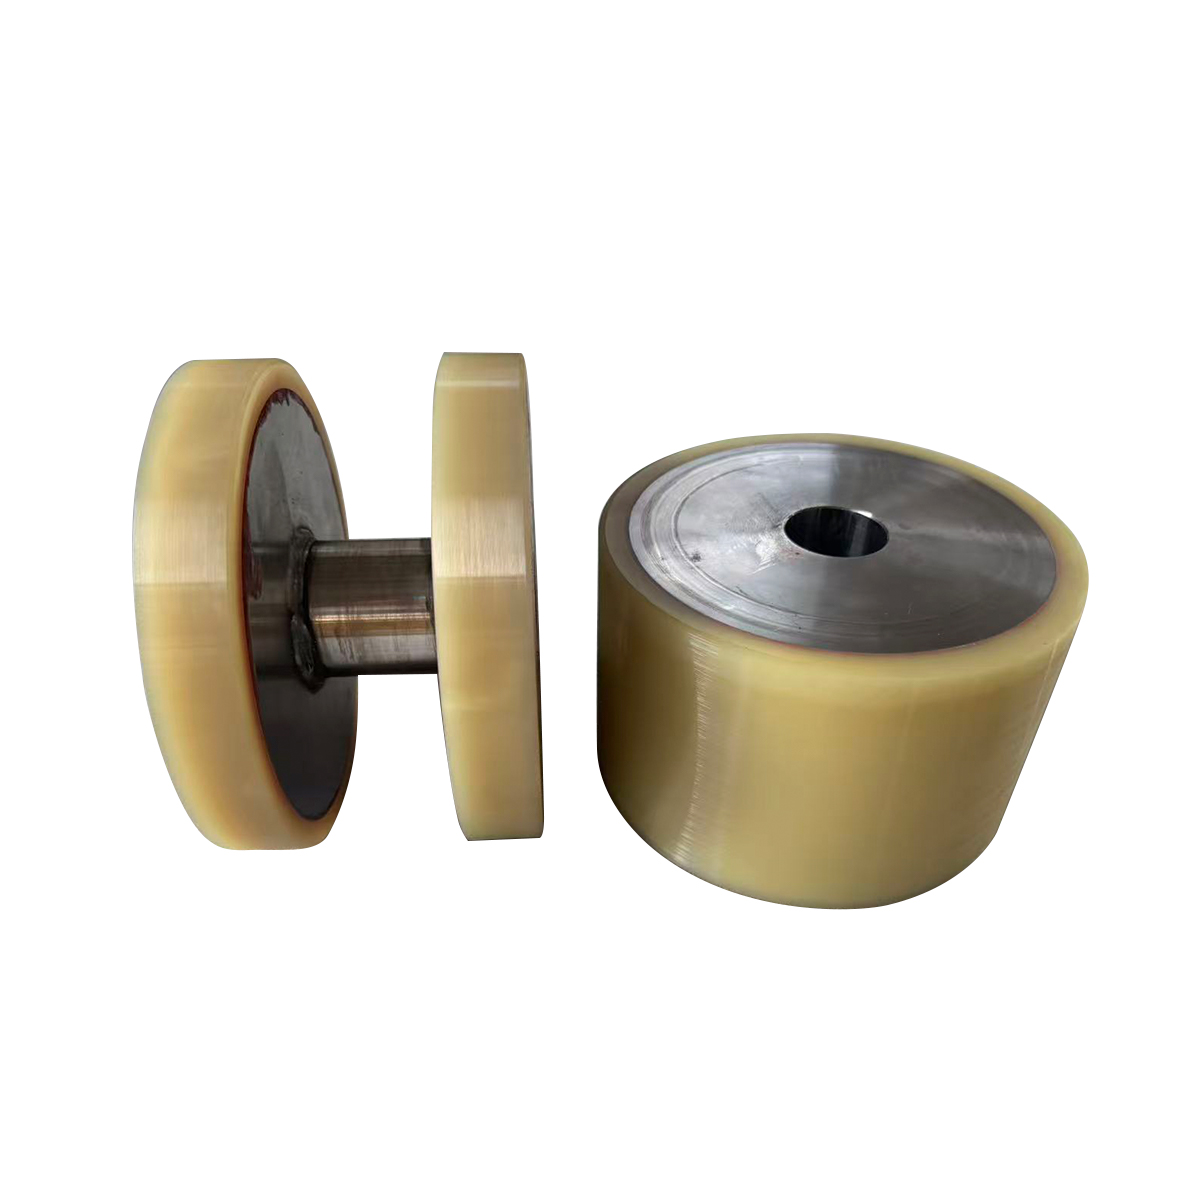
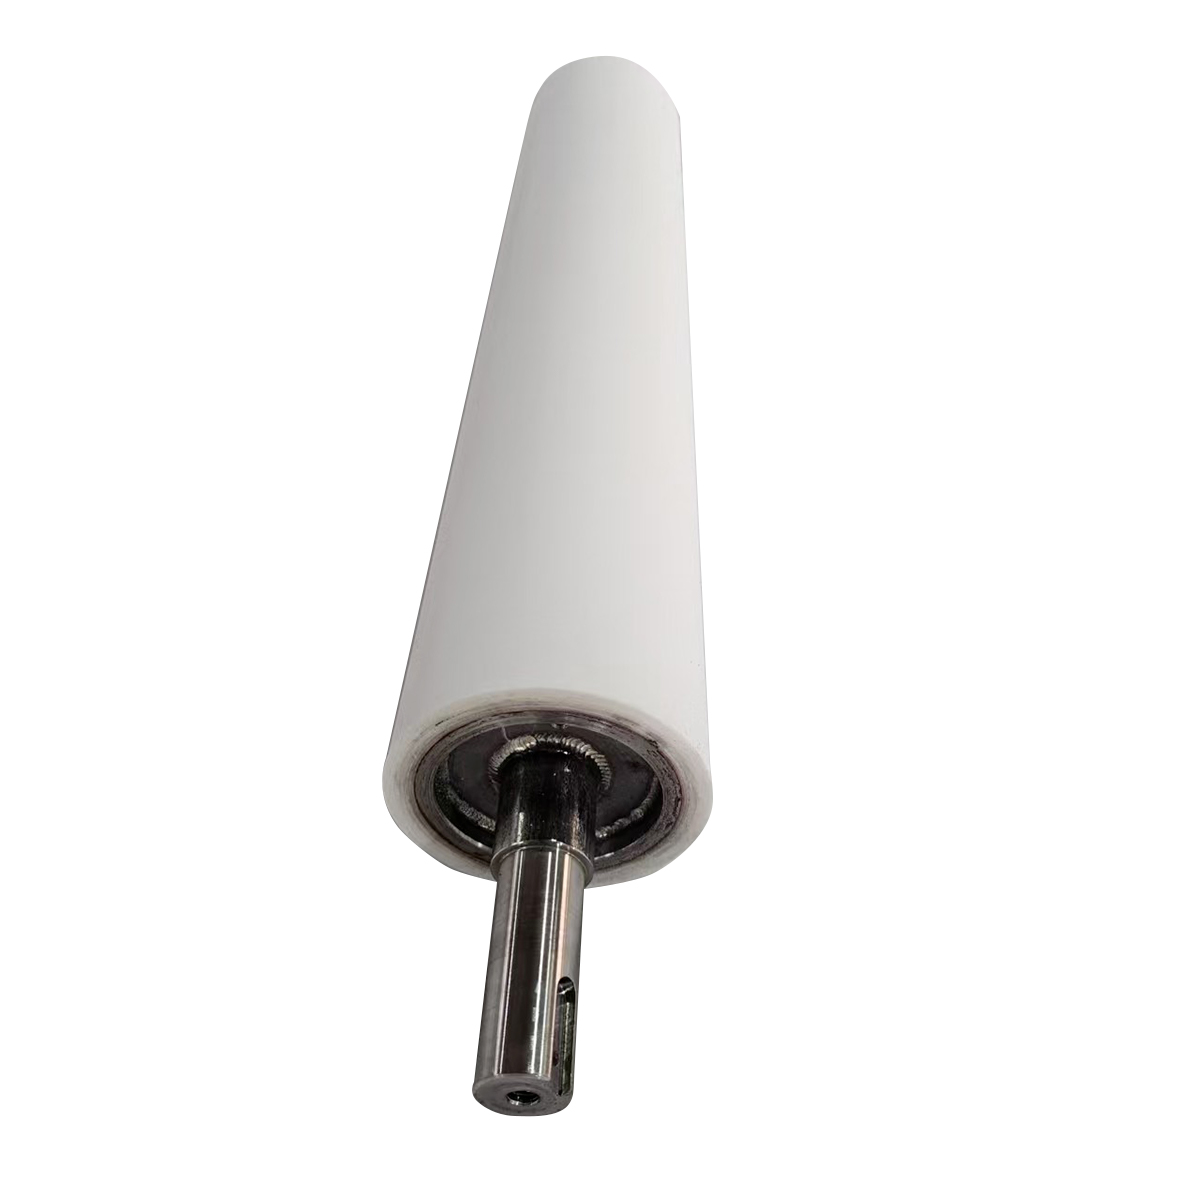
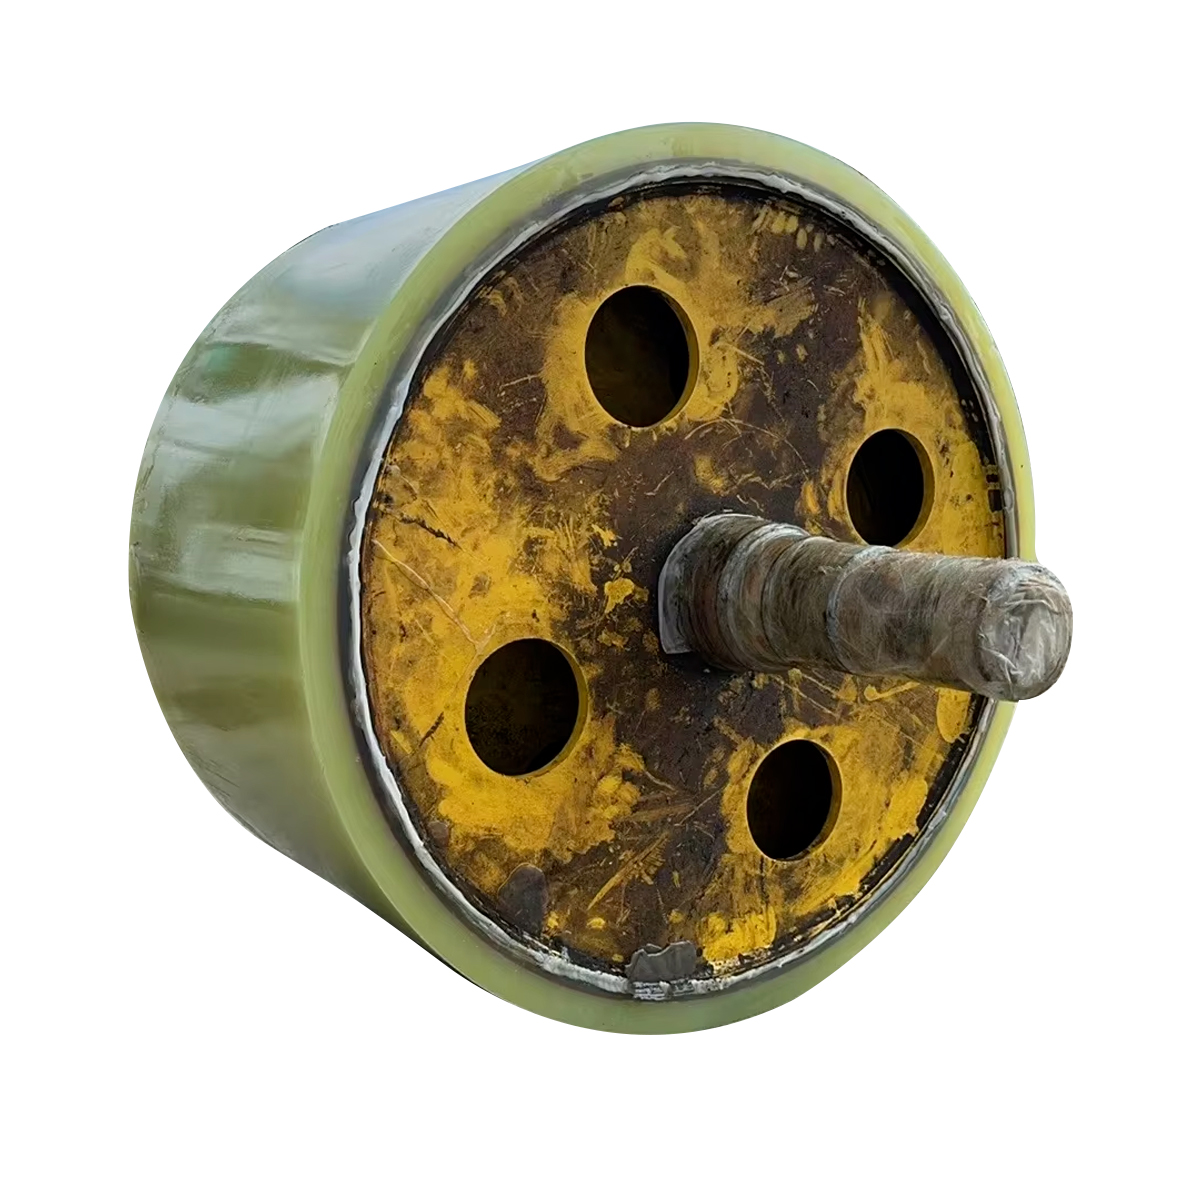
ゴムローラーはコンベアの性能と寿命にどのような影響を与えるか?
産業用コンベアシステムにおけるゴムローラーの重要性について
現代の産業現場において、コンベアシステムの効率性と信頼性は、その構成部品の品質に大きく左右されます。その中でも、特に重要な部品の一つがゴムローラーです…
さらに表示

31
Oct
31
Oct
31
Oct
27
Nov



溧陽プルイセン社は、産業用アプリケーション向け高性能ポリウレタン製品を提供しています。当社のTPU押出ベルトおよびCPUキャストローラーは、優れた耐摩耗性、耐油性、耐裂性を備えており、OEMカスタマイズにも対応しています。世界中のメーカーから信頼されています。お見積もりは今すぐご依頼ください。
128 Xinxing Middle Road, Licheng Town,Liyang City, Changzhou City, Jiangsu Province
Copyright © 2026 China Liyang pulisen Polyurethane Products Co,.Ltd. All rights reserved. プライバシーポリシー