

전방향 이동 기능
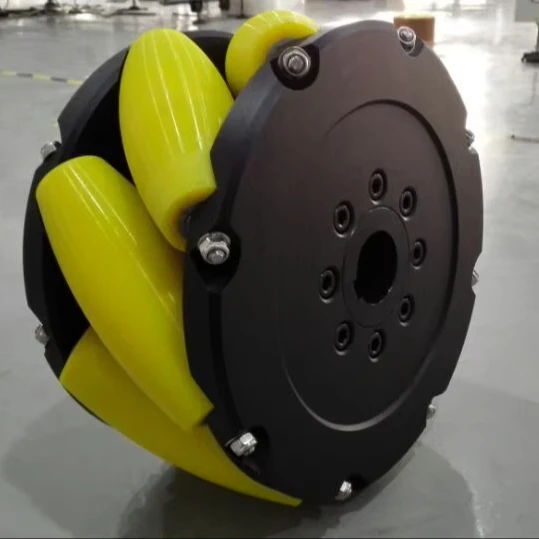
메카넘 휠 롤러의 전방향 이동 능력은 현대 이동성 공학의 정점이자, 복잡한 환경에서 차량이 이동하는 방식을 혁신적으로 변화시키는 전례 없는 이동 자유도를 제공한다. 이 혁명적인 기술은 전진·후진·측방 이동 및 회전 운동을 동시에 실현함으로써, 차량이 즉각적으로 어떤 방향으로든 이동할 수 있도록 한다. 이때 전통적인 조향 장치나 넓은 회피 공간이 필요하지 않다. 메카넘 휠 롤러는 바퀴 둘레를 따라 정확히 45도 각도로 배치된 정밀 설계된 롤러 시스템을 통해 이러한 놀라운 성능을 달성한다. 여러 개의 메카넘 휠 롤러 유닛이 조율된 시스템으로 함께 작동할 때, 각 휠의 회전을 복합적인 차량 이동으로 변환하는 고도화된 벡터 제어 메커니즘이 형성된다. 운영자는 좁은 공간에서도 부드럽게 이동하고, 장비를 밀리미터 단위의 정밀도로 위치 조정하며, 기존 휠 시스템으로는 불가능했던 복잡한 이동 패턴을 실행할 수 있다. 제조 시설은 이 기능으로 큰 이점을 얻는데, 메카넘 휠 롤러 기술이 탑재된 포크리프트 및 물류 처리 장비는 좁은 창고 통로를 원활하게 주행하고, 적재물을 선반에 정확히 위치시키며, 추가 여유 공간 없이 장애물을 우회할 수 있다. 전방향 이동은 전통적 휠 시스템 대비 최대 60퍼센트까지 위치 조정 작업 시간을 단축시켜, 직접적으로 생산성과 운영 효율성을 높인다. 로봇 응용 분야에서는 메카넘 휠 롤러의 전방향 이동 능력을 활용해 복잡한 점검 작업을 수행하고, 불규칙한 표면을 주행하며, 동적인 환경에서도 정밀한 위치 유지가 가능하다. 이 기술은 복잡한 역학 구조와 조향 메커니즘을 필요로 하지 않아 차량 설계를 단순화하면서도 기능적 역량을 확장한다. 메카넘 휠 롤러 시스템이 장착된 응급 구조 차량은 재난 현장을 보다 효과적으로 이동하며, 구조 장비를 정확히 배치하고, 제한된 공간 내에서도 운영 유연성을 확보할 수 있다. 전방향 이동이 제공하는 정밀 제어 능력은 자동 조립 시스템, 정밀 소재 배치, 민감한 장비의 정확한 위치 조정 등 정확한 위치 설정이 필수적인 응용 분야에서 메카넘 휠 롤러 기술을 매우 소중한 자산으로 만든다. 기존의 이동 방식으로는 지나치게 오래 걸리거나 부정확할 수 있는 이러한 작업들에 이상적이다.

