 EN


Automatski vođeni vozila (AGV) napravili su revoluciju u industrijskim operacijama, transformirajući skladišta, proizvodne pogone i distribucijske centre diljem svijeta. Kako poduzeća zahtijevaju veću učinkovitost i preciznost u rukovanju materijalima, važnost naprednih rješenja za mobilnost postaje sve očitija. A. mecanumovo kolo predstavlja jednu od najznačajnijih inovacija u tehnologiji AGV-a, nudeći bez presedana manevarsku sposobnost koja tradicionalnim sustavima kola jednostavno ne može biti usporedba. Ovi specijalizirani kotači omogućuju sve smjerove kretanja, omogućavajući AGV-ovima da se kreću u složenih okruženja s izvanrednom preciznošću i fleksibilnošću.
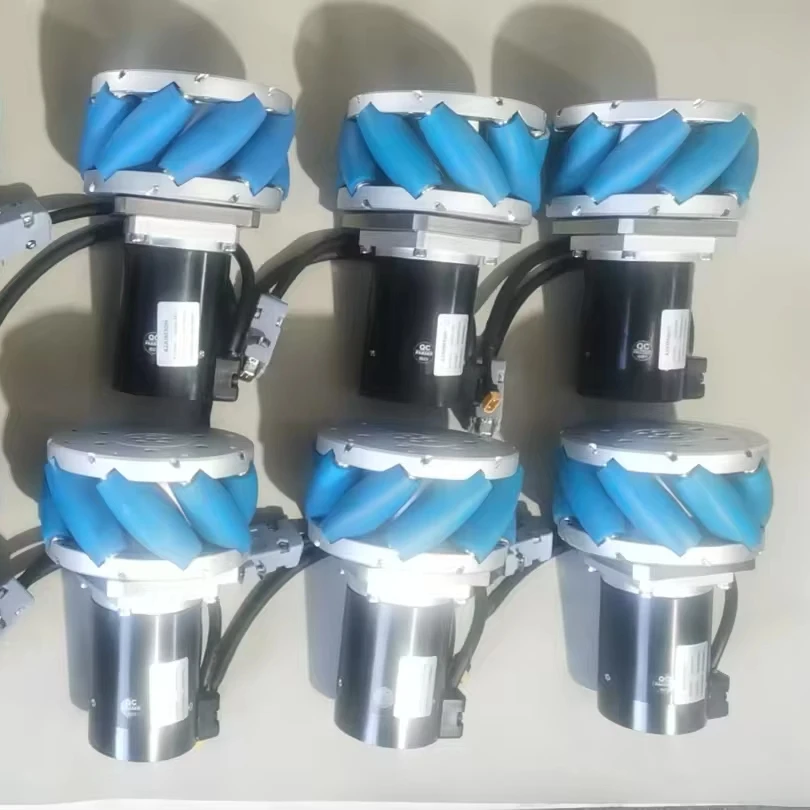
U skladu s člankom 3. stavkom 1. stavkom 2. Tradicionalne konfiguracije kotača često zahtijevaju složene manovarske sekvence za promjenu smjera ili kretanje kroz uske prostore, što rezultira smanjenom operativnom učinkovitosti i povećanom nošenju mehaničkih komponenti. Industrije koje se kreću od proizvodnje automobila do ispunjavanja e-trgovine prepoznale su transformativni potencijal mehaničnih sustava kotača u optimizaciji njihovih automatiziranih radnih tokova.
Razumijevanje tehničkih prednosti i praktičnih primjena tehnologije mehaničnog kotača postaje neophodno za organizacije koje žele maksimizirati ulaganja u AGV. Jedinstvene konstrukcijske karakteristike tih kotača omogućuju pokrete koji su ranije bili nemogući s konvencionalnim sustavima na kotačima, otvarajući nove mogućnosti za optimizaciju rasporeda objekata i poboljšanje operativne učinkovitosti. Kako se automatizacija nastavlja razvijati, mekanumsko kolo predstavlja temeljnu tehnologiju koja omogućuje sljedeću generaciju inteligentnih rješenja za rukovanje materijalima.
Napredni mehanizmi mobilnosti mehaničkih sustava kotača
Sposobnost sve smjerova kretanja
Revolucionarni dizajn mekanomskog kotača omogućuje pravo sveusmjerno kretanje kroz njegovu inovativnu konfiguraciju valjaka. Za razliku od tradicionalnih kotača koji se mogu kretati samo naprijed i unazad, mehanični kotači imaju uglovite valjake postavljene pod kutom od 45 stupnjeva oko okruženja kotača. Ovaj jedinstveni raspored omogućuje kotaču da istodobno generiše vektore sile u više smjerova, omogućavajući bočno kretanje, dijagonalno kretanje i rotaciju na mjestu bez potrebe da AGV promijeni svoju orijentaciju.
Svaki valjak unutar mehaničkog sustava kotača djeluje neovisno, stvarajući složenu interakciju sila koja se pretvara u neprekidno višesmjerno kretanje. Kad sva četiri mehanična kotača na AGV-u rade u koordinaciji, mogu proizvesti osam različitih obrazaca kretanja: naprijed, unazad, lijevo, desno, dijagonalno kretanje u sva četiri smjera, rotaciju u smjeru kazaljca na satu i rotaciju u smjeru protiv kazaljca na Zbog svoje svestranosti ne trebaju se koristiti složeni mehanizmi za upravljanje i smanjuje se broj mehaničkih komponenti potrebnih za navigaciju.
Preciznost koja se može postići mehaničnim sustavima kotača značajno nadmašuje konvencionalne konfiguracije na kotačima. AGV-ovi opremljeni ovim kotačima mogu obavljati složene manevre u zatvorenim prostorima, prolaziti oko prepreka uz minimalnu razdaljinu i pozicionirati se s milimetarnom točkinjom. Ova preciznost postaje posebno vrijedna u primjenama koje zahtijevaju točno pozicioniranje, kao što su automatizirane montažne linije ili sustavi za skladištenje visoke gustoće gdje je optimizacija prostora kritična.
Povećana integracija sustava kontrole
Moderne mehanične vožnje se integriraju s naprednim sustavima kontrole, omogućavajući sofisticirano planiranje kretanja i mogućnosti podešavanja u stvarnom vremenu. Neovisno upravljanje svakom točkom omogućuje dinamičko uravnoteženje opterećenja i prilagodljiv odgovor na različite uvjete podne ili raspodjele korisnog opterećenja. Napredna integracija senzora pruža kontinuirani povratni utjecaj na rad kotača, omogućavajući predviđanje održavanja i optimalno raspodjelu snage u pogonskom sustavu.
Algoritmi za upravljanje mehaničkim točkom koriste složene matematičke modele za prevod željenih zapovijedi pokreta u precizne signale za kontrolu motora. Ti sustavi uzimaju u obzir faktore kao što su klizište kotača, raspodjela opterećenja i trenje površine kako bi se održala dosljedna učinkovitost u različitim uvjetima rada. Sposobnosti obrade u stvarnom vremenu osiguravaju trenutni odgovor na navigacijske zapovijedi, uz održavanje stabilnosti sustava i sprečavanje neželjenih oscilacija ili pomicanja.
U skladu s člankom 3. stavkom 2. točkom (a) ovog članka, za vozila s brzinom brzine do 90 km/h, za vozila s brzinom brzine do 90 km/h, za vozila s brzinom brzine do 90 km/h i za vozila s brzinom brzine do 90 km/h, za vozila s brzin U skladu s člankom mecanumovo kolo u skladu s člankom 21. stavkom 1. točkom (a) Uredbe (EU) br. 528/2012 Europskog parlamenta i Vijeća od 25. travnja 2012. o uspostavi sustava za upravljanje vodstvom i promicanje u području prometa (SL L 347, 20.12.2013., str.
U skladu s člankom 3. stavkom 2.
Poboljšanje automatizacije skladišta
Rad skladišta doživljava dramatična poboljšanja učinkovitosti kada AGV-ovi uključuju tehnologiju mehaničnog kotača za poslove rukovanja materijalima. Sposobnost pomicanja bočno i dijagonalno eliminira potrebu za širokim radijima okrećaja, omogućavajući kompaktnije konfiguracije prolaza i povećanu gustoću skladištenja. U skladu s člankom 3. stavkom 1. stavkom 2. točkom (a) Uredbe (EU) br. 1303/2013 Komisija je odlučila o uvođenju mjera za smanjenje troškova u skladu s člankom 2. stavkom 2. točkom (a) Uredbe (EU) br. 1303/2013.
U slučaju da je to moguće, potrebno je utvrditi određene vrijednosti. AGV-ovi mogu pristupiti skladišnim mjestima iz optimalnih uglova, smanjujući vrijeme potrebno za poravnanje tereta i operacije prijenosa. U slučaju da se ne koriste složeni postupci manevriranja, smanjuje se nošenje mehaničkih komponenti i smanjuje potrošnja energije, što rezultira nižim operativnim troškovima i produženim životnim vijekom opreme.
Sistem upravljanja zalihama učinkovitije se integrira s AGV-ovima koji koriste tehnologiju mehaničnog kotača zbog njihovih predvidljivih i preciznih obrazaca kretanja. Praćenje lokacije u stvarnom vremenu postaje preciznije, omogućavajući bolju koordinaciju između više vozila i smanjuje rizik od sudara ili prometnih gužvi u gužvom skladišnom okruženju. U skladu s člankom 21. stavkom 1.
Integriranje proizvodnog poda
Proizvodni okoliš predstavlja jedinstvene izazove koje tehnologija mehaničnog kotača učinkovito rješava svojom superiornom manevrom i preciznom kontrolom. Integriranje montažne linije postaje besprekorno kada se AGV-ovi mogu točno pozicionirati uz proizvodne stanice bez poremećaja radnog toka ili zahtjeva za velike izmjene podne površine. Sposobnost pomicanja bočno omogućuje AGV-ovima da učinkovito služe više proizvodnih linija, uz održavanje optimalnog položaja za dostavu i uklanjanje materijala.
Proces proizvodnje koji se provodi u pravovremenom roku može se koristiti povećanom odzivnošću AGV-ova opremljenih mehaničnim kotačima koji se brzo mogu prilagoditi promjenama u rasporedu proizvodnje i zahtjevima za materijalima. Sposobnosti preciznog pozicioniranja omogućuju točnu isporuku komponenti na određene radne stanice, smanjujući ručno rukovanje i poboljšavajući ukupnu kvalitetu proizvodnje. Integracija s proizvodnim sustavima izvršavanja postaje sofisticiranija, omogućavajući dinamičko usmjeravanje i dodjelu zadataka na temelju prioriteta.
Proces kontrole kvalitete poboljšava se kada AGV-ovi s mehaničnim sustavima kotača mogu postaviti opremu za inspekciju ili prijevoz proizvodi s minimalnim vibracijama i preciznim poravnanjem. U skladu s člankom 3. stavkom 1. stavkom 2. Ova povećana preciznost pridonosi poboljšanju kvalitete proizvoda i smanjenju otpada u proizvodnim operacijama.
Tehničke specifikacije i radna svojstva
U skladu s člankom 3. stavkom 2.
Inženjering koji stoji iza mehanijskih sustava uključuje robusne materijale i precizne tolerancije proizvodnje kako bi se osigurala pouzdana izvedba u zahtjevnim industrijskim uvjetima. Polyurethane gradivni materijali pružaju optimalnu ravnotežu između izdržljivosti i zaštite podova, uz održavanje preciznog poravnanja valjaka potrebnog za precizno sveusmjerno kretanje. Specifikacije za nosivost variraju u zavisnosti od promjera kotača i građevinskih materijala, s većim mehaničnim konfiguracijama kotača koje podržavaju korisna tereta veća od nekoliko tisuća kilograma.
U skladu s člankom 3. stavkom 2. točkom (a) ovog članka, proizvođač mora imati pravo na određivanje i provjeru vrijednosti proizvoda. Neovisni dizajn valjaka ravnomjerno raspoređuje snage opterećenja na više kontaktnih točaka, smanjujući koncentracije napona i produžavajući životni vijek komponente. Zahtjevi za redovnim održavanjem ostaju minimalni zbog robusne konstrukcije i zapečaćenih sustava ležaja koji štite od kontaminacije iz industrijskih okoliša.
U skladu s člankom 3. stavkom 1. točkom (a) ovog članka, "sistem za upravljanje mehaničkim kolima" znači sustav za upravljanje mehaničkim kolima koji je napravljen od metala ili s metalnim materijalom. Geometrija kotača nadoknađuje deformacije uzrokovane opterećenjem, održavajući točne karakteristike kretanja čak i pri radu blizu maksimalnog kapaciteta. Temperaturna stabilnost osigurava pouzdan rad u industrijskim temperaturnim rasponima, dok svojstva otpornosti na kemikalije omogućuju rad u različitim proizvodnim okruženjima bez degradacije materijala kotača.
Zahtjevi za snagom i energetska učinkovitost
U skladu s člankom 3. stavkom 1. točkom (a) ovog članka, "sistem mehaničkog kotača" znači sustav koji se koristi za proizvodnju električne energije. U skladu s člankom 3. stavkom 2. točkom (a) ovog članka, sustav za upravljanje brzinom može se upotrebljavati za upravljanje brzinom. Zahtjevi za veličinu motora ovisni su o uvođenje - specifični faktori uključujući kapacitet korisnog tereta, zahtjeve za ubrzanjem i operativne radne cikluse.
Regenerativno kočenje učinkovito se integrira s mehaničnim pogonom na kotače, vraćajući energiju tijekom faza usporavanja i produžavajući trajanje baterije u AGV-ovima na baterije. Neovisno upravljanje motorom za svaki mehanički kotač omogućuje sofisticirane strategije upravljanja energijom, optimizirajući distribuciju snage na temelju operativnih zahtjeva u stvarnom vremenu i uvjeta opterećenja. U skladu s člankom 21. stavkom 1.
U skladu s člankom 3. stavkom 1. točkom (a) Uredbe (EZ) br. 765/2008 Komisija je odlučila o uvođenju mjera za utvrđivanje zahtjeva za upotrebu električne energije u proizvodima iz članka 3. stavka 1. točke (c) Uredbe (EZ) br. 765/2008. Precizna pozicioniranje mogućnosti eliminirati prebrzo i korekciju pokreta koji troše energiju u tradicionalnim sustavima kotača. U skladu s člankom 3. stavkom 1. stavkom 2.
Strategije provedbe i integracija sustava
U skladu s člankom 4. stavkom 2.
Organizacije s postojećim ulaganjima u AGV često mogu uključiti tehnologiju mehaničnog kotača kroz pažljivo planirane programe nadogradnje koji čuvaju postojeće sustave kontrole i infrastrukturu. U pogledu sustava za upravljanje električnim sustavom, u skladu s člankom 6. stavkom 1. točkom (a) ovog članka, sustav za upravljanje električnim sustavom može se upotrebljavati za upravljanje električnim sustavom. U skladu s načelima modularnog dizajna moguće je postepeno primjenjivati strategije koje smanjuju operativne prekide tijekom prijelaznih razdoblja.
U skladu s člankom 3. stavkom 1. točkom (a) Uredbe (EU) br. 600/2014 Komisija je odlučila da se u skladu s člankom 3. stavkom 1. točkom (a) Uredbe (EU) br. 600/2014 primjenjuje odredba o uvođenju mjera za smanjenje troškova u skladu s člankom 3. točkom (a) Uredbe U skladu s člankom 21. stavkom 1. Opcije financiranja i postupne strategije provedbe omogućuju pristup tehnologiji mehaničkog kotača organizacijama s različitim proračunskim ograničenjima i operativnim zahtjevima.
U skladu s člankom 3. stavkom 2. stavkom 2. Postojeće tehničko osoblje obično može savladati postupke održavanja kroz kratke programe osposobljavanja, a smanjen broj mehaničkih komponenti pojednostavljuje rješavanje problema i popravke. U skladu s člankom 4. stavkom 1.
Mogućnosti prilagođene konfiguracije
S obzirom na to da je proizvodnja fleksibilna, moguće je napraviti konfiguracije mehaničnog kotača prilagođene specifičnim zahtjevima primjene i operativnim uvjetima. Izbor prečnika kotača kreće se od kompaktnih jedinica pogodnih za laganje do konfiguracija velikog promjera sposobnih za rukovanje teškim industrijskim opterećenjima. Opcije materijala uključuju različite formulacije poliuretana optimizirane za različite površine podova, zahtjeve za opterećenje i okolišne uvjete.
Specijalne mogućnosti premaza poboljšavaju performanse mekanumskih kotača u izazovnim okruženjima, uključujući antistatičke formulacije za proizvodnju elektronike, kemijski otporne materijale za farmaceutske primjene i spojeve na visoke temperature za lijevarske operacije. Opcije za kodiranje boja olakšavaju vizualnu identifikaciju i planiranje održavanja, dok prilagođene oznake omogućuju integraciju s automatiziranim sustavima inspekcije i protokolima upravljanja zaliha.
U skladu s člankom 3. stavkom 1. točkom (a) Uredbe (EZ) br. 765/2008 i člankom 3. točkom (b) Uredbe (EZ) br. 765/2008 i člankom 3. točkom (c) Uredbe (EZ) br. 765/2008 i člankom 3. točkom (c) Uredbe (EZ) br. 765/2008 i Programima razvoja prototipa omogućuje se validacija prilagođenih konfiguracija prije pune provedbe, smanjujući rizike implementacije i osiguravajući optimalne performanse u zahtjevnim aplikacijama. U skladu s člankom 3. stavkom 1.
Ekonomski utjecaj i analiza povrata ulaganja
Metrike poboljšanja produktivnosti
U skladu s člankom 3. stavkom 1. točkom (a) Uredbe (EZ) br. U skladu s člankom 3. stavkom 1. točkom (a) Uredbe (EZ) br. 765/2008 i člankom 3. točkom (b) Uredbe (EZ) br. 765/2008 i člankom 3. točkom (c) Uredbe (EZ) br. 765/2008 i člankom 3. točkom (c) Uredbe (EZ) br. 765/2008 i U skladu s člankom 3. stavkom 1. stavkom 2.
U skladu s člankom 3. stavkom 2. stavkom 2. točkom (a) Uredbe (EZ) br. Smanjeni radijus okreća omogućava veću gustoću skladištenja i učinkovitije obrasce rada, što maksimalno povećava produktivnu upotrebu raspoloživog podnog prostora. Ova povećana upotreba prostora često omogućuje organizacijama odlaganje projekata proširenja objekata ili prihvaćanje rasta unutar postojećih objekata.
Smanjenje troškova rada rezultat je poboljšane pouzdanosti AGV-a i smanjene potrebe za održavanjem povezanih s mehaničnim sustavima kotača. Ukidanje složenih mehanizama upravljanja smanjuje stopu kvarova komponenti i produžava intervale održavanja, smanjujući tako izravne troškove održavanja i vrijeme zastoja u radu. U skladu s člankom 3. stavkom 1. stavkom 2.
Razmatranja dugoročnih troškova
U skladu s člankom 3. stavkom 1. stavkom 2. Robusni građevinski materijali i pojednostavljeni mehanički dizajn doprinose produženom životnom ciklusu komponenti, smanjuju troškove zamjene dijelova i potrebe za radnom snagom za održavanje. Ti se čimbenici u kombinaciji čine nižim troškovima tijekom životnog vijeka u usporedbi s složenijim sustavima kotača i upravljača.
U skladu s člankom 3. stavkom 1. točkom (a) Uredbe (EZ) br. 725/2009 Komisija je odlučila da se u skladu s člankom 3. točkom (b) Uredbe (EZ) br. 765/2008 primjenjuje Uredba (EZ) br. 765/2008 na proizvodnju električne energije iz elektroenergetskih plinova. U skladu s člankom 3. stavkom 2. točkom (a) Uredbe (EZ) br. 765/2008 i člankom 3. stavkom (b) Uredbe (EZ) br. 765/2008 i člankom 3. stavkom (b) Uredbe (EZ) br. 765/2008 i člankom 4. stavkom (c) Uredbe (EZ) br. 765/2008 i U skladu s člankom 3. stavkom 2. stavkom 2.
Prednosti skalabilnosti omogućuju organizacijama da povećaju svoje flote AGV-a troškovno učinkovitije pri standardizaciji tehnologije mehanizma. Mogućnosti kupnje u velikom obimu i standardizirane postupke održavanja smanjuju troškove po jedinici kako se povećava veličina flote. S obzirom na to da je to uobičajeno, Komisija smatra da je to u skladu s načelom iz članka 3. stavka 1.
Često se javljaju pitanja
U slučaju da je to potrebno, potrebno je utvrditi:
Sistem mehaničkih kotača zahtijeva minimalno održavanje u usporedbi s tradicionalnim konfiguracijama kotača zbog njihove pojednostavljene mehaničke konstrukcije i robusnih građevinskih materijala. U skladu s člankom 3. stavkom 2. točkom (a) ovog članka, za vozila s brzinom od 300 km/h, za koje se primjenjuje homologacija, potrebno je utvrditi da su u skladu s člankom 3. točkom (a) ovog članka i s člankom 3. točkom (b) ovog članka. Zatvoreni sustavi podnošenja štite od kontaminacije, a poliuretanski građevinski materijali otporni su na habanje i degradaciju okoliša. Većina postupaka održavanja mogu obavljati postojeći tehnički osoblje uz minimalnu dodatnu obuku, a zamjenski dijelovi su lako dostupni putem uspostavljenih lanaca opskrbe.
Kako mehaniumski kotači rade na različitim podnim površinama
U skladu s člankom 3. stavkom 1. stavkom 2. točkom (a) Uredbe (EU) br. U skladu s člankom 3. stavkom 1. stavkom 2. U skladu s člankom 3. stavkom 1. točkom (a) ovog članka, za određene vrste površina i zahtjeve za opterećenje mogu se upotrebljavati različiti formulacije durometra. Anti-statične formulacije dostupne su za okruženja za proizvodnju elektronike, dok specijalizirane spojeve pružaju poboljšane performanse na glatkim ili teksturiranim površinama. Odgovarajući izbor kotača na temelju površinskih karakteristika osigurava optimalne performanse i produženi radni vijek.
Može li se mehanijski kotač integrirati s postojećim sustavima upravljanja AGV-om?
U skladu s člankom 3. stavkom 1. točkom (a) ovog članka, "sistem za upravljanje AGV-om" znači sustav za upravljanje AGV-om koji se koristi za upravljanje AGV-om. Većina modernih sustava upravljanja može prilagoditi zahtjeve za kontrolu motora za mehanične sisteme kotača kroz promjene konfiguracije softvera, a ne zamjenu hardvera. Neovisno upravljanje točkom omogućuje sofisticirane algoritme planiranja kretanja uz održavanje kompatibilnosti s postojećim navigacijskim sustavima uključujući lasersko vodstvo, magnetnu traku za praćenje i sustave zasnovane na viziji. Tehnička podrška proizvođača pomaže u osiguravanju besprekorne integracije i optimalne konfiguracije performansi za posebne primjene.
Koje su kapacitete korisnog tereta dostupne s mehaničnim sustavima kotača
U skladu s člankom 3. stavkom 1. točkom (a) ovog članka, "sistem za mehaničke kotače" znači sustav za mehaničke kotače koji se koristi za proizvodnju vozila. Kapacitet korisnog tereta ovisi o promjeru kotača, građevinskim materijalima i specifikacijama ležaja, a veći kotači općenito podržavaju veća opterećenja. Konfiguracije za potrebe pojedinačnih primjena koje zahtijevaju ekstremne kapacitete opterećenja ili jedinstvene operativne zahtjeve mogu se razvijati. Karakteristike raspodjele opterećenja mehaničnih sustava kotača pružaju stabilnu podršku za različite vrste korisnog opterećenja, uključujući paletizirane materijale, industrijsku opremu i specijalizirane proizvodne komponente.
