EN

ການຄວບຄຸມຄວາມຖືກຕ້ອງໃນການເຄື່ອນຍ້າຍພາລະນ້ຳໜັກຫຼາຍໃນການນຳໃຊ້ດ້ານອຸດສາຫະກຳ ຕ້ອງອີງໃສ່ການເຂົ້າໃຈຫຼັກການພື້ນຖານທີ່ຄວບຄຸມການເຄື່ອນທີ່ທຸກທິດທາງໃຕ້ສະພາບການທີ່ມີນ້ຳໜັກຫຼາຍ. ລ້ອມ mecanum ຊັ້ນອຸດສາຫະກຳ ແມ່ນເປັນວິທີແກ້ໄຂທີ່ສຸກເສີນເພື່ອບັນລຸການຈັດຕັ້ງທີ່ຖືກຕ້ອງຢ່າງແນ່ນອນ ໂດຍຍັງຮັກສາຄວາມສາມາດໃນການຮັບນ້ຳໜັກທີ່ຫຼາຍໃນການຜະລິດ, ການເກັບຮັກສາ, ແລະ ລະບົບອັດຕະໂນມັດ. ຄີໃນການຄວບຄຸມເຕັກໂນໂລຊີນີ້ແມ່ນການເຂົ້າໃຈວ່າ ການຈັດລຽງລູກກະລິກທີ່ເປັນເອກະລັກຂອງລ້ອມ mecanum ຊັ້ນອຸດສາຫະກຳ ສາມາດປ່ຽນແຮງທີ່ເກີດຈາກການຫຼຸນເປັນຮູບແບບການເຄື່ອນທີ່ທຸກທິດທາງທີ່ຄວບຄຸມໄດ້.
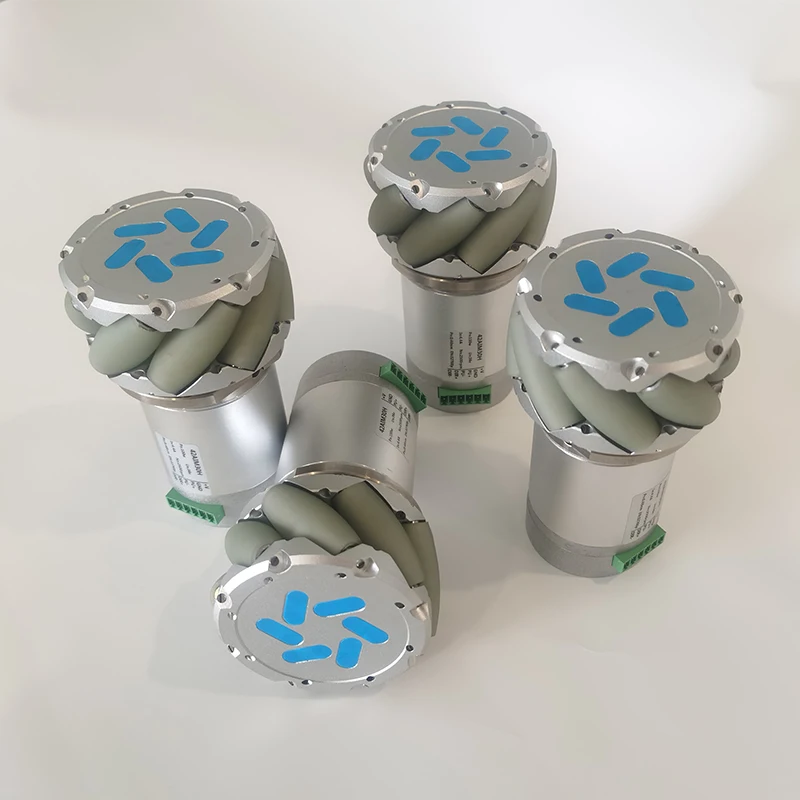
ຄວາມສາມາດໃນການຄຳນວນທີ່ຖືກຕ້ອງຂອງລ້ອງ mecanum ລະດັບອຸດສາຫະກຳ ຂຶ້ນກັບປັດໄຈດ້ານວິສະວະກຳທີ່ສຳຄັນຫຼາຍປະການ ເຊິ່ງເປັນສິ່ງທີ່ແຍກລະບົບລະດັບມືອາຊີບອອກຈາກການນຳໃຊ້ພື້ນຖານ. ລ້ອງເຫຼົ່ານີ້ໃຊ້ລໍ້ທີ່ຖືກອອກແບບຢ່າງເປັນພິເສດ ໂດຍຈັດວາງໃນມຸມທີ່ຖືກຕ້ອງຄື 45 ອົງສາ ເພື່ອສ້າງຄວາມໄດ້ປຽດທາງເຄື່ອງຈັກ ເຊິ່ງເຮັດໃຫ້ການເຄື່ອນທີ່ທາງກົງ (lateral), ທາງເສັ້ນທະແນວ (diagonal), ແລະ ການຫັນ (rotational) ເກີດຂຶ້ນຢ່າງລຽບງ່າຍ ໃນເວລາທີ່ສາມາດຮັບນ້ຳໜັກຫຼາຍໄດ້. ການເຂົ້າໃຈຄວາມສຳພັນລະຫວ່າງການອອກແບບລໍ້, ການແຈກຢາຍນ້ຳໜັກ, ແລະ ລະບົບຄຳສັ່ງຄວບຄຸມ ແມ່ນເປັນພື້ນຖານສຳລັບການບັນລຸລະດັບຄວາມຖືກຕ້ອງທີ່ຕ້ອງການໃນສະພາບແວດລ້ອມອຸດສາຫະກຳທີ່ມີຄວາມຕ້ອງການສູງ.
ການເຂົ້າໃຈເຖິງກົນໄກການແຈກຢາຍນ້ຳໜັກໃນລະບົບ mecanum ລະດັບອຸດສາຫະກຳ
ຫຼັກການການແຈກຢາຍນ້ຳໜັກທົ່ວທັງອາເຣ ຂອງລໍ້
ຫຼັກການພື້ນຖານທີ່ຢູ່ເບື້ອງຫຼັງຄວາມຖືກຕ້ອງໃນການຮັບນ້ຳໜັກຫຼາຍດ້ວຍລ້ອງ mecanum ລະດັບອຸດສາຫະກຳ ແມ່ນການເຂົ້າໃຈວ່ານ້ຳໜັກແຈກຢາຍໄປທົ່ວອາເຣຂອງລໍ້ແນວໃດ ໃນລະຫວ່າງຮູບແບບການເຄື່ອນທີ່ທີ່ແຕກຕ່າງກັນ. ລໍ້ແຕ່ລະອັນໃນ ລໍ້ເມຄານຸມ ການປະກອບເຮັດວຽກໄດ້ຮັບພາກສ່ວນໜຶ່ງທີ່ຈັດຕັ້ງໄວ້ຢ່າງເປັນລະບົບຂອງແຮງທັງໝົດ, ແລະການຈັດສຳຫຼັບນີ້ມີການປ່ຽນແປງຢ່າງຕໍ່ເນື່ອງເມື່ອລ້ອມເคลື່ອນໄປໃນທິດທາງຕ່າງໆ. ເມື່ອເຄື່ອນທາງຂ້າງ, ແຮງຈະຍ້າຍໄປຫາລໍ້ລໍ້ທີ່ເປັນເອກະລັກພາຍໃນແຖວ, ຈຶ່ງຕ້ອງມີການພິຈາລະນາຢ່າງລະອຽດເຖິງຄຸນສົມບັດຂອງວັດສະດຸລໍ້ລໍ້ ແລະ ຄວາມສາມາດໃນການຮັບແຮງຂອງເຂົ້າເຄື່ອງເພື່ອຮັກສາຄວາມຖືກຕ້ອງໃນສະພາບທີ່ມີຄວາມເຄັ່ງຕຶງ.
ການນຳໃຊ້ລ້ອມເມການຸມຂະໜາດອຸດສາຫະກຳທີ່ມືອາຊີບຈະປະກອບດ້ວຍລະບົບເຂົ້າເຄື່ອງທີ່ທັນສະໄໝ ເຊິ່ງສາມາດຮັບມືກັບທັງແຮງທາງລຶ້ນ (radial) ແລະ ແຮງທາງແຖວ (axial) ໃນເວລາທີ່ຮັກສາຄວາມຖືກຕ້ອງໃນການເລືອນ. ເຂົ້າເຄື່ອງລໍ້ລໍ້ຕ້ອງສາມາດຮັບມືກັບແຮງທີ່ເກີດຂື້ນເວລາເຄື່ອນທີ່ທຸກທິດທາງ ແລະ ສະໜັບສະໜູນແຮງທາງຕັ້ງທີ່ເກີດຈາກນ້ຳໜັກທີ່ຫຼາຍ. ສະຖານະການການຮັບແຮງສອງແບບນີ້ຕ້ອງການການຈັດຕັ້ງເຂົ້າເຄື່ອງທີ່ເປັນເອກະລັກ ເຊິ່ງແຕກຕ່າງຢ່າງມີນັກຈາກການປະກອບລ້ອມທົ່ວໄປ, ດັ່ງນັ້ນການເລືອກເຂົ້າເຄື່ອງທີ່ເໝາະສົມຈຶ່ງເປັນສິ່ງສຳຄັນຫຼາຍໃນການບັນລຸຄວາມຖືກຕ້ອງໃນການຮັບນ້ຳໜັກຫຼາຍ.
ການແບ່ງຈ່າຍນ້ຳໜັກຍັງສົ່ງຜົນຕໍ່ເຂດທີ່ລໍ້ລູກກະພິບສຳຜັດກັບເສັ້ນທາງ, ສົ່ງຜົນຕໍ່ທັງຄຸນສົມບັດການຈັບຈຸດ ແລະ ຮູບແບບການສຶກຫຼຸດ. ລໍ້ mecanum ຊັ້ນອຸດສາຫະກຳໃຊ້ຮູບປະຫຼາກຂອງລູກກະພິບທີ່ຖືກອັດຕະໂນມັດເພື່ອຮັກສາການສຳຜັດກັບເສັ້ນທາງຢ່າງຕໍ່ເນື່ອງ ເຖິງແມ່ນວ່າຈະຢູ່ໃຕ້ນ້ຳໜັກຫຼາຍ, ເພື່ອໃຫ້ການຄວບຄຸມທີ່ຖືກຕ້ອງຢູ່ຄົງທີ່ໃນທຸກສະພາບການຂອງນ້ຳໜັກທີ່ເຄື່ອນຍ້າຍ. ຮູບຮ່າງຂອງເຂດສຳຜັດເຫຼົ່ານີ້ມີຜົນຕໍ່ຄວາມສາມາດຂອງລະບົບໃນການສ້າງແຮງທີ່ຄາດການໄດ້ ເພື່ອການເຄື່ອນທີ່ທີ່ຖືກຕ້ອງ.
ການຕອບສະຫນອງຕໍ່ນ້ຳໜັກເຊິ່ງປ່ຽນແປງໃນເວລາທີ່ເຄື່ອນທີ່ທຸກທິດທາງ
ໃນຂະນະທີ່ການເຄື່ອນທີ່ທຸກທິດທາງພ້ອມກັບນ້ຳໜັກຫຼາຍ, ລໍ້ເມຄານັມຊັ້ນອຸດສາຫະກຳ ປະສົບກັບການມີສ່ວນຮ່ວມຂອງແຮງທີ່ສັບສົນ ທີ່ສາມາດສົ່ງຜົນກະທົບຕໍ່ຄວາມແນ່ນອນຢ່າງຫຼວງຫຼາຍ ຖ້າບໍ່ໄດ້ຄວບຄຸມຢ່າງເຫມາະສົມ. ລັກສະນະການຕອບສະຫນອງແບບໄດນາມິກຂອງຊຸດລໍ້ ກຳນົດວ່າລະບົບສາມາດຕອບສະຫນອງຕໍ່ການນຳເຂົ້າຄວບຄຸມໄດ້ໄວແລະແນ່ນອນປານໃດ ໃນຂະນະທີ່ພົກພານ້ຳໜັກຫຼາຍ. ການຕອບສະຫນອງນີ້ ຂຶ້ນກັບຄຸນສົມບັດທາງກົນຈັກຂອງວັດສະດຸລູກກອນ, ຄວາມແຂງຂອງໂຄງສ້າງລໍ້, ແລະ ລັກສະນະການດູດຊັບຂອງຊຸດທັງຫມົດ.
ນ້ຳໜັກຫຼາຍທີ່ຖືກພົກພາ ສ້າງຜົນກະທົບຈາກຄວາມເຄື່ອນໄຫວ ທີ່ສາມາດເຮັດໃຫ້ເກີດຄວາມເບື່ອງເບນຂອງຄວາມແນ່ນອນ ຖ້າ ລໍ້ເມຄານັມຊັ້ນອຸດສາຫະກຳ ບໍ່ໄດ້ຖືກອອກແບບມາເພື່ອຮັບມືກັບແຮງທີ່ປ່ຽນແປງເຫຼົ່ານີ້. ລະບົບທີ່ມີຄຸນນະພາບສູງຈະປະກອບດ້ວຍອົງປະກອບທາງໂຄງສ້າງທີ່ໃຫ້ຄວາມແຂງແຮງທີ່ຈຳເປັນເພື່ອຮັກສາຕຳແຫນ່ງທີ່ຖືກຕ້ອງຢ່າງແນ່ນອນ ແລະໃນເວລາດຽວກັນກໍຍັງຊ່ວຍໃຫ້ມີຄວາມຍືດຫຍຸ່ນທີ່ຈຳເປັນເພື່ອຮັບມືກັບຄວາມບໍ່ສະເໝີພາບຂອງໜ້າພຽງທີ່ເກີດຂຶ້ນເລັກນ້ອຍ. ຄວາມສົມດຸນລະຫວ່າງຄວາມແຂງແຮງ ແລະ ຄວາມຍືດຫຍຸ່ນເປັນເລື່ອງທີ່ສຳຄັນຫຼາຍໃນການອອກແບບສຳລັບການນຳໃຊ້ທີ່ຕ້ອງຮັບນ້ຳໜັກຫຼາຍ.
ຄວາມສາມາດໃນການເລີ່ມເຄື່ອນ ແລະ ຢຸດເຄື່ອນຂອງລ້ອມ mecanum ຊັ້ນອຸດສາຫະກຳໃນສະພາບທີ່ມີນ້ຳໜັກຫຼາຍ ຕ້ອງໄດ້ຮັບການພິຈາລະນາຢ່າງລະອຽດທັງຈາກຂອບເຂດທາງກົາຍ ແລະ ພາລາມິເຕີຂອງລະບົບການຄວບຄຸມ. ການປ່ຽນທິດທາງຢ່າງໄວວ່າງກັບພາຫະນະທີ່ມີນ້ຳໜັກຫຼາຍ ສາມາດເຮັດໃຫ້ເກີດສະພາບການລື້ນ ເຊິ່ງຈະສົ່ງຜົນເສຍຕໍ່ຄວາມຖືກຕ້ອງ. ດັ່ງນັ້ນ ການເຂົ້າໃຈເຖິງຂອບເຂດການເຄື່ອນທີ່ທີ່ສາມາດຮັກສາຄວາມຖືກຕ້ອງໄດ້ຈຶ່ງເປັນສິ່ງຈຳເປັນ. ການເຂົ້າໃຈດັ່ງກ່າວຈະຊ່ວຍໃຫ້ຜູ້ປະຕິບັດງານສາມາດປັບປຸງຮູບແບບການເຄື່ອນທີ່ເພື່ອໃຫ້ໄດ້ຄວາມຖືກຕ້ອງສູງສຸດ ໂດຍຍັງຄຳນຶງເຖິງຂອບເຂດທາງກົາຍຂອງລະບົບດ້ວຍ.
ການບູລະນາການລະບົບຄວບຄຸມສຳລັບການດຳເນີນງານທີ່ມີຄວາມຖືກຕ້ອງສູງໃນສະພາບການທີ່ມີນ້ຳໜັກຫຼາຍ
ລະບົບປ້ອນຂໍ້ມູນຈາກເຊັນເຊີ ສຳລັບການຄວບຄຸມທີ່ມີການປັບຄວາມແຕກຕ່າງຂອງນ້ຳໜັກ
ການບັນລຸຄວາມຖືກຕ້ອງສູງດ້ວຍລ້ອມ mecanum ຊັ້ນອຸດສາຫະກຳໃນສະພາບການທີ່ມີນ້ຳໜັກຫຼາຍ ຕ້ອງການລະບົບປ້ອນຂໍ້ມູນຈາກເຊັນເຊີທີ່ສຸກເສີນ ເຊິ່ງສາມາດຮັບຮູ້ ແລະ ປັບຄວາມແຕກຕ່າງທີ່ເກີດຈາກນ້ຳໜັກຕໍ່ລັກສະນະການເຄື່ອນທີ່. ເຄື່ອງວັດແທກຕຳແໜ່ງ, ເຊັນເຊີແຮງ, ແລະ ຫົວໆວັດແທກການເຄື່ອນທີ່ດ້ວຍຄວາມເລືອກ (IMU) ຈະເຮັດວຽກຮ່ວມກັນເພື່ອໃຫ້ຂໍ້ມູນທີ່ແທ້ຈິງກ່ຽວກັບການເຄື່ອນທີ່ຂອງເວທີທີ່ມີນ້ຳໜັກຢູ່ໃນເວລາຈິງແກ່ລະບົບຄວບຄຸມ. ຂໍ້ມູນຈາກເຊັນເຊີເຫຼົ່ານີ້ຊ່ວຍໃຫ້ອັລກົຣິດີມຄວບຄຸມສາມາດປັບຄຳສັ່ງທີ່ສົ່ງໄປຫາມໍເຕີເພື່ອຊົດເຊີຍຜົນກະທົບຈາກນ້ຳໜັກຫຼາຍທີ່ມີຕໍ່ຄວາມຖືກຕ້ອງໃນການເຄື່ອນທີ່.
ເຊວນເຊີ່ງຖືກຕິດຕັ້ງຢູ່ໃນໂຄງສ້າງຂອງພະລາດທີ່ໃຫ້ຜົນການວັດແທກນ້ຳໜັກຂອງເຄື່ອງບຸກຄົນ ແລະ ການຈັດຈຳແນກນ້ຳໜັກຢ່າງເປັນທາງກົງ, ເຮັດໃຫ້ລະບົບຄວບຄຸມສາມາດປັບປຸງຄ່າຕົວແທນການເຄື່ອນທີ່ຕາມສະພາບການຂອງເຄື່ອງບຸກຄົນທີ່ແທ້ຈິງ. ວິທີການຄວບຄຸມທີ່ຮັບຮູ້ເຖິງເຄື່ອງບຸກຄົນນີ້ເຮັດໃຫ້ລ້ອມເມການຸມຂອງອຸດສາຫະກຳສາມາດຮັກສາຄວາມຖືກຕ້ອງທີ່ສົມໍາເທົ່າກັນໄດ້ໃນທຸກສະພາບການຂອງເຄື່ອງບຸກຄົນ. ລະບົບຄວບຄຸມສາມາດປັບປຸງຮູບແບບການເລີ່ມເຄື່ອນ, ປັບຕົວຕາມສະພາບການລື້ນທີ່ຄາດວ່າຈະເກີດຂຶ້ນ, ແລະ ຊົດເຊີຍການປ່ຽນແປງຂອງຈຸດສູນກາງຂອງນ້ຳໜັກທີ່ເກີດຈາກເຄື່ອງບຸກຄົນ ເຊິ່ງອາດຈະເຮັດໃຫ້ຄວາມຖືກຕ້ອງໃນການຈັດຕັ້ງຕຳແໜ່ງຫຼຸດລົງ.
ການປະຕິບັດທີ່ທັນສະໄໝຈະມີອັລກົຣິດີມທີ່ຄາດເດົາໄດ້ ເຊິ່ງສາມາດຄາດເດົາຜົນກະທົບຂອງການປ່ຽນແປງພາບໃນການເຮັດວຽກຂອງລະບົບ ເພື່ອໃຫ້ສາມາດປັບປຸງລ່ວງໆ ແທນທີ່ຈະປັບປຸງຫຼັງຈາກເກີດບັນຫາ. ລະບົບຄາດເດົາເຫຼົ່ານີ້ຈະວິເຄາະຂໍ້ມູນການເຄື່ອນທີ່ໃນອະດີດເພື່ອຊອກຫາຮູບແບບຂອງການເຄື່ອນທີ່ທີ່ຖືກເຮັດໃຫ້ເກີດຈາກພາບ ເພື່ອໃຫ້ສາມາດຄວບຄຸມໄດ້ຢ່າງຖືກຕ້ອງຫຼາຍຂຶ້ນ ໂດຍຄຳນຶງເຖິງລັກສະນະເພີ່ມເຕີມຂອງລ້ອມ mecanum ຊັ້ນອຸດສາຫະກຳແຕ່ລະຊິ້ນ ໃນສະພາບການທີ່ມີພາບຕ່າງໆ.
ອັລກົຣິດີມການຄວບຄຸມມໍເຕີສຳລັບຄວາມຖືກຕ້ອງໃນການເຮັດວຽກທີ່ມີພາບຫຼາຍ
ອັລກີຣິດທຶມການຄວບຄຸມເຄື່ອງຈັກທີ່ໃຊ້ຮ່ວມກັບລ້ອຂະໜາດອຸດສາຫະກຳ ຕ້ອງຄຳນຶງເຖິງຄວາມຕ້ອງການທໍລະກິດທີ່ເພີ່ມຂຶ້ນ ແລະ ຄວາມເປັນໄປໄດ້ຂອງການລື້ນຂອງລ້ອເກີດຂື້ນເວລາຢູ່ໃຕ້ສະພາບການທີ່ມີນ້ຳໜັກຫຼາຍ. ຍຸດທະສາດການຄວບຄຸມຂັ້ນສູງໃຊ້ເຕັກນິກການແບ່ງແຍກທໍລະກິດເພື່ອເຮັດໃຫ້ການແຈກຢາຍແຮງຂັບເຄື່ອນໄປທົ່ວລ້ອທັງສີ່ລ້ອມມີປະສິດທິພາບສູງສຸດ ເພື່ອເພີ່ມການຈັບຈຸ່ມໃຫ້ດີທີ່ສຸດ ແລະ ຫຼຸດຜ່ອນຂໍ້ຜິດພາດໃນການຈັດຕັ້ງຕຳແໜ່ງທີ່ເກີດຈາກການລື້ນ. ອັລກີຣິດທຶມເຫຼົ່ານີ້ຕິດຕາມຄ່າປະຈຸບັນຂອງເຄື່ອງຈັກ ແລະ ຂໍ້ມູນປ້ອນກັບຄືນຈາກເອນໂຄດເດີຢ່າງຕໍ່ເນື່ອງເພື່ອຮູ້ເຖິງສະພາບການລື້ນທີ່ເລີ່ມເກີດຂື້ນ ແລະ ປັບປຸງຄ່າການຄວບຄຸມເພື່ອຮັກສາຄວາມຖືກຕ້ອງ.
ການຄວບຄຸມທີ່ຖືກຕ້ອງຢ່າງແນ່ນອນໃຕ້ພາລະບັນທຸກທີ່ໜັກຍັງຕ້ອງການອັລກົຣິດທຶມທີ່ສັບສົນເພື່ອການວາງແຜນເສັ້ນທາງ ເຊິ່ງຈະຕ້ອງພິຈາລະນາຂອບເຂດທາງດ້ານຮ່າງກາຍທີ່ເກີດຈາກຄວາມເປັນອັນຕະລາຍທີ່ເພີ່ມຂຶ້ນ ແລະ ຄວາມສາມາດໃນການເລີ່ມເຄື່ອນທີ່ທີ່ຫຼຸດລົງ. ລະບົບຄວບຄຸມຈະຕ້ອງສ້າງໂປຟາຍການເຄື່ອນທີ່ທີ່ເຄົາລົບຂອບເຂດເຫຼົ່ານີ້ ໂດຍຍັງຮັກສາຄວາມຖືກຕ້ອງໃນການຈັດຕັ້ງຕຳແໜ່ງໃຫ້บรรລຸຕາມທີ່ຕ້ອງການ. ສິ່ງນີ້ປະກອບດ້ວຍການປັບປຸງໂປຟາຍການເລີ່ມເຄື່ອນທີ່ ແລະ ການຫຼຸດລົງຄວາມໄວ້ ເພື່ອຫຼຸດຜ່ອນການເລີ່ມເກີນໄປ ແລະ ເວລາທີ່ໃຊ້ໃນການຢູ່ນິ້ງຢ່າງສະຖຽນ ໃນເວລາທີ່ຮັບປະກັນວ່າແຮງທັງໝົດຈະຢູ່ໃນຂອບເຂດທີ່ເປັນໄປໄດ້ຂອງລໍ້ mecanum ຊັ້ນອຸດສາຫະກຳ.
ເຕັກນິກການຄວບຄຸມແບບສົ່ງຂ້າງໆ ເປັນສ່ວນສຳຄັນຫຼາຍໃນການຮັກສາຄວາມຖືກຕ້ອງຢ່າງເຂັ້ມງວດເມື່ອເຮັດວຽກກັບພາລະບັນທຸກໜັກ ໂດຍການໃຫ້ຂໍ້ມູນລ່ວງໆ ແກ່ຜູ້ຄວບຄຸມມໍເຕີ ກ່ຽວກັບຄວາມຕ້ອງການການເຄື່ອນທີ່ທີ່ຄາດໄວ້. ເຕັກນິກເຫຼົ່ານີ້ຊ່ວຍໃຫ້ລະບົບຄວບຄຸມສາມາດປັບແຕ່ງລ່ວງໆ ເພື່ອຮັບມືກັບຜົນກະທົບຈາກພາລະບັນທຸກທີ່ຮູ້ຈັກດີແລ້ວ, ລົດລາຍການອີງໃສ່ການປັບແຕ່ງຈາກຂໍ້ມູນປ້ອນກັບຄືນ ແລະ ປັບປຸງຄວາມໄວໃນການຕອບສະໜອງທັງໝົດຂອງລະບົບ. ການປະສົມປະສານກັນລະຫວ່າງເຕັກນິກການຄວບຄຸມແບບສົ່ງຂ້າງໆ ແລະ ແບບປ້ອນກັບຄືນ ສະເໜີປະສິດທິພາບທີ່ເຂັ້ມແຂງ ເຊິ່ງຈຳເປັນສຳລັບການນຳໃຊ້ທີ່ຕ້ອງການຄວາມຖືກຕ້ອງສູງ ແລະ ມີຄວາມຕ້ອງການພາລະບັນທຸກທີ່ຫຼາຍ.
ວິສະວະກຳວັດຖຸ ແລະ ການເພີ່ມປະສິດທິພາບທີ່ເຂດແຕ່ງຂອງໜ້າເປີດ
ການອອກແບບລໍ້ພັດທະນາຈາກໂປລີຢູເຣທີນ ສຳລັບການນຳໃຊ້ທີ່ມີພາລະບັນທຸກໜັກ
ລໍ້ເປີດທີ່ເຮັດຈາກ polyurethane ທີ່ໃຊ້ໃນລໍ້ mecanum ຊັ້ນອຸດສາຫະກຳ ຕ້ອງໃຊ້ສູດວັດຖຸທີ່ເປັນເອກະລັກເພື່ອບັນລຸຄວາມສົມດຸນທີ່ດີທີ່ສຸດຂອງຄວາມທົນທານ ການຈັບຈ່ອງ ແລະ ຄວາມແນ່ນອນໃຕ້ສະພາບການທີ່ມີນ້ຳໜັກຫຼາຍ. ຄ່າ durometer ຂອງ polyurethane ຕ້ອງຖືກເລືອກຢ່າງລະມັດລະວັງເພື່ອໃຫ້ມີຄວາມສາມາດໃນການຮັບນ້ຳໜັກທີ່ພໍເທົ່າທີ່ຈະເປັນໄປໄດ້ ໃນເວລາທີ່ຍັງຮັກສາຄວາມຍືດຫຼຸ່ນທີ່ຈຳເປັນສຳລັບການສຳຜັດກັບພື້ນດິນຢ່າງມີປະສິດທິພາບ ແລະ ການດູດຊຶມການສັ່ນ. ວັດຖຸທີ່ມີຄ່າ durometer ສູງຂຶ້ນຈະໃຫ້ຄວາມສາມາດໃນການຮັບນ້ຳໜັກທີ່ດີຂຶ້ນ ແຕ່ອາດຈະຫຼຸດທອນການຈັບຈ່ອງ ແລະ ກໍ່ໃຫ້ເກີດການສັ່ນທີ່ສົ່ງຜົນຕໍ່ຄວາມແນ່ນອນໃນການຈັດຕັ້ງຕຳແໜ່ງ.
ສູດທີ່ກ້າວໜ້າຂອງໂປລີຢູເຣທານມີວັດຖຸທີ່ເຮັດໃຫ້ແຂງແຮງຂຶ້ນ ເຊິ່ງເຮັດໃຫ້ຄວາມສາມາດໃນການຮັບນ້ຳໜັກດີຂຶ້ນ ໂດຍບໍ່ເພີ່ມຄວາມແຂງຢ່າງມີນ້ຳໜັກ. ສູດທີ່ເຮັດໃຫ້ແຂງແຮງເຫຼົ່ານີ້ຮັກສາຄວາມຍືດຫຍຸ່ນຂອງໜ້າພຽງໄດ້ຢ່າງເໝາະສົມເພື່ອໃຫ້ມີການຈັບຢ່າງມີປະສິດທິຜົນ ໃນເວລາດຽວກັນກໍຮັກສາຄວາມເຂັ້ມແຂງຂອງໂຄງສ້າງເພື່ອຮັບນ້ຳໜັກຫຼາຍໂດຍບໍ່ເກີດການເปลີ່ນຮູບ. ຂະບວນການຜະລິດລໍ້ພິເສດເຫຼົ່ານີ້ມີເຕັກນິກການຂຶ້ນຮູບທີ່ຖືກຕ້ອງຢ່າງເປັກຕີ່ງ ເພື່ອຮັບປະກັນຄຸນສົມບັດຂອງວັດຖຸແລະຄວາມຖືກຕ້ອງຂອງຂະໜາດທີ່ເໝືອນກັນທົ່ວທັງໝົດຂອງໜ້າພຽງລໍ້.
ຮູບແບບຂອງເສັ້ນທາງ (tread pattern) ແລະ ຄວາມເປັນເນື້ອຂອງໜ້າພຽງຂອງລໍ້ໂປລີຢູເຣທານມີຜົນກະທົບຢ່າງຫຼວງຫຼາຍທັງຕໍ່ຄຸນສົມບັດການຈັບ (traction) ແລະ ຄວາມຖືກຕ້ອງທາງດ້ານເຕັກນິກຂອງລໍ້ mecanum ຊັ້ນອຸດສາຫະກຳເມື່ອໃຊ້ໃຕ້ນ້ຳໜັກຫຼາຍ. ການອອກແບບເສັ້ນທາງທີ່ຖືກຕ້ອງຈະເຮັດໃຫ້ການຈັບດີຂຶ້ນ ໃນເວລາດຽວກັນກໍຫຼຸດຜ່ອນການຕ້ານການກົນລົມ (rolling resistance) ແລະ ການເກີດສຽງ. ຄວາມເປັນເນື້ອຂອງໜ້າພຽງຈະຕ້ອງໃຫ້ຄວາມເປັນເນື້ອທີ່ເໝາະສົມເພື່ອຄວາມຄວບຄຸມທີ່ຖືກຕ້ອງ ແລະໃນເວລາດຽວກັນກໍໃຫ້ການເຄື່ອນທີ່ທີ່ລຽບ smooth ໃນເວລາປ່ຽນທິດທາງການເຄື່ອນທີ່ທີ່ສາມາດເຄື່ອນໄດ້ທຸກທິດທາງ (omnidirectional travel patterns).
ການປະສານງານລະຫວ່າງເທື່ອງດິນ ແລະ ການຈັດການການຈັບຈຸ່ມ
ການປະສານງານລະຫວ່າງລ້ອດເມການຸມທີ່ຜະລິດສຳລັບອຸດສາຫະກຳ ແລະ ເທື່ອງດິນ ຈະມີຄວາມສຳຄັນຫຼາຍຂຶ້ນເມື່ອນ້ຳໜັກຂອງສິ່ງຂອງທີ່ເຮັດໃຫ້ເຄື່ອນໄຫວເພີ່ມຂຶ້ນ, ເຊິ່ງຕ້ອງມີການພິຈາລະນາຢ່າງລະອຽດເຖິງສະພາບເທື່ອງດິນ ແລະ ຍຸດທະສາດການຈັດການການຈັບຈຸ່ມ. ເທື່ອງດິນທີ່ເປັນເບຕົງທີ່ເລືອນແລະເລີຍຈະໃຫ້ຄວາມຈັບຈຸ່ມທີ່ຄາດການໄດ້ຢ່າງຊັດເຈນ ແຕ່ອາດຈະກາຍເປັນເທື່ອງດິນທີ່ລື້ນໄດ້ໃນສະພາບການບາງຢ່າງ, ໃນຂະນະທີ່ເທື່ອງດິນທີ່ມີເນື້ອເຄື່ອນຈະໃຫ້ການຈັບຈຸ່ມທີ່ດີຂຶ້ນ ແຕ່ອາດຈະເກີດຄວາມປ່ຽນແປງໃນການຈັດຕັ້ງຕຳແໜ່ງ ທີ່ສົ່ງຜົນຕໍ່ຄວາມຖືກຕ້ອງ. ການເຂົ້າໃຈການປະສານງານເຫຼົ່ານີ້ຈະຊ່ວຍໃຫ້ການວາງແຜນການດຳເນີນງານ ແລະ ການກຽມພ້ອມເທື່ອງດິນສຳລັບການນຳໃຊ້ທີ່ຕ້ອງການຄວາມຖືກຕ້ອງສູງ ມີປະສິດທິພາບດີຂຶ້ນ.
ການຈັດການການຈັບຈ່ອງປະກອບດ້ວຍການເລືອກວັດຖຸທີ່ໃຊ້ສຳລັບລໍ້ທີ່ເໝາະສົມ ແລະ ການປັບປຸງການແຈກຢາຍແຮງປົກກະຕິທົ່ວທັງແຖວຂອງລໍ້. ລໍ້ mecanum ຊັ້ນອຸດສາຫະກຳຕ້ອງຮັກສາຄວາມກົດດັນຕໍ່ພື້ນທີ່ຕິດຕໍ່ຢ່າງເໝືອນກັນເພື່ອຮັບປະກັນຄຸນສົມບັດການຈັບຈ່ອງທີ່ສາມາດຄາດເດົາໄດ້ໃນເວລາເคลື່ອນທີ່ໄດ້ທຸກທິດທາງ. ຄວາມແຕກຕ່າງຂອງສະພາບຜິວໜ້າ ຫຼື ນ້ຳໜັກທີ່ເຮັດໃຫ້ລໍ້ເຄື່ອນທີ່ອາດເຮັດໃຫ້ການຈັບຈ່ອງບໍ່ເໝືອນກັນ ເຊິ່ງເຮັດໃຫ້ເກີດຂໍ້ຜິດພາດໃນການຈັດຕຳແໜ່ງ; ສະນັ້ນ, ການຕິດຕາມສະພາບຜິວໜ້າຈຶ່ງເປັນສ່ວນສຳຄັນຂອງການດຳເນີນງານທີ່ມີຄວາມຖືກຕ້ອງສູງ.
ປັດໄຈດ້ານສິ່ງແວດລ້ອມເຊັ່ນ: ອຸນຫະພູມ, ຄວາມຊື້ນ, ແລະ ມົນທົນທີ່ຢູ່ເທິງໜ້າພຽງ ສາມາດສົ່ງຜົນຕໍ່ຄຸນສົມບັດການຈັບຍຶດຂອງລ້ອດ mecanum ຊັ້ນອຸດສາຫະກຳໄດ້ຢ່າງມີນັກ, ໂດຍເປີດເຜີຍຢ່າງເດັ່ນໃນສະຖານະການທີ່ເຮັດວຽກໃຕ້ພາລະບັນທຸກໆຫຼາຍ. ວິທີການດຳເນີນງານຕ້ອງຄຳນຶງເຖິງປັດໄຈເຫຼົ່ານີ້ ແລະ ລວມເຖິງຂະບວນການຕິດຕາມ ແລະ ການບໍາລຸງຮັກສາທີ່ເໝາະສົມເພື່ອຮັບປະກັນການປະຕິບັດທີ່ມີຄວາມຖືກຕ້ອງຢ່າງຕໍ່ເນື່ອງ. ການເຊັດເຄື່ອງໜ້າພຽງຢ່າງເປັນປົກກະຕິ, ການກວດສອບລ້ອດ, ແລະ ການຕິດຕາມສິ່ງແວດລ້ອມ ຈະຊ່ວຍຮັກສາສະພາບການທີ່ເໝາະສົມທີ່ຈຳເປັນສຳລັບການນຳໃຊ້ທີ່ຕ້ອງການຄວາມຖືກຕ້ອງສູງໃນສະພາບບັນທຸກຫຼາຍ.
ຍຸດທະສາດການບໍາລຸງຮັກສາເພື່ອຮັກສາຄວາມຖືກຕ້ອງໃນສະພາບບັນທຸກຫຼາຍຢ່າງຕໍ່ເນື່ອງ
ຂະບວນການບໍາລຸງຮັກສາເພື່ອປ້ອງກັນສຳລັບຊິ້ນສ່ວນທີ່ຮັບບັນທຸກ
ການຮັກສາປະສິດທິພາບທີ່ຖືກຕ້ອງຢ່າງຕໍ່ເນື່ອງໃນລ້ອມ mecanum ຂອງອຸດສາຫະກຳໃນສະພາບການທີ່ມີນ້ຳໜັກຫຼາຍ ຕ້ອງການຂະບວນການດູແລເພື່ອປ້ອງກັນທີ່ຄົບຖ້ວນ ເຊິ່ງຈະຕ້ອງເອົາໃຈໃສ່ຕໍ່ຮູບແບບການສວຍຫຼຸດທີ່ເປັນເອກະລັກ ແລະ ຈຸດທີ່ມີຄວາມເຄັ່ງຕຶງສູງ ທີ່ເກີດຈາກການເຄື່ອນທີ່ທີ່ສາມາດໄປໄດ້ທຸກທິດທາງ. ລໍ້ລູກປັ່ນເປັນຈຸດທີ່ສຳຄັນທີ່ສຸດທີ່ຈະສວຍຫຼຸດ ແລະ ຈຳເປັນຕ້ອງມີການກວດສອບ ແລະ ປ້ອນນ້ຳມັນຢ່າງເປັນປະຈຳເພື່ອຮັກສາການເຄື່ອນທີ່ທີ່ລຽບງ່າຍ ແລະ ປ້ອງກັນການຫຼຸດລົງຂອງຄວາມຖືກຕ້ອງ. ການສວຍຫຼຸດຂອງລໍ້ລູກປັ່ນສາມາດເຮັດໃຫ້ເກີດການເຄື່ອນໄຫວທີ່ບໍ່ສະເໝືອນ ແລະ ການສັ່ນໄຫວ ທີ່ຈະສົ່ງຜົນໂຍງໂດຍກົງຕໍ່ຄວາມຖືກຕ້ອງໃນການຈັດຕັ້ງຕຳແໜ່ງ ສະນັ້ນການຕິດຕາມສະພາບຂອງລໍ້ລູກປັ່ນຈຶ່ງເປັນສິ່ງຈຳເປັນເພື່ອຮັກສາປະສິດທິພາບໃນໄລຍະຍາວ.
ລูกກະລິບທີ່ເຮັດຈາກ polyurethane ເອງ ຕ້ອງໄດ້ຮັບການກວດສອບຢ່າງເປັນປະຈຳເພື່ອຊອກຫາສັນຍານຂອງການສຶກສາ, ການເບິ່ງແຍງ, ຫຼື ຄວາມເສຍຫາຍທີ່ເກີດຂື້ນຕໍ່ພື້ນຜິວ ເຊິ່ງອາດຈະສົ່ງຜົນຕໍ່ຄຸນສົມບັດດ້ານການຈັບຈ່າຍ ແລະ ຄວາມຖືກຕ້ອງ. ນ້ຳໜັກຫຼາຍຈະເຮັດໃຫ້ການສຶກສາເກີດຂື້ນໄວຂື້ນ ແລະ ອາດຈະເຮັດໃຫ້ເກີດການເບິ່ງແຍງຢ່າງຖາວອນ ຖ້າຖ້າເກີນຂອບເຂດການໃຊ້ງານທີ່ກຳນົດໄວ້. ການວັດແທກຂະໜາດຂອງລູກກະລິບ ແລະ ສະພາບພື້ນຜິວຢ່າງເປັນປະຈຳ ຈະຊ່ວຍໃຫ້ເຫັນບັນຫາທີ່ກຳລັງເກີດຂື້ນກ່ອນທີ່ມັນຈະສົ່ງຜົນຕໍ່ຄວາມຖືກຕ້ອງຂອງລະບົບ. ຂໍ້ກຳນົດການປ່ຽນແທນຄວນຈະຖືກກຳນົດໂດຍອີງໃສ່ຄວາມເປີດກວ້າງຂອງຂະໜາດ ແທນທີ່ຈະເປັນການລົ້ມສະຫຼາກທັງໝົດ ເພື່ອຮັກສາປະສິດທິພາບທີ່ດີທີ່ສຸດ.
ການບໍາລຸງຮັກສາລະບົບມໍເຕີ ແລະ ລະບົບຂັບເຄື່ອນຈະເປັນສິ່ງທີ່ສຳຄັນຫຼາຍຂຶ້ນໃນການນຳໃຊ້ທີ່ມີພາລະບັນທຸກຫຼາຍ ເນື່ອງຈາກຄວາມເຄັ່ງຕຶງທາງຄວາມຮ້ອນ ແລະ ຄວາມເຄັ່ງຕຶງທາງກົລະໄທທີ່ເພີ່ມຂຶ້ນອັນເກີດຈາກຄວາມຕ້ອງການທໍລະກິດທີ່ສູງຂຶ້ນ. ການຕິດຕາມອຸນຫະພູມຂອງມໍເຕີ ການບໍລິໂພກປະຈຸລີໄຟ ແລະ ລັກສະນະການປະຕິບັດຢ່າງເປັນປະຈຳ ຈະຊ່ວຍໃຫ້ເຫັນບັນຫາທີ່ກຳລັງເກີດຂຶ້ນ ເຊິ່ງອາດຈະສົ່ງຜົນຕໍ່ການຄວບຄຸມທີ່ຖືກຕ້ອງ. ລະບົບເອນໂຄດເດີຈະຕ້ອງໄດ້ຮັບຄວາມສົນໃຈເປັນພິເສດ ເນື່ອງຈາກວ່າ ຄວາມບໍ່ດີຂື້ນໃນຄວາມຖືກຕ້ອງຂອງຂໍ້ມູນການປ້ອນຕຳແໜ່ງຈະສົ່ງຜົນໂດຍກົງຕໍ່ຄວາມສາມາດຂອງລະບົບໃນການຮັກສາຕຳແໜ່ງທີ່ຖືກຕ້ອງຢ່າງແນ່ນອນໃຕ້ພາລະບັນທຸກ.
ເຕັກນິກການຕິດຕາມ ແລະ ສົ່ງເສີມປະສິດທິພາບ
ການຕິດຕາມປະສິດທິພາບຢ່າງຕໍ່ເນື່ອງຊ່ວຍໃຫ້ສາມາດຄົ້ນພົບການລົດຖອຍຂອງຄວາມຖືກຕ້ອງໃນລ້ອດ mecanum ຊັ້ນອຸດສາຫະກຳທີ່ເຮັດວຽກຢູ່ພາຍໃຕ້ໄລຍະທີ່ໜັກ. ລະບົບບັນທຶກຂໍ້ມູນທີ່ບັນທຶກຄວາມຖືກຕ້ອງຂອງການຈັດຕັ້ງຕຳແໜ່ງ, ຄວາມຊົ້າຄືນ, ແລະ ລັກສະນະການຕອບສະໜອງ ສະເໜີຂໍ້ມູນທີ່ມີຄຸນຄ່າຕໍ່ການວິເຄາະແນວໂນ້ມຂອງປະສິດທິພາບລະບົບ ແລະ ຊ່ວຍໃນການກຳນົດຄ່າທີ່ເໝາະສົມທີ່ສຸດສຳລັບການເຮັດວຽກ. ຂໍ້ມູນນີ້ສາມາດເປີດເຜີຍການປ່ຽນແປງທີ່ບໍ່ເດັ່ນຊັດຂອງປະສິດທິພາບ ເຊິ່ງເປັນສັນຍານຂອງຄວາມຕ້ອງການການບໍາຮັກສາທີ່ກຳລັງເກີດຂື້ນ ກ່ອນທີ່ຈະກາຍເປັນບັນຫາທີ່ຮ້າຍແຮງ.
ຂະບວນການການຕັ້ງຄ່າຄືນສຳລັບການນຳໃຊ້ທີ່ຕ້ອງການຄວາມຖືກຕ້ອງສູງໃນສະພາບທີ່ມີນ້ຳໜັກຫຼາຍ ຕ້ອງຄຳນຶງເຖິງຜົນກະທົບຂອງນ້ຳໜັກທີ່ເຮັດວຽກຕໍ່ກັບການປະພຶດຕົວຂອງລະບົບ. ການຕັ້ງຄ່າຄືນຢ່າງເປັນປະຈຳຮັບປະກັນວ່າອັລກົຣິດທຶມການຄວບຄຸມຈະສະທ້ອນເຖິງລັກສະນະປັດຈຸບັນຂອງລະບົບຢ່າງຖືກຕ້ອງ ແລະ ຊົດເຊີຍສຳລັບການປ່ຽນແປງທີ່ເກີດຂື້ນຈາກການສຶກຫຼືການເຖົ້າຂອງຊິ້ນສ່ວນ. ຂະບວນການຕັ້ງຄ່າຄືນເຫຼົ່ານີ້ຄວນປະກອບດ້ວຍການທົດສອບໃນສະພາບການທີ່ມີນ້ຳໜັກຕ່າງໆ ເພື່ອຢືນຢັນວ່າຄວາມຖືກຕ້ອງຂອງລະບົບຍັງຄົງຢູ່ໃນຂອບເຂດທີ່ຍອມຮັບໄດ້ທົ່ວທັງຫມົດຂອງຂອບເຂດການເຮັດວຽກ.
ການປັບປຸງປະສິດທິພາບບໍ່ໄດ້ເປັນພຽງແຕ່ການຮັກສາຄວາມສາມາດທີ່ມີຢູ່ເທົ່ານັ້ນ ແຕ່ຍັງປະກອບດ້ວຍການຊອກຫາໂອກາດໃນການຍົກສູງຄວາມຖືກຕ້ອງຜ່ານການປັບປຸງດ້ານການດຳເນີນງານ. ການວິເຄາະຮູບແບບການເຄື່ອນທີ່, ການຈັດສົ່ງນ້ຳໜັກ, ແລະ ສະພາບແວດລ້ອມສາມາດເປີດເຜີຍໂອກາດໃນການປັບປຸງທີ່ຊ່ວຍຍົກສູງປະສິດທິພາບທັງໝົດຂອງລະບົບ. ການທົບທວນປະສິດທິພາບຢ່າງເປັນປະຈຳຊ່ວຍໃຫ້ມີການປັບປຸງຢ່າງຕໍ່ເນື່ອງຕໍ່ຄວາມສາມາດໃນການຮັກສາຄວາມຖືກຕ້ອງເວລາເຄື່ອນຍ້າຍນ້ຳໜັກຫຼາຍ ແລະ ຍືດເວລາອາຍຸການໃຊ້ງານຂອງລ້ອດ mecanum ຊັ້ນອຸດສາຫະກຳ.
ຖາມບ່ອຍໆ
ລ້ອດ mecanum ຊັ້ນອຸດສາຫະກຳສາມາດຮັບນ້ຳໜັກໄດ້ເທົ່າໃດ ໂດຍທີ່ຍັງຮັກສາຄວາມຖືກຕ້ອງໄດ້?
ລໍ້ mecanum ຊັ້ນອຸດສາຫະກຳ ມີຄວາມສາມາດໃນການຮັບນ້ຳໜັກໄດ້ປະມານ 500 ເຖິງ 5,000 ປອນດ໌ຕໍ່ລໍ້ ໂດຍທີ່ຍັງຮັກສາຄວາມຖືກຕ້ອງຂອງການຈັດຕັ້ງທີ່ສູງ ຂຶ້ນກັບການອອກແບບ ແລະ ວັດຖຸທີ່ໃຊ້ເຮັດ. ຄວາມສາມາດໃນການຮັບນ້ຳໜັກທີ່ແທ້ຈິງສຳລັບການນຳໃຊ້ທີ່ຕ້ອງການຄວາມຖືກຕ້ອງສູງ ຂຶ້ນກັບປັດໄຈຕ່າງໆ ເຊັ່ນ: ຄຸນສົມບັດຂອງວັດຖຸທີ່ໃຊ້ເຮັດລົ້ນ, ຂໍ້ກຳນົດຂອງເບີ່ງ, ເສັ້ນຜ່າສູນກາງຂອງລໍ້, ແລະ ລະດັບຄວາມຖືກຕ້ອງທີ່ຕ້ອງການໃນການຈັດຕັ້ງ. ຖ້າຕ້ອງການຄວາມຖືກຕ້ອງສູງຂຶ້ນ ຄວາມສາມາດໃນການຮັບນ້ຳໜັກຈະຫຼຸດລົງ ເນື່ອງຈາກນ້ຳໜັກທີ່ເພີ່ມຂຶ້ນອາດເຮັດໃຫ້ເກີດການສັ່ນ ແລະ ຜົນກະທົບຈາກຄວາມຍືດຫຍຸ່ນ ທີ່ຈະເຮັດໃຫ້ຄວາມຖືກຕ້ອງໃນການຈັດຕັ້ງລົດຖືກບຸບເສີນ.
ທ່ານຊົດເຊີຍຂໍ້ຜິດພາດໃນການຈັດຕັ້ງທີ່ເກີດຈາກນ້ຳໜັກຢ່າງໃດໃນລະບົບລໍ້ mecanum?
ຂໍ້ຜິດພາດທີ່ເກີດຈາກການບັນທຸກໃນລ້ອງ mecanum ຂອງອຸດສາຫະກຳຖືກປົກປ້ອງດ້ວຍອັລກົຣິດີມການຄວບຄຸມທີ່ທັນສະໄໝ ເຊິ່ງປະກອບດ້ວຍຂໍ້ມູນການຕອບສະຫນອງຈາກການບັນທຸກ ແລະ ການຈຳລອງທີ່ຄາດການໄດ້. ລະບົບການຄວບຄຸມປັບປຸງຄຳສັ່ງທີ່ສົ່ງໄປຫາມໍເຕີຕາມນ້ຳໜັກແລະການຈັດຈຳຫນ່າຍຂອງພາຫະນະທີ່ບັນທຸກຢູ່ໃນເວລາຈິງ, ປັບປຸງຮູບແບບການເລີ່ມເຄື່ອນເພື່ອຄຳນຶງເຖິງຄວາມເຄື່ອນໄຫວທີ່ເພີ່ມຂຶ້ນ, ແລະ ນຳໃຊ້ການຊົດເຊີຍແບບ feed-forward ເພື່ອຮັບມືກັບຜົນກະທົບທີ່ຮູ້ຈັກຈາກການບັນທຸກ. ນອກຈາກນີ້ ລະບົບສັນຍານຕອບສະຫນອງຈະຕິດຕາມຕຳແໜ່ງທີ່ແທ້ຈິງຢ່າງຕໍ່ເນື່ອງ ແລະ ປະຕິບັດການປັບປຸງໃນເວລາຈິງເພື່ອຮັກສາຄວາມຖືກຕ້ອງຢ່າງຕໍ່ເນື່ອງ ເຖິງແມ່ນວ່າຈະມີການປ່ຽນແປງຂອງການບັນທຸກ.
ຊ່ວງເວລາທີ່ຄວນດຳເນີນການບຳລຸງຮັກສາສຳລັບການນຳໃຊ້ລ້ອງ mecanum ທີ່ຕ້ອງຮັບພາຫະນະໜັກແມ່ນຫຍັງ?
ການນຳໃຊ້ທີ່ມີນ້ຳໜັກຫຼາຍດ້ວຍລ້ອງເມການຸມທີ່ມີຄຸນນະພາບສູງສຳລັບອຸດສາຫະກຳ ມັກຈະຕ້ອງການການກວດສອບແລະການລ້ຽນຂອງບີຢີງທຸກໆ 500-1000 ຊົ່ວໂມງທີ່ໃຊ້ງານ, ການປະເມີນສະພາບຂອງລ້ອງທຸກໆ 200-500 ຊົ່ວໂມງ, ແລະການປັບຄ່າລະບົບຢ່າງລະອອງທຸກໆ 1000-2000 ຊົ່ວໂມງ. ຊ່ວງເວລາເຫຼົ່ານີ້ອາດຈະຕ້ອງຫຼຸດລົງຕາມເງື່ອນໄຂການໃຊ້ງານ, ປັດໄຈຂອງນ້ຳໜັກ, ແລະການສຳຜັດຕໍ່ສິ່ງແວດລ້ອມ. ການນຳໃຊ້ທີ່ສຳຄັນເປັນພິເສດອາດຈະຕ້ອງການການຕິດຕາມທີ່ຖີ່ຫຼາຍຂຶ້ນເພື່ອຮັບປະກັນການປະຕິບັດທີ່ຖືກຕ້ອງຢ່າງຕໍ່ເນື່ອງ, ໂດຍເປັນພິເສດໃນສະພາບແວດລ້ອມທີ່ມີສິ່ງປົນເປືືອນ ຫຼື ອຸນຫະພູມທີ່ເກີນໄປ.
ລ້ອງເມການຸມທີ່ມີຄຸນນະພາບສູງສຳລັບອຸດສາຫະກຳສາມາດຮັກສາຄວາມຖືກຕ້ອງຢູ່ເທິງພື້ນທີ່ທີ່ເອີ້ງໄປຂ້າງໆໄດ້ເມື່ອເຮັດວຽກກັບນ້ຳໜັກຫຼາຍບໍ?
ລ้อມີແຄນຸມຂະໜາດອຸດສາຫະກຳສາມາດຮັກສາຄວາມຖືກຕ້ອງໃນເວລາເຄື່ອນທີ່ຢູ່ໃນທາງຊັນປານກາງເມື່ອເຄື່ອນຍ້າຍນ້ຳໜັກຫຼາຍ, ໂດຍທົ່ວໄປແລ້ວຈະຢູ່ທີ່ 3-5 ອົງສາ ຂຶ້ນກັບນ້ຳໜັກຂອງພາລະບັນທຸກ ແລະ ສະພາບການຈັບເຄື່ອນ. ການເຄື່ອນທີ່ຢູ່ໃນທາງຊັນຈະເກີດແຮງເພີ່ມເຕີມທີ່ສົ່ງຜົນຕໍ່ທັງຄວາມຈັບເຄື່ອນ ແລະ ຄວາມຖືກຕ້ອງໃນການຈັດຕັ້ງຕຳແໜ່ງ, ຈຶ່ງຕ້ອງໃຊ້ອັລກົຣິດີມຄວບຄຸມທີ່ດີຂຶ້ນ ແລະ ອາດຈະຕ້ອງປັບປຸງມໍເຕີເພີ່ມເຕີມເພື່ອຮັກສາຄວາມຖືກຕ້ອງ. ສຳລັບທາງຊັນທີ່ຊັນກວ່ານີ້, ອາດຈະຕ້ອງໃຊ້ການອອກແບບລໍ້ທີ່ເປັນພິເສດທີ່ມີຄຸນສົມບັດຈັບເຄື່ອນທີ່ດີຂຶ້ນ ຫຼື ລົດຈຳນວນພາລະບັນທຸກລົງເພື່ອຮັກສາຄວາມຖືກຕ້ອງໃນການຈັດຕັ້ງຕຳແໜ່ງ.
ບັນຊີເນື້ອຫາ
- ການເຂົ້າໃຈເຖິງກົນໄກການແຈກຢາຍນ້ຳໜັກໃນລະບົບ mecanum ລະດັບອຸດສາຫະກຳ
- ການບູລະນາການລະບົບຄວບຄຸມສຳລັບການດຳເນີນງານທີ່ມີຄວາມຖືກຕ້ອງສູງໃນສະພາບການທີ່ມີນ້ຳໜັກຫຼາຍ
- ວິສະວະກຳວັດຖຸ ແລະ ການເພີ່ມປະສິດທິພາບທີ່ເຂດແຕ່ງຂອງໜ້າເປີດ
- ຍຸດທະສາດການບໍາລຸງຮັກສາເພື່ອຮັກສາຄວາມຖືກຕ້ອງໃນສະພາບບັນທຸກຫຼາຍຢ່າງຕໍ່ເນື່ອງ
-
ຖາມບ່ອຍໆ
- ລ້ອດ mecanum ຊັ້ນອຸດສາຫະກຳສາມາດຮັບນ້ຳໜັກໄດ້ເທົ່າໃດ ໂດຍທີ່ຍັງຮັກສາຄວາມຖືກຕ້ອງໄດ້?
- ທ່ານຊົດເຊີຍຂໍ້ຜິດພາດໃນການຈັດຕັ້ງທີ່ເກີດຈາກນ້ຳໜັກຢ່າງໃດໃນລະບົບລໍ້ mecanum?
- ຊ່ວງເວລາທີ່ຄວນດຳເນີນການບຳລຸງຮັກສາສຳລັບການນຳໃຊ້ລ້ອງ mecanum ທີ່ຕ້ອງຮັບພາຫະນະໜັກແມ່ນຫຍັງ?
- ລ້ອງເມການຸມທີ່ມີຄຸນນະພາບສູງສຳລັບອຸດສາຫະກຳສາມາດຮັກສາຄວາມຖືກຕ້ອງຢູ່ເທິງພື້ນທີ່ທີ່ເອີ້ງໄປຂ້າງໆໄດ້ເມື່ອເຮັດວຽກກັບນ້ຳໜັກຫຼາຍບໍ?