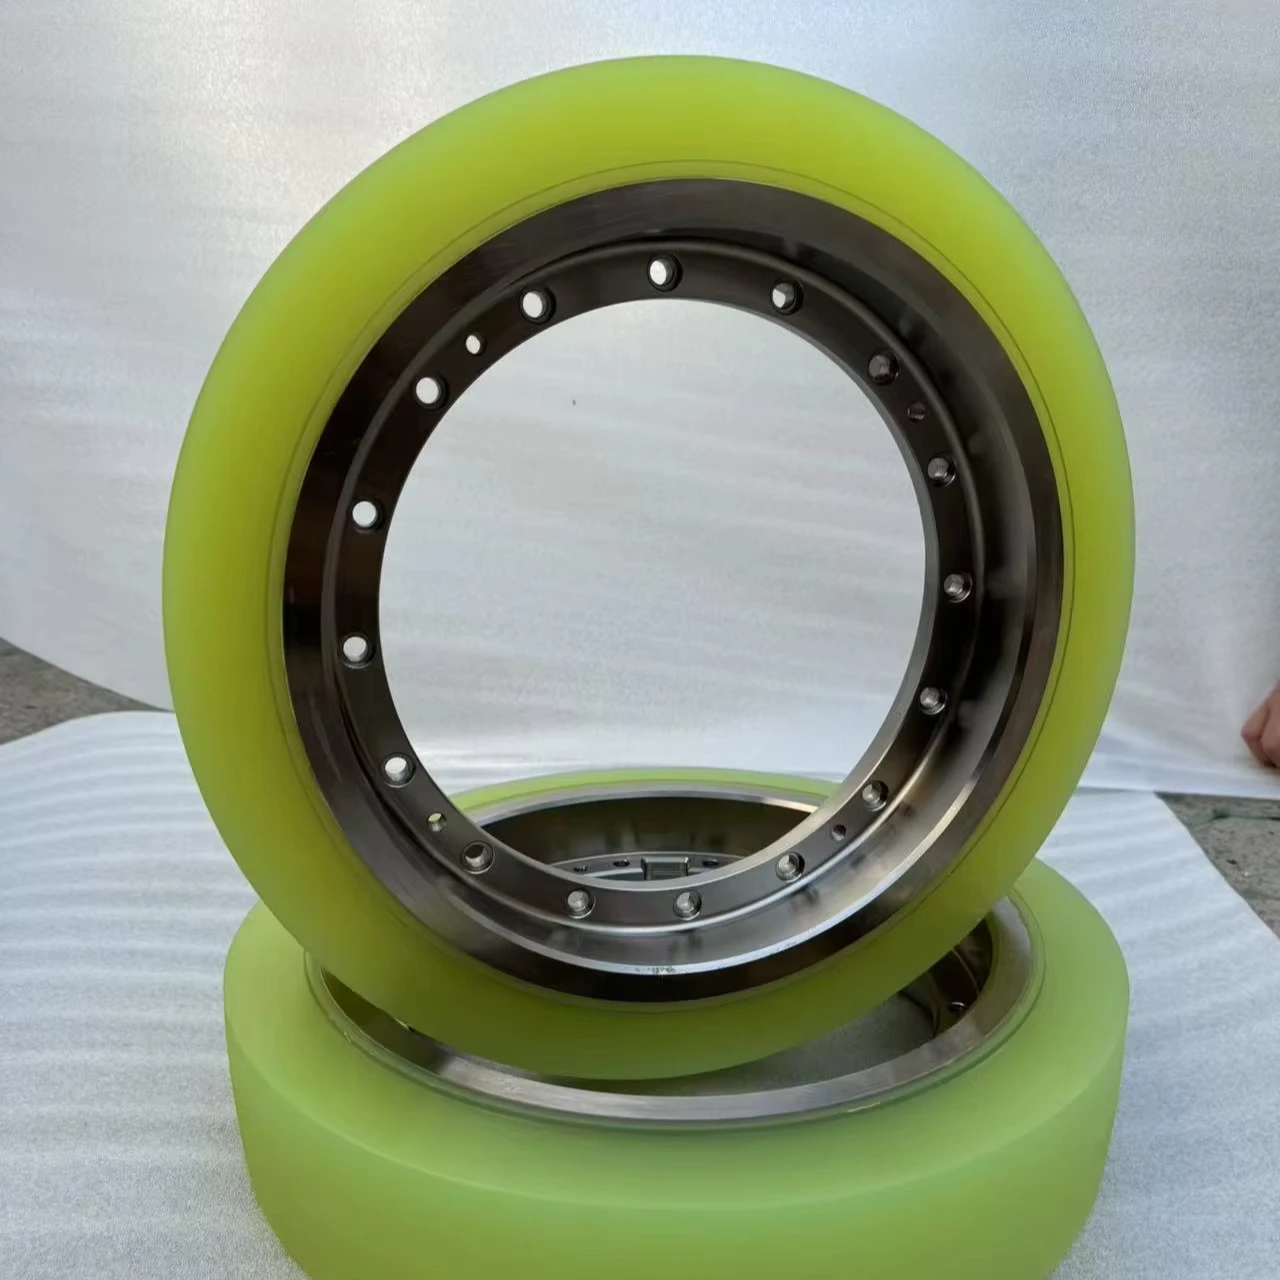
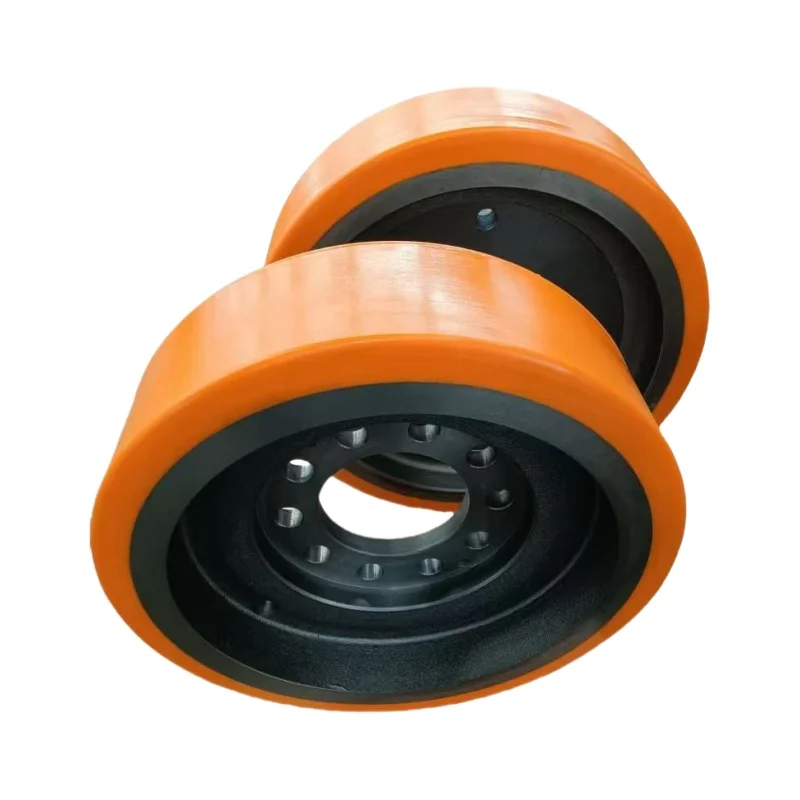
Премоћна технологија мобилности у свим правцима
Технологија опнидирективне мобилности уграђена у 4 инчева механима револуционизује начин на који возила и роботи навигирају својим окружењем, пружајући неупоредиву слободу кретања која фундаментално мења оперативне могућности. Ова напредна технологија потиче од прецизног распоређивања специјализованих ваљкаца постављених под углом од 45 степени око окружности сваког точкова, стварајући систем у коме комбинација окретања појединачних точкова ствара покрет у било ком жељеном правцу. За разлику од традиционалних коланих система који захтевају сложене механизме управљања или више токова који раде у координацији, 4 инчни механични токови постижу свенаправни покрет кроз елегантне механичке принципе који конвертују ротационо кретање у транслационо кретање преко више ос истовремено. Технолошка софистицираност постаје очигледна када се размотри како четири механима која раде заједно могу произвести напредно, уназад, бочно, дијагонално и ротационо кретање једноставним варијацијама у индивидуалним брзинама и правцима тока. Ова способност елиминише ограничења која наметну традиционална кинематика возила, где окретање захтева кретање напред и подешавање вожње. Практичне последице за кориснике су дубоке, јер оператери могу да позиционирају опрему са невиђеном прецизношћу, да прелазе кроз тешке просторе који би били немогући са конвенционалним точковима и да извршавају сложене обрасце кретања без потребе за вишеточним окретањима или маневрима Одговорност овог система значи да се промене правца дешавају тренутно, без времена кашњења повезаног са механичким системима вожње. За индустријске апликације, ово се преводи у побољшану ефикасност у руковању материјалима, смањење времена проведеног у маневрирању у затвореном простору и способност рада у окружењима у којима би традиционална возила била озбиљно ограничена. Образовне и истраживачке апликације имају користи од интуитивних карактеристика управљања, што омогућава студентима и истраживачима да се фокусирају на програмирање на вишем нивоу и интеграцију система, а не на тешку борбу са сложеним кинематичким израчунама. Поузданност систем у свим правцима произилази из његове механичке једноставности, јер нема веза за управљање, диференцијалних система или сложених компоненти преноса који обично захтевају одржавање и могу увести тачке неуспеха.
 EN