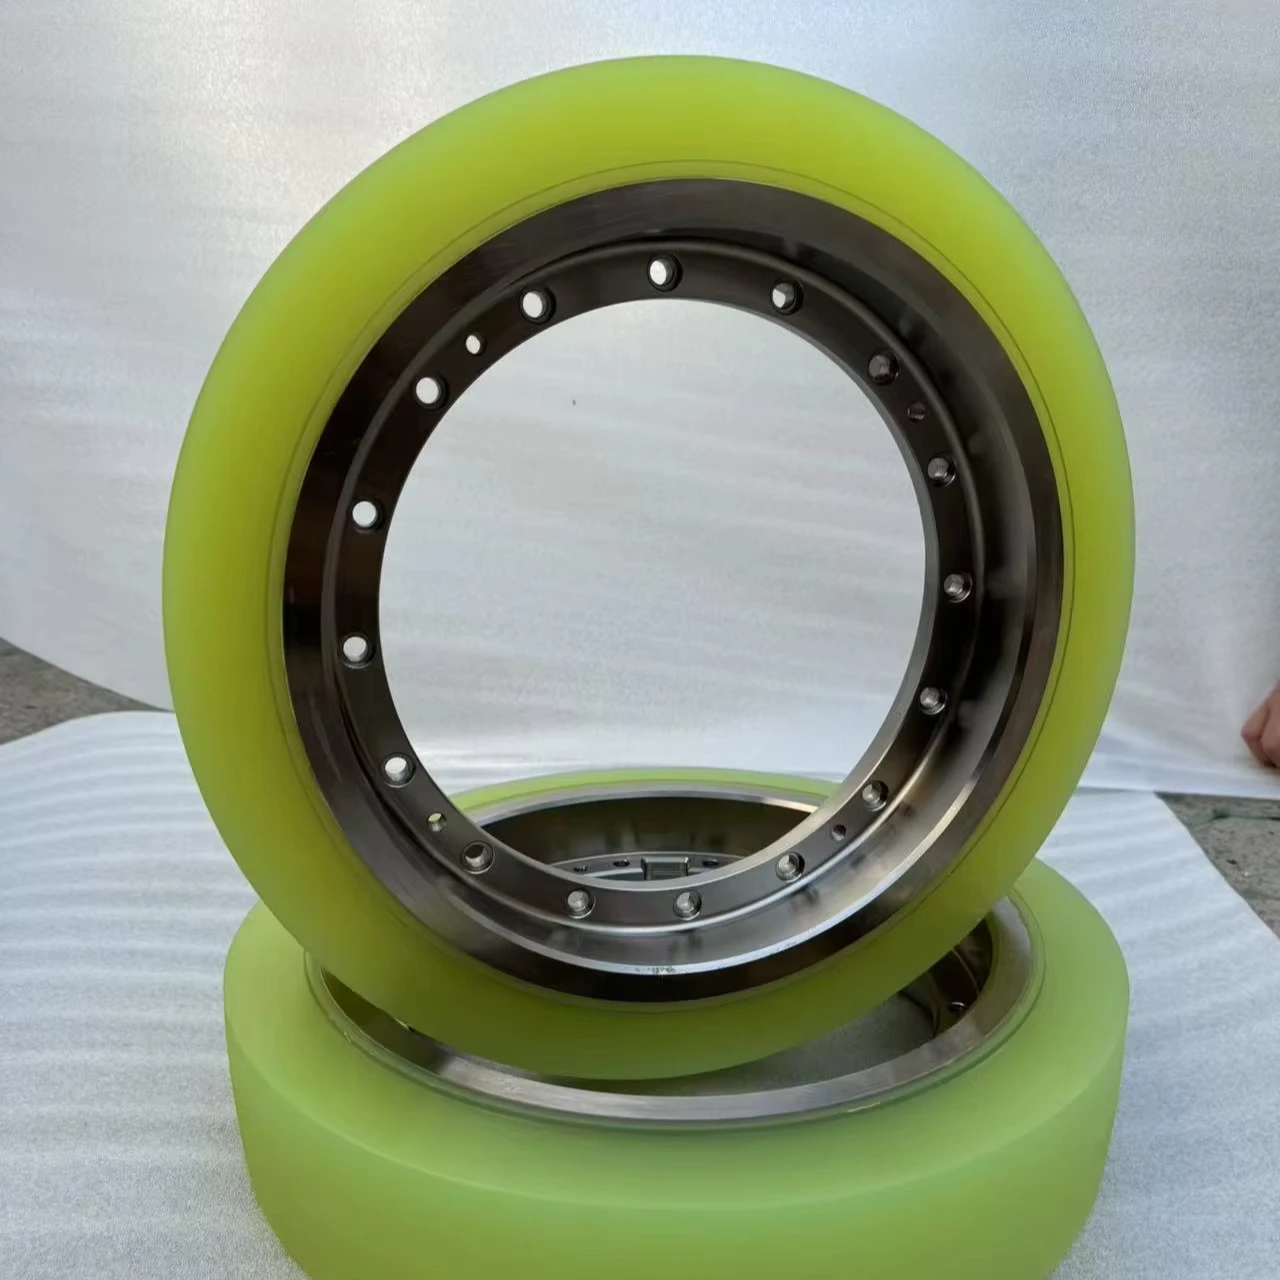
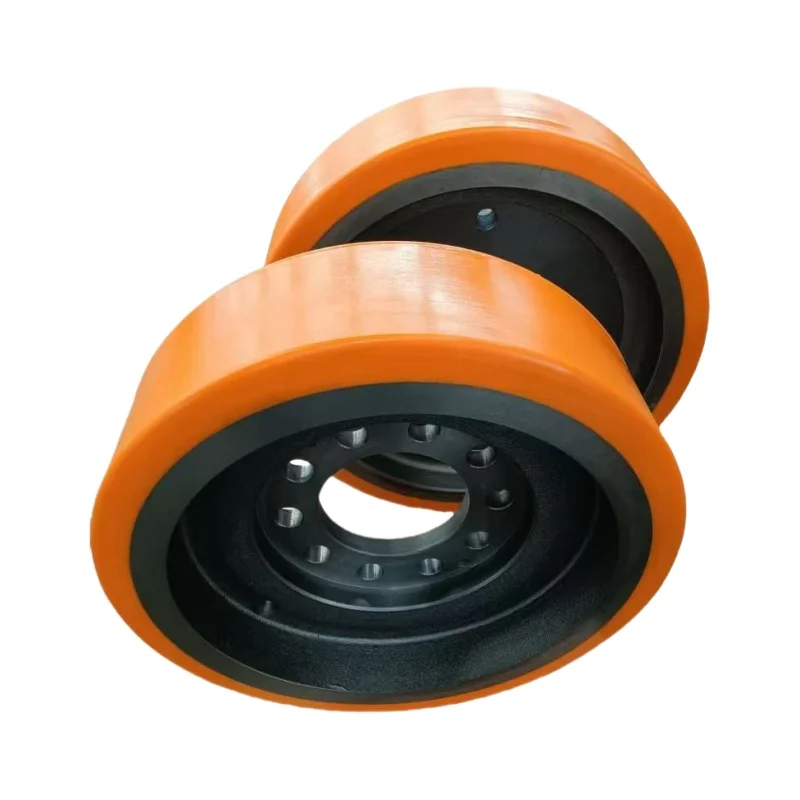
Công nghệ Di chuyển Đa hướng Vượt trội
Công nghệ di chuyển đa hướng được tích hợp trong các bánh xe mecanum đường kính 4 inch cách mạng hóa cách xe cộ và robot điều hướng trong môi trường của chúng, mang lại độ tự do vận động vượt trội, từ đó thay đổi căn bản các khả năng vận hành. Công nghệ tiên tiến này bắt nguồn từ việc sắp xếp chính xác các con lăn chuyên dụng đặt nghiêng 45 độ quanh chu vi mỗi bánh xe, tạo thành một hệ thống trong đó sự kết hợp giữa các chuyển động quay riêng lẻ của từng bánh sinh ra chuyển động theo mọi hướng mong muốn. Khác với các hệ thống bánh xe truyền thống đòi hỏi cơ cấu lái phức tạp hoặc nhiều bánh xe phối hợp đồng bộ, bánh xe mecanum đường kính 4 inch đạt được khả năng di chuyển đa hướng nhờ những nguyên lý cơ học tinh tế, biến đổi chuyển động quay thành chuyển động tịnh tiến đồng thời trên nhiều trục. Sự tinh xảo về mặt công nghệ trở nên rõ ràng khi xem xét cách bốn bánh xe mecanum phối hợp với nhau để tạo ra các chuyển động tiến, lùi, sang ngang, chéo và xoay chỉ bằng những thay đổi đơn giản về tốc độ và chiều quay của từng bánh. Khả năng này loại bỏ các giới hạn do động học xe truyền thống áp đặt, nơi việc quay hướng luôn đòi hỏi chuyển động tiến kèm theo điều chỉnh lái. Hệ quả thực tiễn đối với người dùng là rất sâu sắc: người vận hành có thể định vị thiết bị với độ chính xác chưa từng có, luồn lách qua không gian chật hẹp mà bánh xe thông thường không thể tiếp cận, và thực hiện các mẫu chuyển động phức tạp mà không cần quay tại chỗ nhiều điểm hay thao tác lùi. Độ phản hồi của hệ thống này cho phép thay đổi hướng tức thì, không có độ trễ như ở các hệ thống lái cơ học. Trong ứng dụng công nghiệp, điều này dẫn đến hiệu suất nâng hạ vật liệu được cải thiện, thời gian di chuyển trong không gian hạn chế được rút ngắn, và khả năng hoạt động trong các môi trường mà phương tiện truyền thống gần như bất lực. Các ứng dụng giáo dục và nghiên cứu cũng hưởng lợi từ đặc tính điều khiển trực quan, giúp sinh viên và nhà nghiên cứu tập trung vào lập trình cấp cao và tích hợp hệ thống thay vì vật lộn với các phép tính động học phức tạp. Độ tin cậy của hệ thống di chuyển đa hướng bắt nguồn từ sự đơn giản về mặt cơ học: hệ thống không sử dụng liên kết lái, bộ vi sai hay các thành phần truyền động phức tạp—những bộ phận thường yêu cầu bảo trì và dễ gây ra điểm lỗi.
 EN