การเคลื่อนที่ด้วยล้อเมคานัม
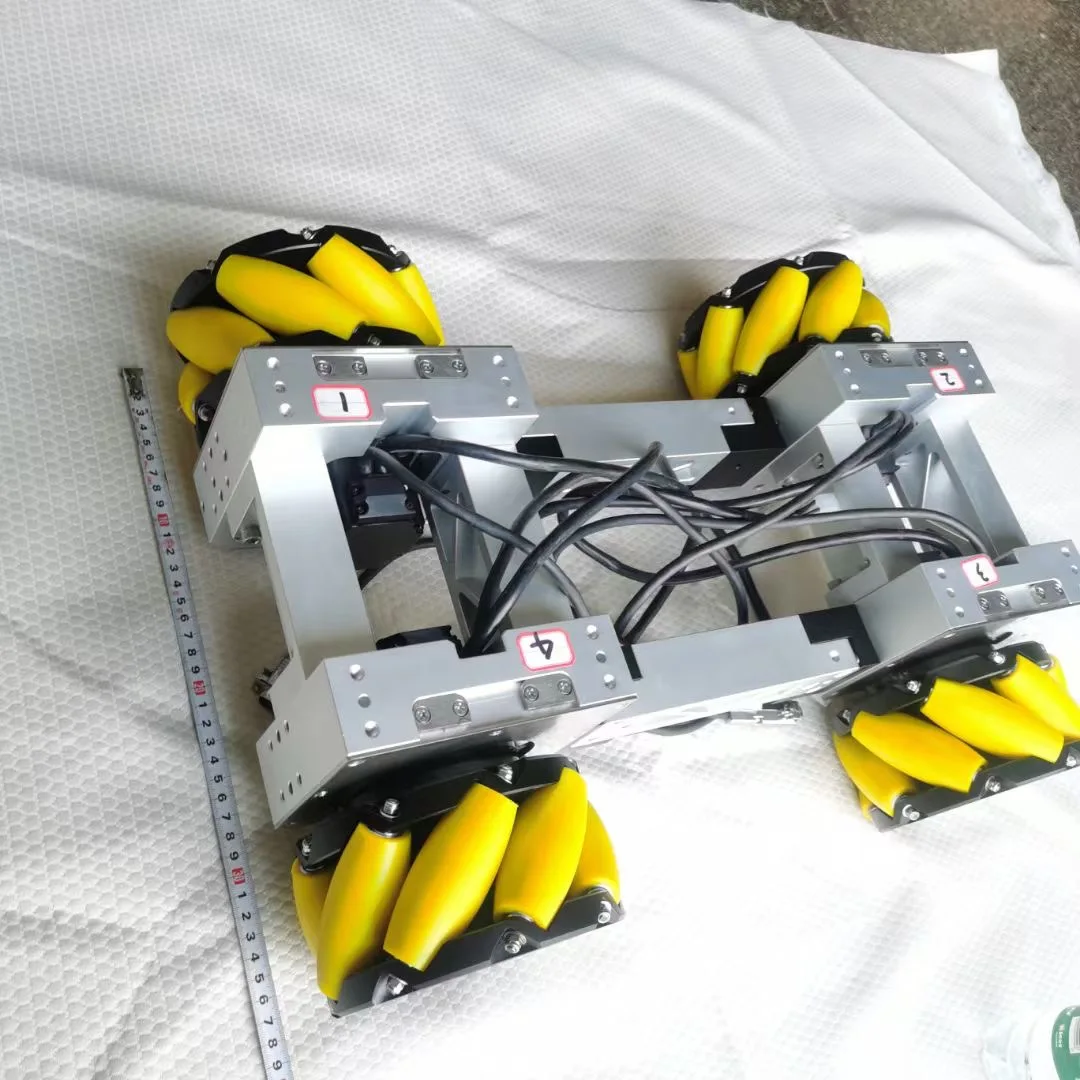
การเคลื่อนที่ด้วยล้อเมคานัมเป็นแนวทางปฏิวัติในการขับเคลื่อนหุ่นยนต์และยานพาหนะ ซึ่งมอบความสามารถในการควบคุมการเคลื่อนที่อย่างแม่นยำและคล่องตัวอย่างไม่เคยมีมาก่อนสำหรับการใช้งานในภาคอุตสาหกรรมและเชิงพาณิชย์ ระบบล้อนวัตกรรมนี้ประกอบด้วยล้อพิเศษสี่ล้อ โดยแต่ละล้อมีลูกกลิ้งที่จัดเรียงในแนวเฉียงทำมุม 45 องศาตามความรอบของล้อ เทคโนโลยีการเคลื่อนที่ด้วยล้อเมคานัมทำให้เกิดการเคลื่อนที่แบบทุกทิศทาง (omnidirectional motion) ซึ่งช่วยให้ยานพาหนะและหุ่นยนต์สามารถเคลื่อนที่ไปข้างหน้า ถอยหลัง ขยับไปด้านข้าง หรือแนวทแยง รวมทั้งหมุนรอบตัวเองได้พร้อมกัน หลักการพื้นฐานของการเคลื่อนที่ด้วยล้อเมคานัมอาศัยการรวมแรงเชิงเวกเตอร์ที่เกิดจากลูกกลิ้งแต่ละล้อที่มีรูปแบบเฉพาะ เมื่อล้อทั้งสี่หมุนในทิศทางเดียวกัน ยานพาหนะจะเคลื่อนที่ตรงไปข้างหน้าหรือถอยหลังอย่างตรงเส้น อย่างไรก็ตาม หากควบคุมความเร็วและทิศทางการหมุนของแต่ละล้ออย่างเป็นอิสระ ผู้ควบคุมสามารถสร้างรูปแบบการเคลื่อนที่ที่ซับซ้อนได้ ซึ่งระบบล้อแบบดั้งเดิมไม่สามารถทำได้ ระบบการเคลื่อนที่ด้วยล้อเมคานัมช่วยกำจัดความจำเป็นในการใช้กลไกพวงมาลัยที่ซับซ้อน ลดความซับซ้อนของโครงสร้างกลไก ขณะเดียวกันก็เพิ่มประสิทธิภาพในการปฏิบัติงานแต่ละรอบ ล้อแต่ละล้อในระบบการเคลื่อนที่ด้วยล้อเมคานัมประกอบด้วยลูกกลิ้งขนาดเล็กหลายตัวที่สัมผัสพื้นผิวในมุมต่าง ๆ กัน ทำให้กระจายแรงกดลงบนพื้นผิวอย่างสม่ำเสมอ และให้การเคลื่อนที่ที่ราบรื่นบนพื้นผิวชนิดต่าง ๆ คุณลักษณะทางเทคโนโลยีของการเคลื่อนที่ด้วยล้อเมคานัม ได้แก่ ระบบควบคุมมอเตอร์ที่แม่นยำ เซ็นเซอร์ขั้นสูงสำหรับตรวจวัดตำแหน่งจริง (position feedback) และอัลกอริทึมซอฟต์แวร์ที่ซับซ้อนซึ่งประสานการเคลื่อนที่ของล้อทั้งหมด เทคโนโลยีนี้ถูกนำไปใช้อย่างกว้างขวางในระบบอัตโนมัติภายในคลังสินค้า โดยการเคลื่อนที่ด้วยล้อเมคานัมช่วยให้รถโฟร์คลิฟต์และยานพาหนะนำทางอัตโนมัติ (AGV) สามารถเคลื่อนผ่านพื้นที่จำกัดได้อย่างแม่นยำยิ่ง โรงงานผลิตใช้การเคลื่อนที่ด้วยล้อเมคานัมกับหุ่นยนต์สายการประกอบที่ต้องการการจัดตำแหน่งที่แม่นยำและการเคลื่อนที่ได้ทุกทิศทาง อุตสาหกรรมการบินและอวกาศนำการเคลื่อนที่ด้วยล้อเมคานัมไปใช้กับอุปกรณ์สนับสนุนภาคพื้นดิน (ground support equipment) เพื่อให้ยานพาหนะบำรุงรักษาอากาศยานสามารถจัดตำแหน่งตัวเองได้อย่างแม่นยำรอบเครื่องบิน นอกจากนี้ เทคโนโลยีการเคลื่อนที่ด้วยล้อเมคานัมยังถูกใช้ในสถานศึกษาเพื่อการวิจัยด้านหุ่นยนต์และโครงการแข่งขันหุ่นยนต์ ซึ่งมอบประสบการณ์การเรียนรู้เชิงปฏิบัติที่ลึกซึ้งเกี่ยวกับระบบการเคลื่อนที่ขั้นสูงให้กับนักเรียน
 EN