 EN

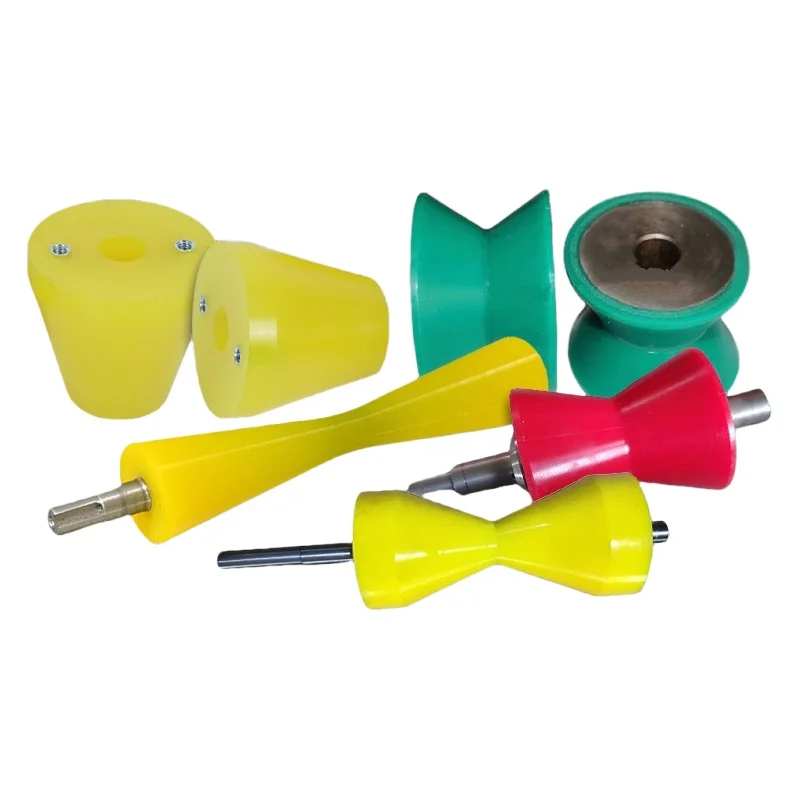
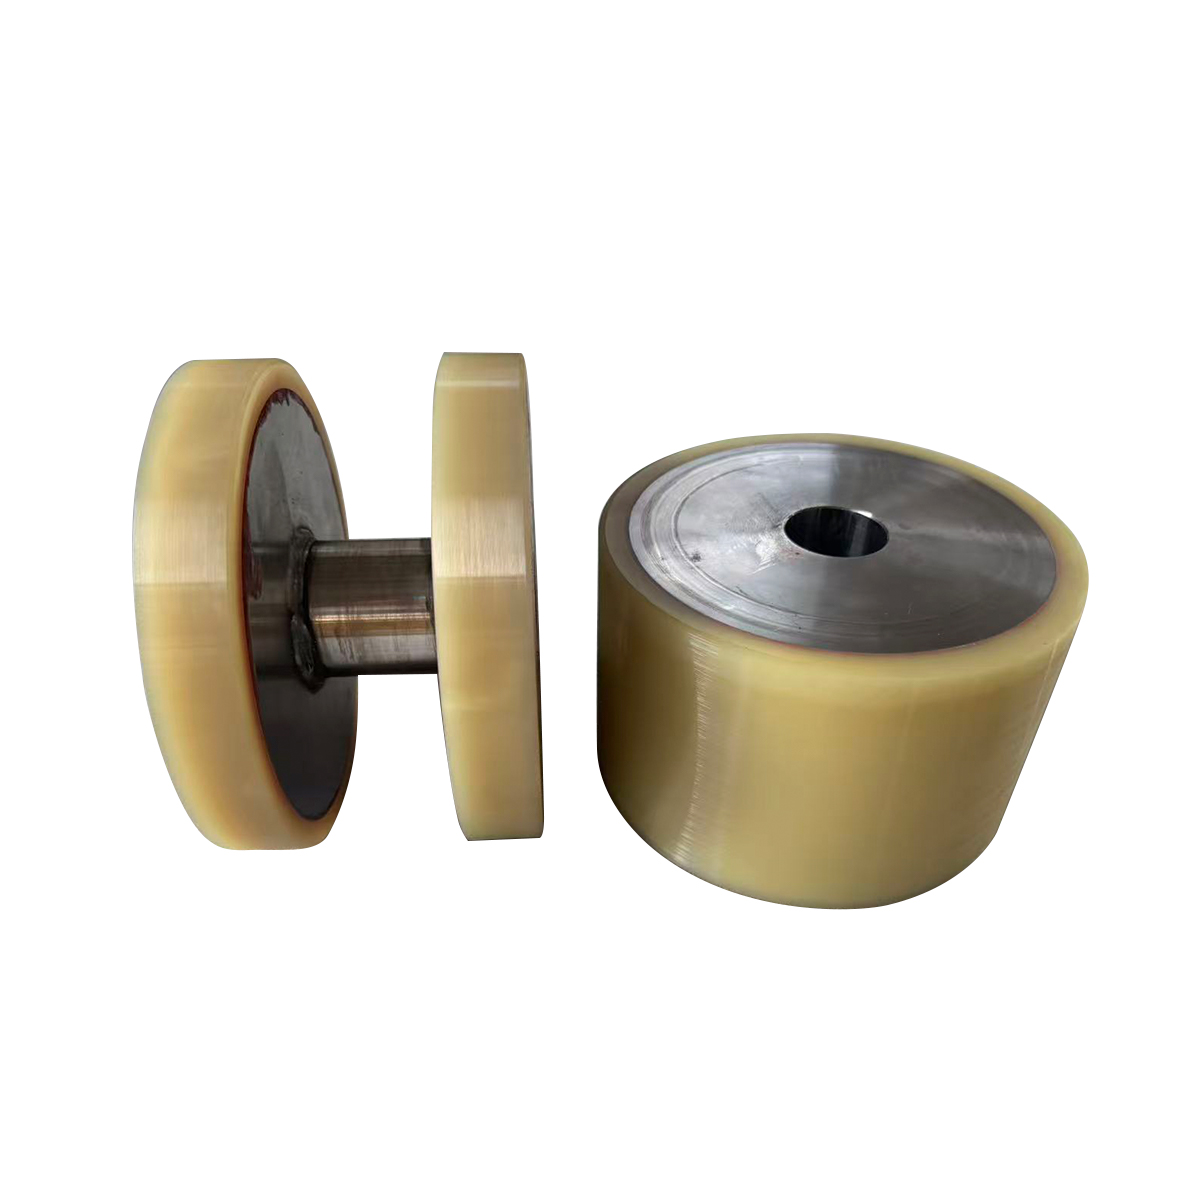
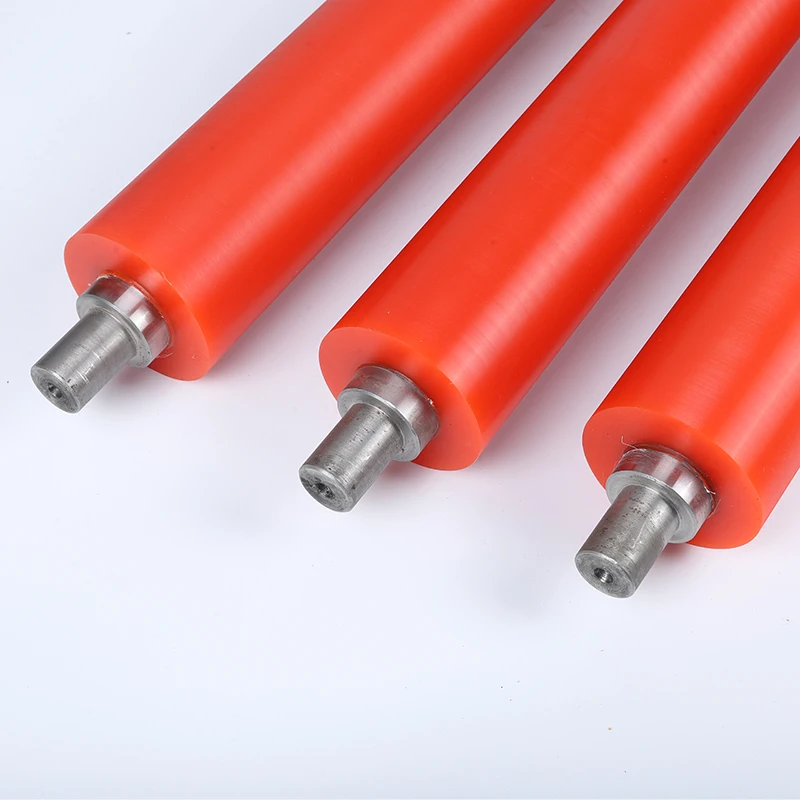
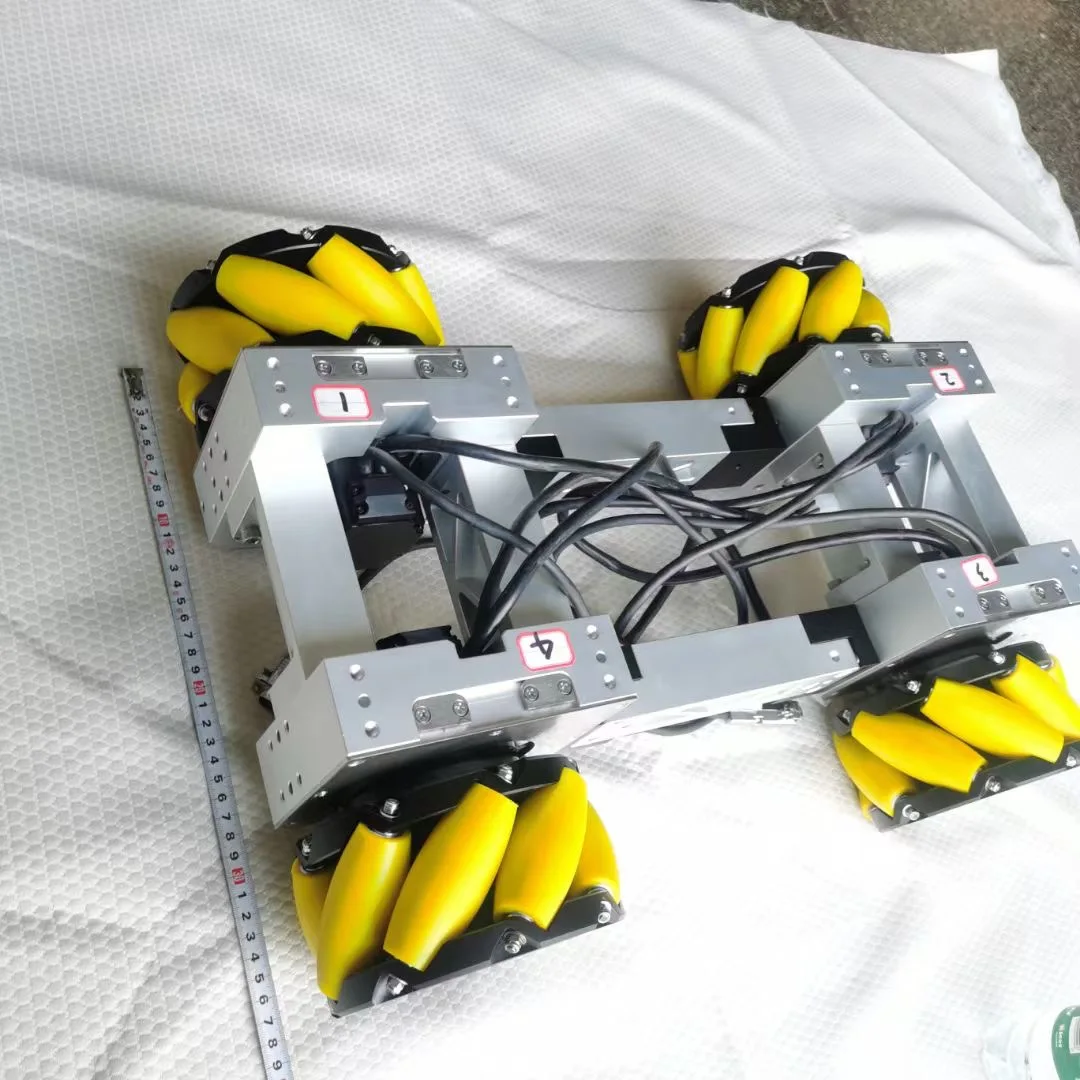
製造ラインにとって高品質なゴムローラーが不可欠な理由
産業用製造における精密工学の極めて重要な役割
あらゆる製造施設の中心には、完全に同期して動作する複雑な機械ネットワークが存在します。こうした重要な構成要素のなかで、ゴムローラーは静かに、しかし確実にその機能を果たしています…
さらに表示

31
Oct
31
Oct
27
Nov
27
Nov



溧陽プルイセン社は、産業用アプリケーション向け高性能ポリウレタン製品を提供しています。当社のTPU押出ベルトおよびCPUキャストローラーは、優れた耐摩耗性、耐油性、耐裂性を備えており、OEMカスタマイズにも対応しています。世界中のメーカーから信頼されています。お見積もりは今すぐご依頼ください。
128 Xinxing Middle Road, Licheng Town,Liyang City, Changzhou City, Jiangsu Province
Copyright © 2026 China Liyang pulisen Polyurethane Products Co,.Ltd. All rights reserved. プライバシーポリシー