Galluad Symudio Cyfeiriadol Uwch
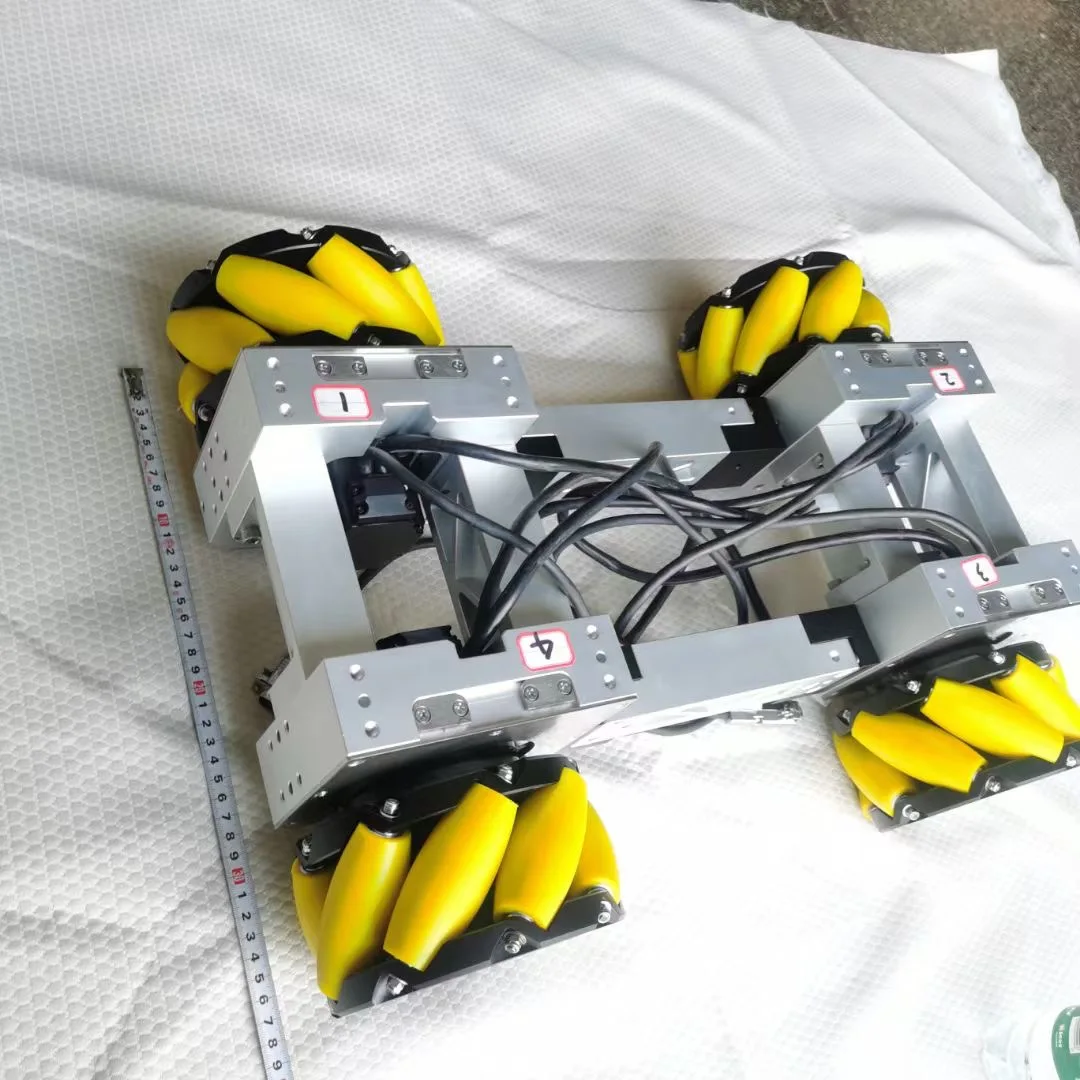
Mae'r olwyni mecanum bach yn darparu galluoedd symudol omnicyddol anghyfartal sydd yn adnewyddu symudiad robotig a chywirdeb lleoli. Mae'r egwyddor ddylunio sylfaenol ar gyfer olwyni mecanum bach yn cynnwys rolwerthau sydd wedi'u gosod yn strategol, sydd yn creu lluosog fectorau symudiad, gan ganiatáu i gerbydau symud mewn unrhyw gyfeiriad heb troi'r corff. Mae'r gallu omnicyddol hwn yn golygu bod robotau sydd â olwyni mecanum bach yn gallu teithio ymlaen, yn ôl, i'r chwith, i'r dde, a diagonally tra bo'u cyfeiriad wreiddiol yn cael ei chadw yn ystod y symudiad. Ystyr ymarferol y technoleg hon yn estyn o bell tu hwnt i symudiad syml, gan ganiatáu cyfresi manwroliad cymhleth nad yw'n bosibl â systemau olwyni traddodiadol. Mewn ceffylau dan lywodraeth awtomatig yn ystorfa, gall y ceffylau sydd â olwyni mecanum bach fynd drwy orlliniau cul, lleoli eu hunain yn uniongyrchol yn erbyn dociau llwytho, a pherfformio cyfresi cymhleth o gasglu a thraslwytho heb ofn rhagofynu radiws troi mawr. Mae natur omnicyddol olwyni mecanum bach yn eilweithio ar wahanol leoliadau a manwlifau anweithlon sydd yn torri systemau olwyni traddodiadol, yn enwedig mewn amgylchiadau cyfyngedig ble mae gofod troi yn gyfyngedig. Mae cyfleoedd cynhyrchu'n elwa'n sylwadwy o'r galluoedd lleoli cywir sydd gan olwyni mecanum bach, gan i leinellau robotig fynd at waithleoliadau o unrhyw ongl a gwneud addasiadau manwl heb manwroliad adlewyrchu cymhleth. Mae'r technoleg yn dangos ei werth yn enwedig mewn rhaglenni roboteg cydweithredol, lle mae olwyni mecanum bach yn caniatáu i robotau weithio ynghyd â gweithwyr dynol trwy roi paturnau symudiad seibiant a rhagweladwy sydd yn gwella diogelwch a effeithlonrwydd. Defnyddir olwyni mecanum bach gan sefydliadau addysgol i ddangos cysyniadau roboteg uwch, gan ganiatáu i fyfyrwyr weithio â rhaglenni symudiad cymhleth drwy arbrofiad llaw-gyrraedd. Mae'r gallu omnicyddol hefyd yn lleihau'r tarwyaeth ar wynebau llunio, gan ei fod yn eilweithio ar weithgarwch sgrwbio sydd yn gysylltiedig â systemau troi llygredd. Mae rhaglenni ymchwil yn elwa o'r rheoli cywir sydd gan olwyni mecanum bach, gan ganiatáu i gwyddonwyr gweithredu arbrofiadau sydd angen lleoliad union a phaturnau symudiad ailadroddadwy. Mae'r hyblygrwydd o symudiad omnicyddol yn gwneud olwyni mecanum bach yn addas iawn ar gyfer robotau archwilio sydd angen symud o amgylch obstaclau tra bo'u lleoliad y sensorau yn cael ei chadw'n optimaidd ar gyfer casglu data.
 EN