Aukštesnė visakryptinio judėjimo galimybė
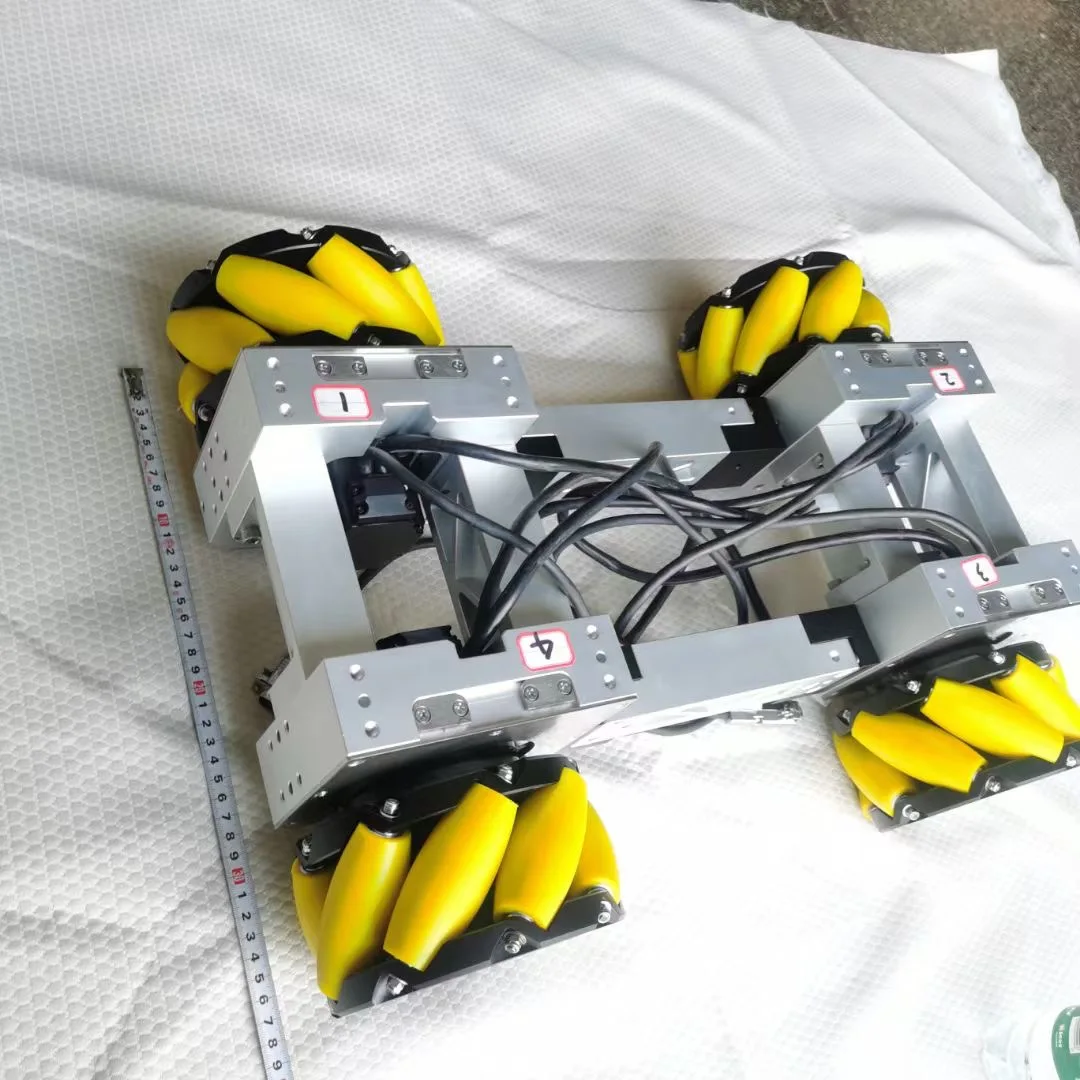
Mažos mekanum ratukų sistemos užtikrina nepasiekiama visakryptę judėjimo galimybę, kuri pakeičia robotų judėjimą ir padėties tikslumą. Pagrindinis mažų mekanum ratukų konstrukcijos principas – strategiškai išdėstyti ritinėliai, kurie sukuria kelis judėjimo vektorius, leisdami transporto priemonėms judėti bet kuria kryptimi be šasi judėjimo apsukimo. Ši visakryptė galimybė reiškia, kad robotai su mažais mekanum ratukais gali judėti į priekį, atgal, į kairę, į dešinę ir įstrižai, išlaikydami pradinę orientaciją visą judėjimo trukmę. Šios technologijos praktinės pasekmės išeina toli už paprastą judėjimą – jos leidžia vykdyti sudėtingus manevravimo veiksmus, kurių neįmanoma pasiekti naudojant įprastas ratų sistemas. Sandėliuose automatiniai vedami transporto priemonės (AGV), naudojančios mažus mekanum ratukus, gali judėti siaurose eilėse, tiksliai sustoti prie pakrovimo įrenginių ir vykdyti sudėtingus pakrovimo bei pristatymo veiksmus be didelių posūkių spindulių. Mažų mekanum ratukų visakryptė savybė pašalina „mirtingąsias zonas“ ir „aklojo kampo“ problemas, būdingas tradicinėms ratų sistemoms, ypač ribotose aplinkose, kur trūksta vietos posūkiams. Gamyklose mažų mekanum ratukų tikslus padėties nustatymas suteikia didžiulę naudą: robotų platformos gali artintis prie darbo vietų iš bet kurios krypties ir atlikti smulkius reguliavimus be sudėtingų perstatymo veiksmų. Ši technologija ypač vertinga bendradarbiaujančiose robotikos sistemose, kur maži mekanum ratukai leidžia robotams dirbti kartu su žmonėmis, užtikrindami sklandų ir numatomą judėjimą, kuris padeda užtikrinti saugą ir efektyvumą. Mokyklose ir universitetuose maži mekanum ratukai naudojami paaiškinant pažangius robotikos principus, leisdami studentams vizualizuoti ir suprasti sudėtingus judėjimo algoritmus praktinėmis eksperimentinėmis užduotimis. Visakryptė judėjimo galimybė taip pat sumažina grindų paviršiaus nusidėvėjimą, nes maži mekanum ratukai pašalina trinties judėjimą, būdingą slidžiajam valdymui (skid steering). Moksliniai tyrimai naudoja mažų mekanum ratukų tikslų valdymą, kad būtų galima vykdyti eksperimentus, reikalaujančius tikslaus padėties nustatymo ir kartojamų judėjimo modelių. Visakryptė judėjimo lankstumas daro mažus mekanum ratukus idealų pasirinkimą apžvalgos robotams, kuriems reikia judėti aplink kliūtis, tuo pat metu išlaikant optimalią jutiklių padėtį duomenų rinkimui.
 EN