Överlägsen förmåga till omnidirektional rörelse
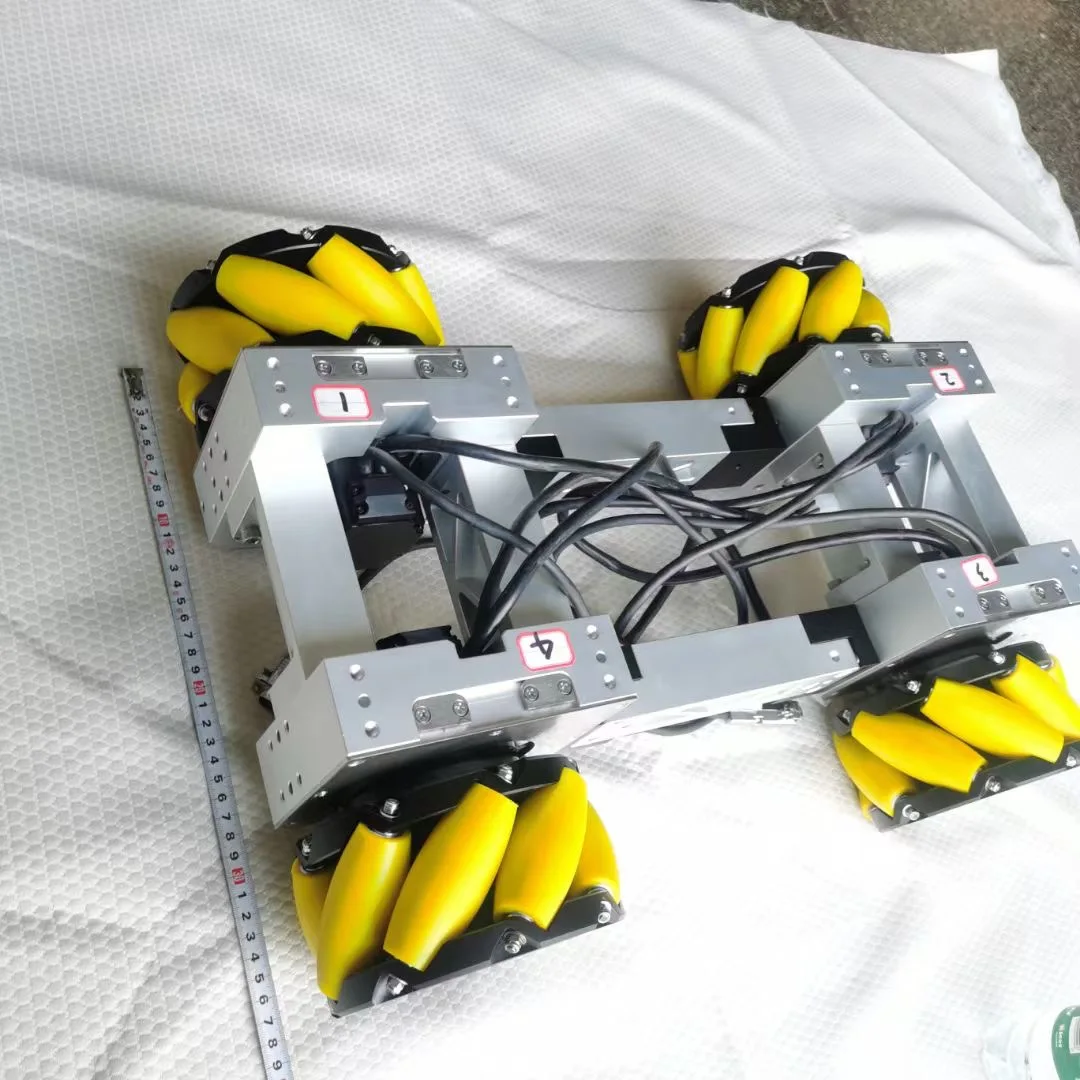
Små mecanumhjul ger oöverträffade möjligheter till omnidirektionell rörelse, vilket revolutionerar robotars rörlighet och positioneringsnoggrannhet. Det grundläggande designprincipen bakom små mecanumhjul innebär strategiskt placerade rullar som skapar flera rörelsevektorer, vilket gör att fordon kan röra sig i vilken riktning som helst utan att rotera chassit. Denna omnidirektionella förmåga innebär att robotar utrustade med små mecanumhjul kan färdas framåt, bakåt, åt vänster, åt höger och diagonalt samtidigt som de behåller sin ursprungliga orientering under hela rörelsen. De praktiska konsekvenserna av denna teknik sträcker sig långt bortom enkel rörlighet och möjliggör komplexa manövreringssekvenser som skulle vara omöjliga med konventionella hjulsystem. I lagermiljöer kan automatiserade guidade fordon (AGV:er) med små mecanumhjul navigera genom trånga gångar, positionera sig exakt mot lastdok och utföra komplexa upphämtnings- och leveranssekvenser utan att kräva stora svängningsradier. Den omnidirektionella karaktären hos små mecanumhjul eliminerar döda zoner och blinda fläckar som plågar traditionella hjulsystem, särskilt i begränsade miljöer där svängutrymmet är begränsat. Tillverkningsanläggningar drar stora fördelar av den exakta positioneringsförmåga som små mecanumhjul erbjuder, eftersom robotplattformar kan närma sig arbetsstationer från vilken vinkel som helst och göra finjusteringar utan komplicerade ompositioneringsmanövrar. Tekniken visar sig särskilt värdefull inom samarbetsrobotik, där små mecanumhjul möjliggör att robotar arbetar tillsammans med mänskliga operatörer genom att ge smidiga, förutsägbara rörelsemönster som förbättrar säkerhet och effektivitet. Utbildningsinstitutioner använder små mecanumhjul för att demonstrera avancerade robotikkoncept, vilket gör att studenter kan visualisera och förstå komplexa rörelsealgoritmer genom praktisk experimentering. Den omnidirektionella förmågan minskar också slitage på golvytorna, eftersom små mecanumhjul eliminerar gnidningsrörelsen som är kopplad till skidstyrningssystem. Forskningsapplikationer drar nytta av den exakta kontroll som små mecanumhjul erbjuder, vilket möjliggör att forskare genomför experiment som kräver exakt positionering och återkommande rörelsemönster. Versatiliteten i omnidirektionell rörelse gör små mecanumhjul idealiska för inspektionsrobotar som måste navigera runt hinder samtidigt som de bibehåller optimal sensorpositionering för datainsamling.
 EN