Vrhunska sposobnost kretanja u svim smjerovima
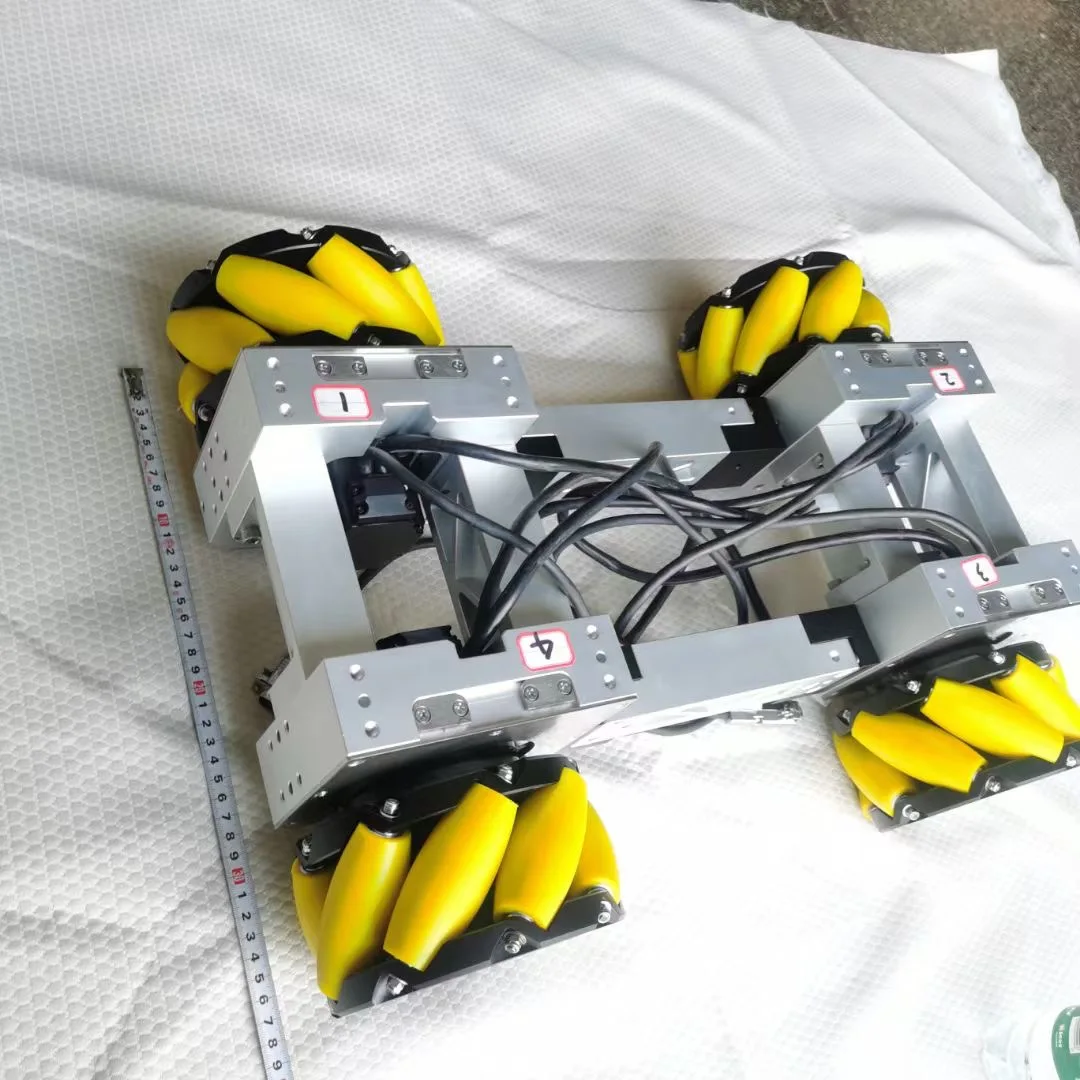
Mali mecanum kotači pružaju neusporedive mogućnosti višesmjernog kretanja koje revolucioniraju robotsku mobilnost i točnost pozicioniranja. Temeljni princip dizajna iza malih mecanum kotača uključuje strateški postavljene valjke koji stvaraju višestruke vektore kretanja, omogućujući vozilima kretanje u bilo kojem smjeru bez okretanja šasije. Ova višesmjerna sposobnost znači da roboti opremljeni malim mecanum kotačima mogu se kretati naprijed, natrag, lijevo, desno i dijagonalno, zadržavajući svoju izvornu orijentaciju tijekom cijelog kretanja. Praktične implikacije ove tehnologije protežu se daleko izvan jednostavne mobilnosti, omogućujući složene manevarske sekvence koje bi bile nemoguće s konvencionalnim sustavima kotača. U skladišnim primjenama, automatski vođena vozila koja koriste male mecanum kotače mogu se kretati uskim prolazima, precizno se pozicionirati uz utovarne rampe i izvršavati složene sekvence preuzimanja i isporuke bez potrebe za velikim radijusima okretanja. Višesmjerna priroda malih mecanum kotača eliminira mrtve zone i slijepe točke koje muče tradicionalne sustave s kotačima, posebno u skučenim okruženjima gdje je prostor za okretanje ograničen. Proizvodni pogoni imaju ogromne koristi od mogućnosti preciznog pozicioniranja koje pružaju mali mecanum kotači, jer robotske platforme mogu pristupiti radnim stanicama iz bilo kojeg kuta i izvršiti fina podešavanja bez složenih manevara premještanja. Tehnologija se pokazala posebno vrijednom u kolaborativnim robotskim primjenama, gdje mali mecanum kotači omogućuju robotima da rade zajedno s ljudskim operaterima pružajući glatke, predvidljive obrasce kretanja koji povećavaju sigurnost i učinkovitost. Obrazovne institucije koriste male mecanum kotače za demonstraciju naprednih koncepata robotike, omogućujući studentima da vizualiziraju i razumiju složene algoritme kretanja kroz praktično eksperimentiranje. Mogućnost svesmjernog kretanja također smanjuje habanje podnih površina, jer mali mecanum kotači eliminiraju djelovanje ribanja povezano s kliznim sustavima upravljanja. Istraživačke primjene imaju koristi od precizne kontrole koju nude mali mecanum kotači, omogućujući znanstvenicima provođenje eksperimenata koji zahtijevaju točno pozicioniranje i ponovljive obrasce kretanja. Svestranost svesmjernog kretanja čini male mecanum kotače idealnim za inspekcijske robote koji se moraju kretati oko prepreka uz održavanje optimalnog pozicioniranja senzora za prikupljanje podataka.
 EN