Øget evne til omnidirektional bevægelse
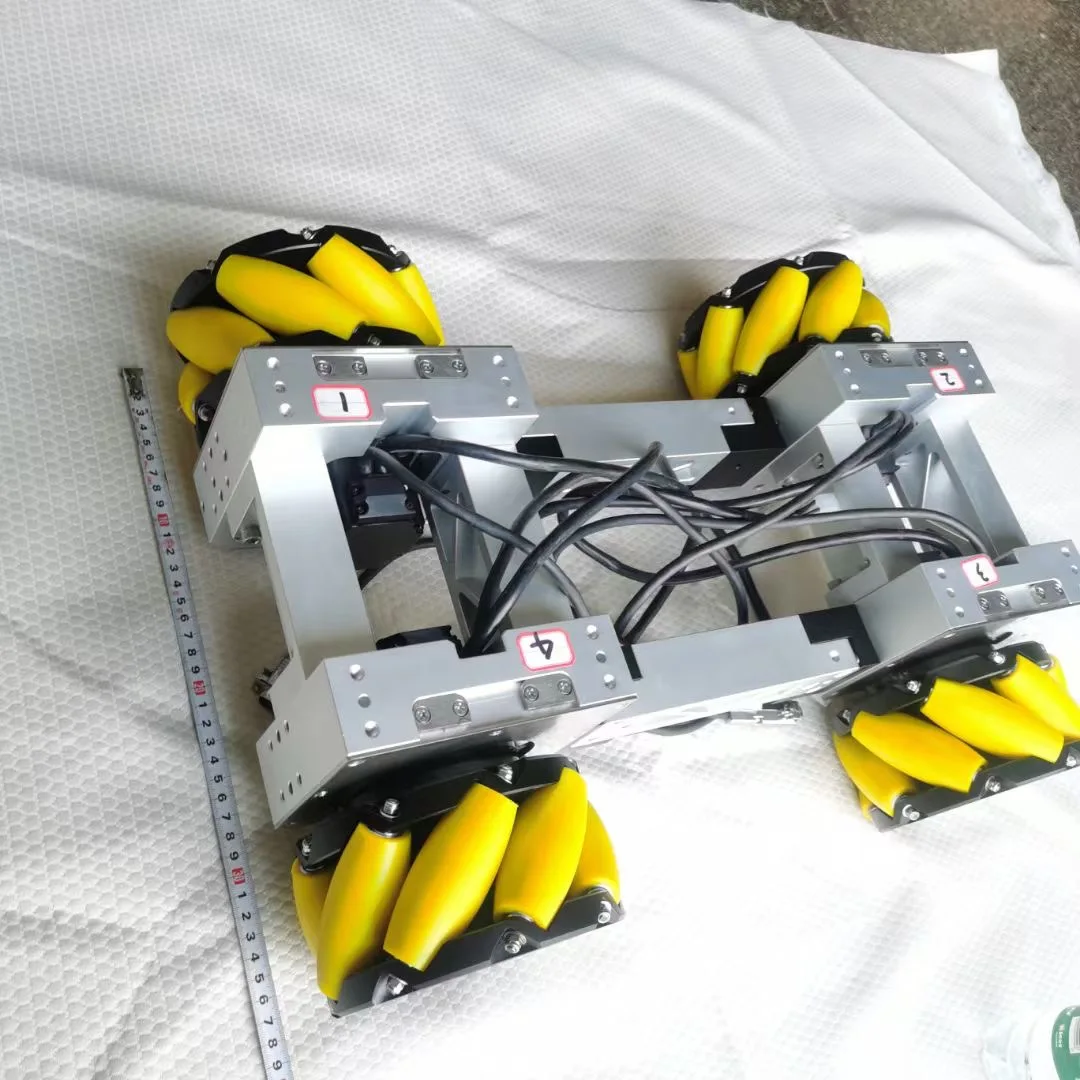
Små mecanum-hjul leverer uslåelig bevægelighed i alle retninger, hvilket revolutionerer robotmobilitet og præcision i positionering. Det grundlæggende designprincip bag små mecanum-hjul indebærer strategisk placerede rullere, der skaber flere bevægelsesvektorer og muliggør køretøjer at bevæge sig i enhver retning uden at rotere chassiset. Denne bevægelighed i alle retninger betyder, at robotter udstyret med små mecanum-hjul kan køre fremad, baglæns, til venstre, til højre og diagonalt, mens de bibeholder deres oprindelige orientering gennem hele bevægelsen. De praktiske konsekvenser af denne teknologi går langt ud over simpel mobilitet og muliggør komplekse manøvrer, som ville være umulige med konventionelle hjulsystemer. I lageranvendelser kan automatiserede vejledte køretøjer (AGV’er) med små mecanum-hjul navigere i smalle gangveje, placere sig præcist op ad losseplatforme og udføre komplekse ophentnings- og leveringssekvenser uden behov for store dreje-radiusser. Den bevægelige natur i alle retninger eliminerer døde zoner og blinde vinkler, som plager traditionelle hjulsystemer – især i indskrænkede omgivelser, hvor drejefriheden er begrænset. Fremstillingsfaciliteter drager stort fordel af den præcise positioneringskapacitet, som små mecanum-hjul tilbyder, da robotplatforme kan nærme sig arbejdsstationer fra enhver vinkel og foretage finjusteringer uden komplekse genpositioneringsmanøvrer. Teknologien viser sig særligt værdifuld i samarbejdsrobotik, hvor små mecanum-hjul muliggør, at robotter arbejder side om side med menneskelige operatører ved at levere glatte, forudsigelige bevægelsesmønstre, der forbedrer sikkerhed og effektivitet. Uddannelsesinstitutioner anvender små mecanum-hjul til at demonstrere avancerede robotkoncepter og giver elever mulighed for at visualisere og forstå komplekse bevægelsesalgoritmer gennem praktisk eksperimentering. Bevægeligheden i alle retninger reducerer også slid på gulvoverflader, da små mecanum-hjul eliminerer gnidningsbevægelsen, der er forbundet med skid-steering-systemer. Forskningsanvendelser drager fordel af den præcise kontrol, som små mecanum-hjul tilbyder, og muliggør videnskabsfolk at udføre eksperimenter, der kræver nøjagtig positionering og gentagelige bevægelsesmønstre. Alså mangfoldigheden i bevægeligheden i alle retninger gør små mecanum-hjul ideelle til inspektionsrobotter, der skal navigere rundt om hindringer, mens de bibeholder optimal sensorpositionering til dataindsamling.
 EN