Kemampuan Gerak Omnidireksional Unggul
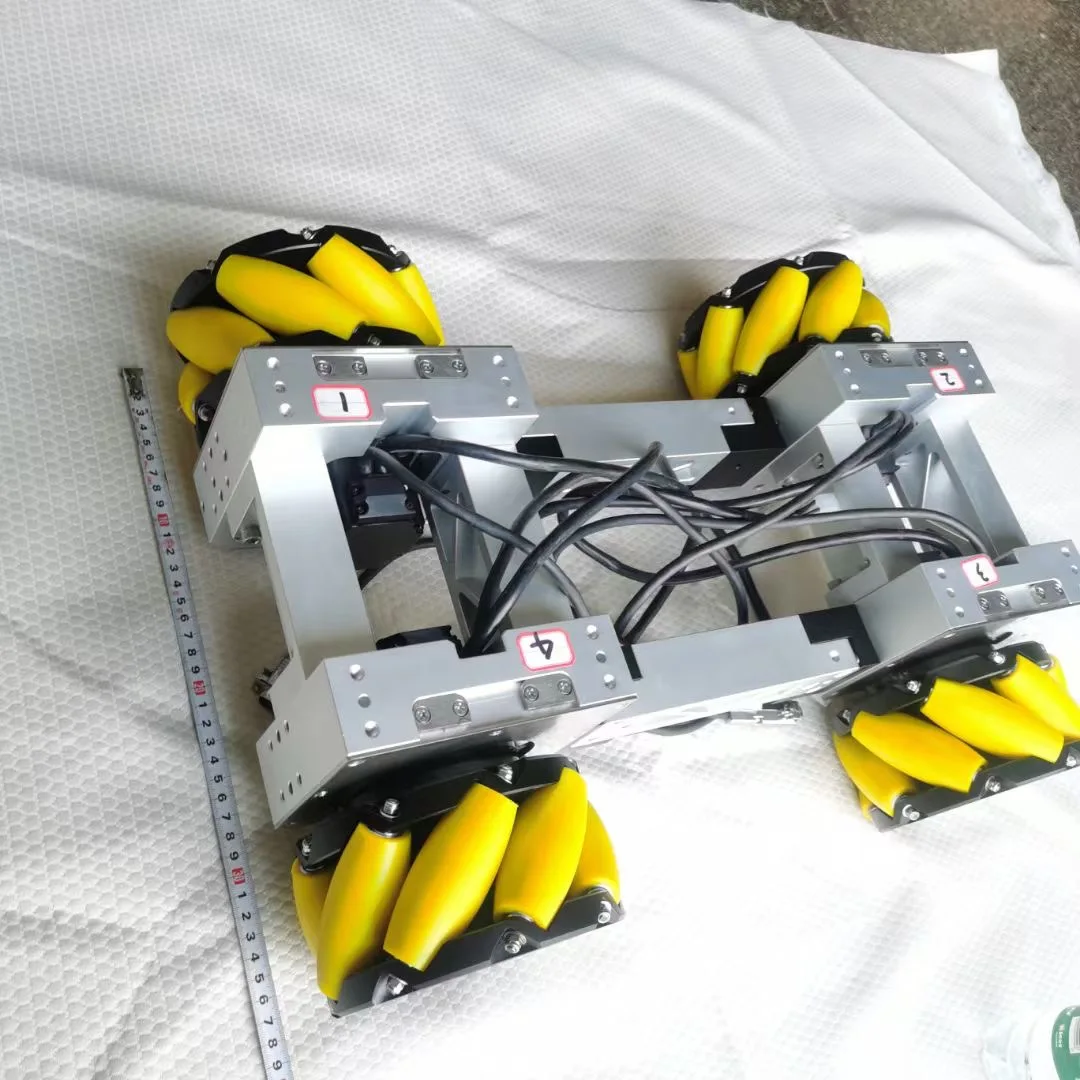
Roda mecanum kecil memberikan kemampuan pergerakan omnidireksional yang tak tertandingi, sehingga merevolusi mobilitas robotik dan akurasi penempatan. Prinsip desain dasar roda mecanum kecil melibatkan rol-rol yang diposisikan secara strategis guna menciptakan berbagai vektor gerak, memungkinkan kendaraan bergerak ke segala arah tanpa memutar sasisnya. Kemampuan omnidireksional ini berarti robot yang dilengkapi roda mecanum kecil dapat bergerak maju, mundur, ke kiri, ke kanan, serta secara diagonal—sembari mempertahankan orientasi awalnya sepanjang seluruh pergerakan. Implikasi praktis teknologi ini jauh melampaui sekadar mobilitas biasa, memungkinkan rangkaian manuver kompleks yang mustahil diwujudkan dengan sistem roda konvensional. Dalam aplikasi gudang, kendaraan terpandu otomatis (AGV) yang menggunakan roda mecanum kecil mampu menavigasi lorong sempit, menempatkan diri secara presisi di dekat dermaga bongkar-muat, serta menjalankan urutan pengambilan dan pengiriman yang rumit tanpa memerlukan jari-jari putar besar. Sifat omnidireksional roda mecanum kecil menghilangkan zona mati dan titik buta yang kerap menghambat sistem roda konvensional—terutama di lingkungan terbatas di mana ruang untuk berputar sangat sempit. Fasilitas manufaktur memperoleh manfaat besar dari kemampuan penempatan presisi yang ditawarkan roda mecanum kecil, karena platform robotik dapat mendekati stasiun kerja dari sudut mana pun serta melakukan penyesuaian halus tanpa manuver reposisioning yang rumit. Teknologi ini terbukti sangat bernilai dalam aplikasi robotika kolaboratif, di mana roda mecanum kecil memungkinkan robot bekerja berdampingan dengan operator manusia melalui pola pergerakan yang halus dan dapat diprediksi—sehingga meningkatkan keselamatan dan efisiensi. Lembaga pendidikan memanfaatkan roda mecanum kecil untuk mendemonstrasikan konsep robotika tingkat lanjut, memungkinkan mahasiswa memvisualisasikan dan memahami algoritma pergerakan kompleks melalui eksperimen langsung. Kemampuan omnidireksional ini juga mengurangi keausan permukaan lantai, karena roda mecanum kecil menghilangkan gesekan lateral (scrubbing action) yang umum terjadi pada sistem kemudi geser (skid steering). Aplikasi penelitian memperoleh manfaat dari kontrol presisi yang ditawarkan roda mecanum kecil, memungkinkan para ilmuwan melakukan eksperimen yang membutuhkan penempatan tepat dan pola pergerakan yang dapat diulang. Keragaman gerak omnidireksional menjadikan roda mecanum kecil ideal bagi robot inspeksi yang harus menavigasi rintangan sambil mempertahankan posisi sensor optimal guna pengumpulan data.
 EN