Kiváló minden irányban történő mozgási képesség
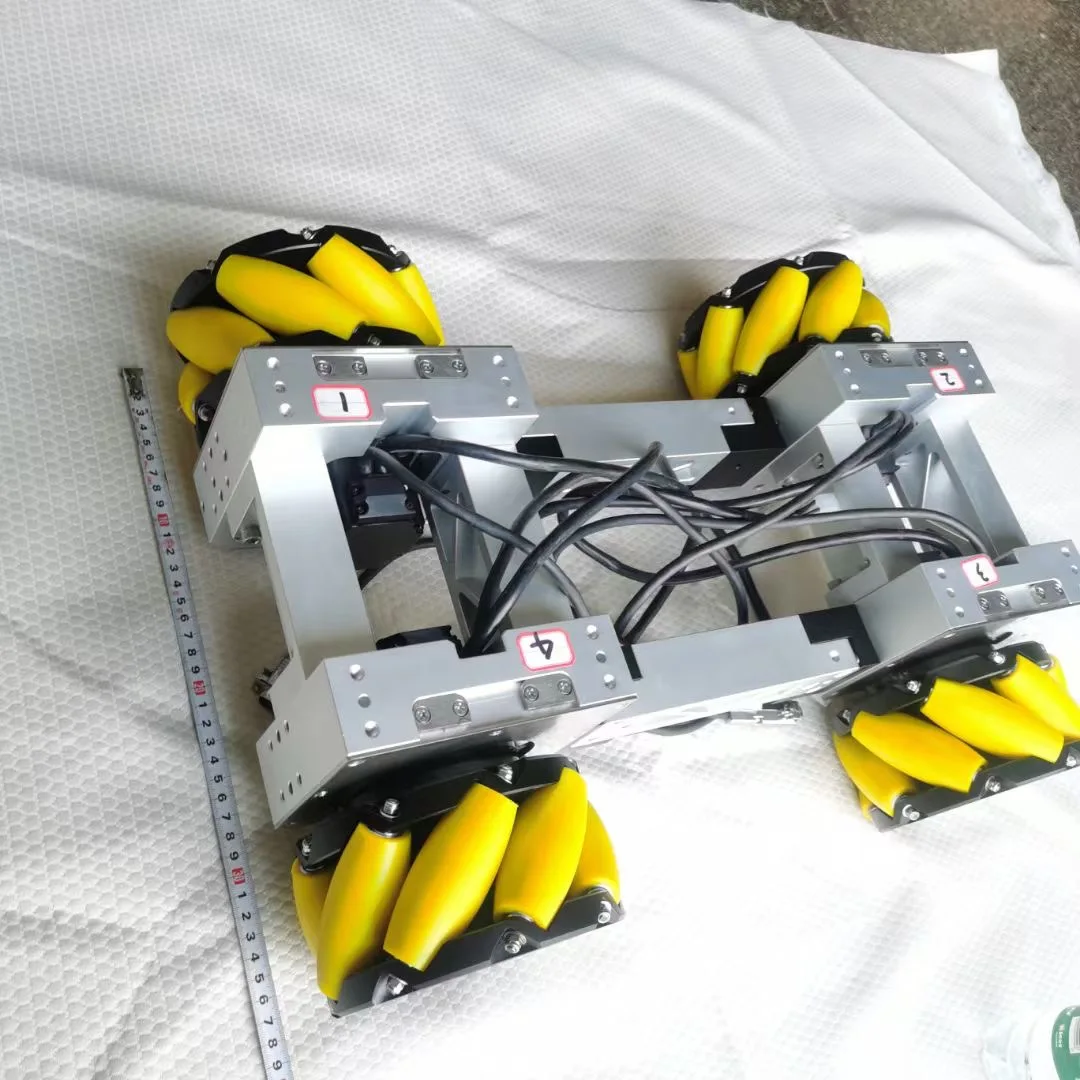
A kis mécanum-kerekek kiváló, minden irányban történő mozgási képességet biztosítanak, amely forradalmasítja a robotok mobilítását és pozicionálási pontosságát. A kis mécanum-kerekek alapvető tervezési elve azon nyugszik, hogy stratégiai helyen elhelyezett hengerek több mozgásvektort hoznak létre, így lehetővé teszik a járművek számára, hogy bármilyen irányba haladjanak anélkül, hogy a vázat elforgatnák. Ez a minden irányban történő mozgási képesség azt jelenti, hogy a kis mécanum-kerekekkel felszerelt robotok előre, hátra, balra, jobbra és átlósan is haladhatnak, miközben mozgás közben is megtartják eredeti tájolásukat. Ennek a technológiának a gyakorlati hatásai messze túlmutatnak az egyszerű mobilitáson, lehetővé téve olyan összetett manőverezési sorozatokat, amelyeket a hagyományos kerékrendszerekkel lehetetlen végrehajtani. Raktáralkalmazásokban az automatizált vezérelt járművek (AGV-k), amelyek kis mécanum-kerekeket használnak, képesek keskeny folyosókon navigálni, pontosan beállni a rakodókhoz, és bonyolult felvételi és szállítási sorozatokat végrehajtani anélkül, hogy nagy kanyarodási sugarat igényelnének. A kis mécanum-kerekek minden irányban történő mozgási képessége megszünteti a hagyományos kerékrendszerekben fellépő „halott zónákat” és „vakfoltokat”, különösen korlátozott térben, ahol a fordulóhely hiánya problémát jelent. A gyártóüzemek rendkívül nagy előnyöket élveznek a kis mécanum-kerekek által biztosított pontos pozicionálási képességből: a robotplatformok bármely szögből megközelíthetik a munkaállomásokat, és finom beállításokat végezhetnek anélkül, hogy bonyolult újrapozicionálási manőverekre lenne szükség. A technológia különösen értékes a kollaboratív robotikai alkalmazásokban, ahol a kis mécanum-kerekek lehetővé teszik, hogy a robotok emberi munkatársakkal együtt dolgozzanak: sima, előrejelezhető mozgásmintázatokat biztosítva, amelyek növelik a biztonságot és a hatékonyságot. Oktatási intézményekben a kis mécanum-kerekeket arra használják, hogy fejlett robotikai fogalmakat mutassanak be, lehetővé téve a hallgatók számára, hogy kézzel tapasztalhassák és megértsék a bonyolult mozgási algoritmusokat. A minden irányban történő mozgási képesség csökkenti a padlófelületek kopását is, mivel a kis mécanum-kerekek megszüntetik a csúszóirányú vezérlési (skid steering) rendszerekkel járó „dörzsölő” hatást. A kutatási alkalmazások is profitálnak a kis mécanum-kerekek által nyújtott pontos irányításból, lehetővé téve a tudósok számára, hogy olyan kísérleteket hajtsanak végre, amelyek pontos pozicionálást és ismételhető mozgásmintázatokat igényelnek. Az összes irányban történő mozgás sokoldalúsága miatt a kis mécanum-kerekek ideálisak ellenőrző robotok számára, amelyek akadályok körül kell navigálniuk, miközben optimális érzékelőpozíciót tartanak fenn az adatgyűjtéshez.
 EN