Üstün Çevresel Hareket Yeteneği
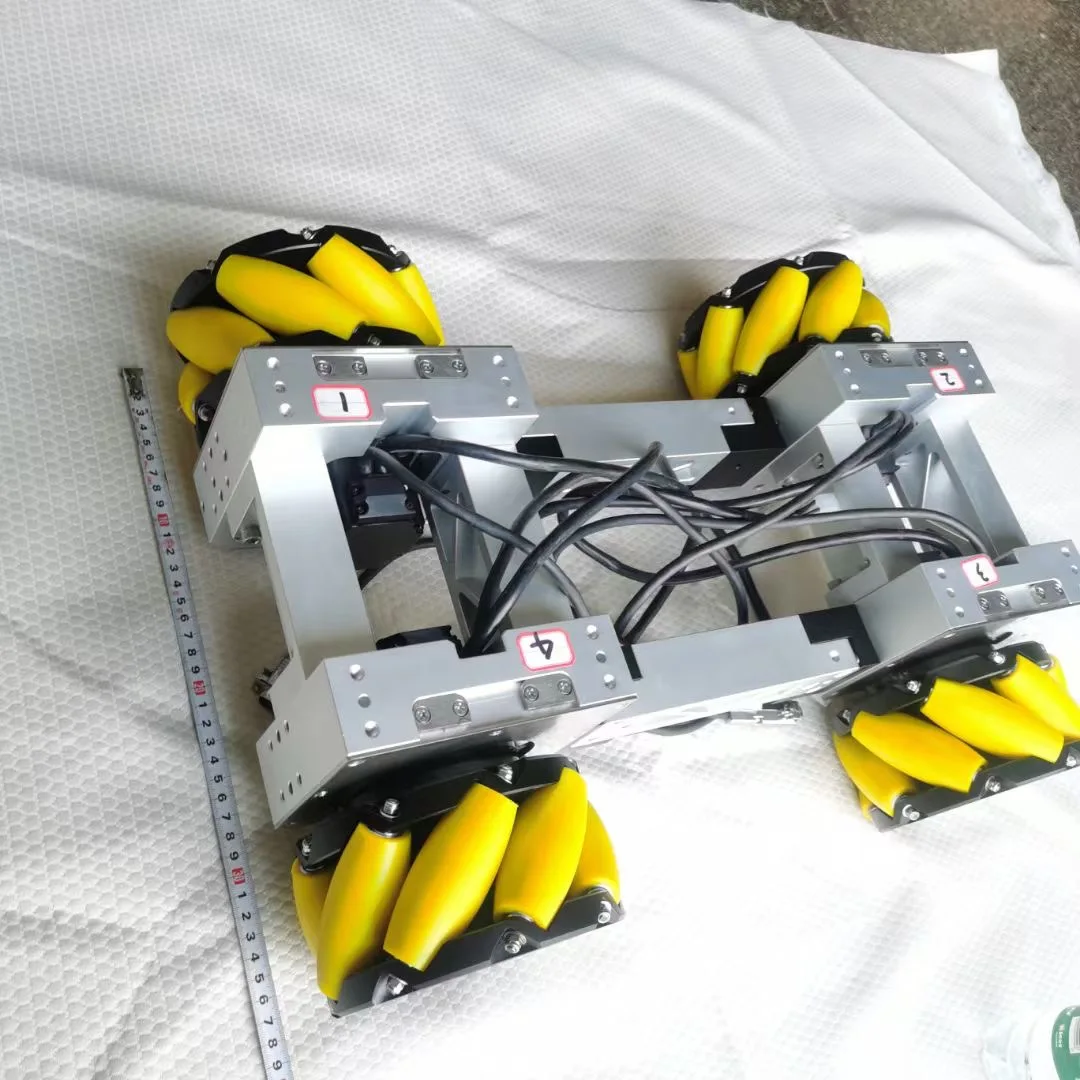
Küçük mekanum tekerlekler, robotik hareket kabiliyetini ve konumlama doğruluğunu kökten değiştiren eşsiz omni-yönlü hareket yetenekleri sunar. Küçük mekanum tekerleklerin temel tasarım ilkesi, çoklu hareket vektörleri yaratan stratejik olarak yerleştirilmiş silindirlerden oluşur; bu da taşıtların şasiyi döndürmeden her yöne hareket etmesine olanak tanır. Bu omni-yönlü özellik, küçük mekanum tekerleklere sahip robotların ileri, geri, sola, sağa ve çapraz yönde hareket ederken orijinal yönelimlerini korumasını sağlar. Bu teknolojinin pratik sonuçları, sıradan hareket kabiliyetinin çok ötesine geçer ve geleneksel tekerlek sistemleriyle mümkün olmayan karmaşık manevra dizilerini mümkün kılar. Depo uygulamalarında, küçük mekanum tekerleklere sahip otomatik kılavuzlu araçlar (AGV’ler), dar koridorlarda hareket edebilir, yükleme iskelelerine tam olarak hizalanabilir ve büyük dönüş yarıçapı gerektirmeden karmaşık toplama ve teslimat işlemlerini gerçekleştirebilir. Küçük mekanum tekerleklerin omni-yönlü doğası, özellikle dönüş alanı sınırlı olan dar ortamlarda geleneksel tekerlekli sistemleri engelleyen ölü bölgeleri ve kör noktaları ortadan kaldırır. Üretim tesisleri, küçük mekanum tekerleklere sahip robotik platformların sunduğu hassas konumlama kabiliyetinden büyük ölçüde yararlanır; çünkü bu platformlar iş istasyonlarına her açıdan yaklaşabilir ve karmaşık yeniden konumlandırma manevraları olmadan ince ayarlamalar yapabilir. Bu teknoloji, iş birlikçi robotik uygulamalarda özellikle değerlidir: küçük mekanum tekerlekler, robotların insan operatörlerle birlikte çalışmasını sağlayarak güvenliği ve verimliliği artıran pürüzsüz, tahmin edilebilir hareket desenleri sunar. Eğitim kurumları, gelişmiş robotik kavramları göstermek için küçük mekanum tekerlekleri kullanır; öğrenciler böylece karmaşık hareket algoritmalarını elle yapılan deneyler aracılığıyla görselleştirip anlayabilir. Omni-yönlü hareket kabiliyeti ayrıca zemin yüzeylerindeki aşınmayı azaltır, çünkü küçük mekanum tekerlekler, kayma direksiyonu sistemlerine özgü sürtünme hareketini ortadan kaldırır. Araştırma uygulamaları, küçük mekanum tekerleklere sahip hassas kontrol imkânından yararlanır; bilim insanları böylece tam konumlama ve tekrarlanabilir hareket desenleri gerektiren deneyleri gerçekleştirebilir. Engellerin etrafında hareket ederken sensörlerin veri toplama amacıyla optimal konumda kalmasını sağlamak için küçük mekanum tekerleklerin esnek omni-yönlü hareket kabiliyeti, muayene robotları için idealdir.
 EN