 EN


Ve světě automaticky řízených vozíků (AGV) klasická kola klade základní omezení na vzory pohybu. Tradiční konstrukce vyžadují, aby AGV následovaly předvídatelné posloupnosti pohybu vpřed a vzad a otáčení, což vede k neefektivitě v úzkých skladových prostorách a složitých průmyslových prostředích. Toto omezení nutí inženýry obětovat buď manévrovatelnost, nebo provozní efektivitu, často s výsledkem delších cyklů a snížené produktivity v automatizovaných systémech manipulace s materiálem.
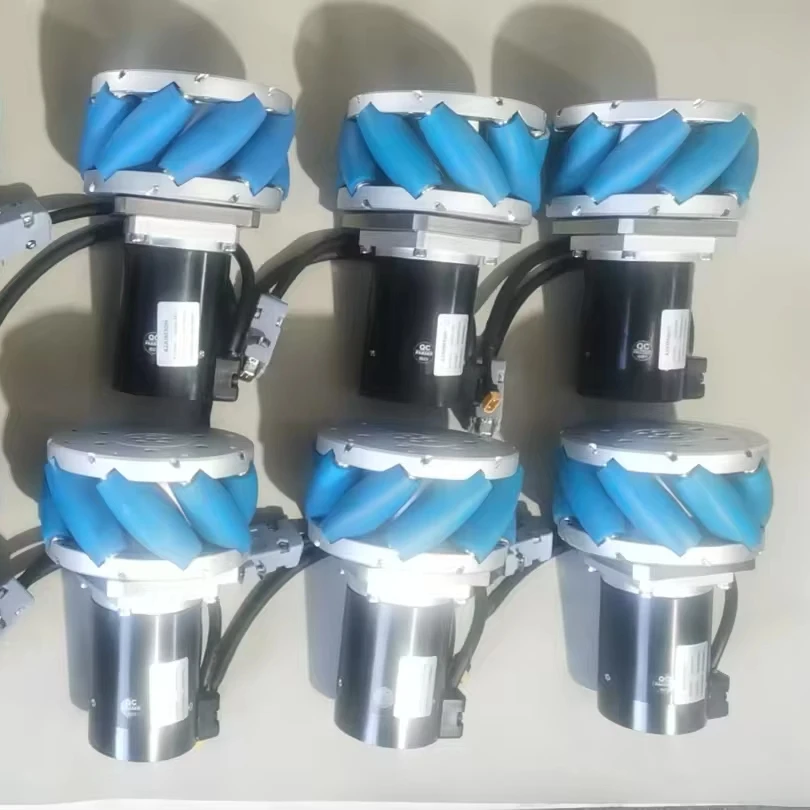
Mecanumová kola představují revoluční přístup k pohyblivosti AGV a zásadně mění způsob, jakým se automatická vozidla pohybují v průmyslových prostředích. Na rozdíl od tradičních kolových systémů, které omezují pohyb na pohyb vpřed, vzad a otáčení, mecanumová kola umožňují skutečný všesměrový pohyb, díky němuž se AGV mohou pohybovat bočně, diagonálně a otáčet na místě bez změny orientace. Tato transformační schopnost vyplývá z jejich jedinečného designu založeného na válcích, který účinně odstraňuje geometrická omezení, jež historicky omezovala obratnost AGV v komplexních provozních scénářích.
Technický průlom stojící za pohybem o 360 stupňů
Jedinečné uspořádání válců a fyzikální principy
Revolutionární konstrukce koleček typu mecanum je založena na válcovitých kotoučích natočených přesně pod úhlem 45 stupňů kolem obvodu kola. Tyto kotouče vytvářejí složitý vektorový systém, který umožňuje rozložit síly do více směrových složek současně. Když čtyři kolečka typu mecanum spolupracují na platformě AGV, generují komplexní škálu vektorů pohybu, které umožňují pohyb v libovolném směru bez nutnosti změny orientace vozidla nebo provádění složitých otáčecích manévrů.
Každý kotouč na mecanumovo kolo funguje jako nezávislý kontakt s povrchem, čímž vytváří vektory tření, které lze matematicky kombinovat tak, aby vznikl požadovaný směr pohybu. Úhel 45 stupňů je kritický, protože umožňuje rozložit rotační sílu na složky ve směru vpřed-zpět i bočně. Tento technický princip překonává tradiční omezení vozidel s koly a umožňuje AGV vybaveným mechanickými koly dosáhnout bezprecedentní manévrovatelnosti v omezených průmyslových prostorách.
Synchronizace mezi více kolečky typu mecanum vyžaduje přesné algoritmy řízení motorů, které vypočítávají individuální rychlosti a směry jednotlivých koleček, aby bylo dosaženo požadovaného pohybu vozidla. Pokročilé řídicí systémy nezávisle sledují otáčení každého kolečka a v reálném čase upravují rozdíly v rychlosti, aby byl zachován hladký omnidirekční pohyb. Tato sofistikovaná koordinace umožňuje AGV provádět složité strategie plánování trasy, které by s konvenčními uspořádáními koleček byly nemožné.
Věda o materiálech a úvahy o odolnosti
Moderní kolečka typu mecanum využívají pokročilé polyuretanové materiály, které poskytují optimální rovnováhu mezi přilnavostí, odolností a nosnou kapacitou. Povrchy válečků vyžadují specifické tvrdostní vlastnosti, aby udržely stálý kontakt se zemí a zároveň odolaly bočním silám vznikajícím při omnidirekčním pohybu. Průmyslová kolečka typu mecanum využívají specializované směsi, které odolávají opotřebení charakteristickému pro vícesměrové valení, čímž zajišťují dlouhodobý výkon v náročných prostředích skladů a výrobních zařízení.
Soustavy nábojů a ložisek v profesionálních kolečkách typu mecanum musí zvládat složité rozložení sil, které se výrazně liší od tradičních koleček. Ložiska s vysokou přesností umožňují hladké otáčení válečků a zároveň zachovávají strukturální integritu za různých zatěžovacích podmínek. Integrované uzavřené ložiskové systémy chrání před kontaminací v průmyslových prostředích a zajišťují konzistentní výkon po celou dobu prodlouženého provozu.
Stabilita teploty se stává klíčovým faktorem pro mecanum kola provozovaná v různorodých průmyslových podmínkách. Kvalitní polyuretanové směsi zachovávají konzistentní provozní vlastnosti v širokém rozsahu teplot a brání degradaci, která by mohla ovlivnit přesnost potřebnou pro omnidirekční pohyb. Tento faktor spolehlivosti má přímý dopad na dostupnost (uptime) AGV systémů a provozní účinnost v aplikacích automatické manipulace s materiálem.
Provozní výhody v průmyslových aplikacích AGV
Úspora prostoru a optimalizace skladu
Hlavní výhodou mecanum kol v AGV systémech je jejich schopnost výrazně snížit prostorové požadavky na manévrování vozidla. Tradiční AGV vyžadují významné volné plochy pro otáčecí operace, což omezuje optimalizaci uspořádání skladu a snižuje hustotu ukládání. Mecanum kola odstranit tyto prostorové omezení tím, že umožní AGV pohybovat se bočně do úzkých prostorů, vyhýbat se překážkám bez otáčení a přesně se pozicovat bez nutnosti dalšího manévrovacího prostoru.
Tato zvýšená manévrovatelnost se přímo promítá do vyšších mír využití skladu. Systémy AGV vybavené mechanickými koly dokážou efektivně fungovat v užších průjezdech, dosahovat skladovacích míst, která by byla pro běžná vozidla nedosažitelná, a udržovat vyšší hustotu zásob bez obětování automatizačních schopností. Možnost bočního pohybu umožňuje efektivnější vzory přístupu ke skladovacím regálům a snižuje potřebu širokých otáčecích ploch, které spotřebovávají cenný skladovací prostor.
Zvýšení provozní účinnosti sahá dál než jen využití prostoru a zahrnuje také zkrácení cyklických dob při manipulaci s materiálem. AGV s mechanickými koly dokážou přistupovat k cílovým polohám z libovolného úhlu, čímž eliminují časově náročné posloupnosti nastavování polohy, které vyžadují konvenční vozidla. Toto zlepšení účinnosti je obzvláště významné v provozech s vysokým výkonem, kde snížení cyklických dob přímo ovlivňuje celkovou produktivitu systému a jeho nákladovou efektivitu.
Přesné umístění a integrace do výroby
Přesnostní schopnosti mecanum kol umožňují AGV dosahovat přesných požadavků na polohování, které jsou kritické v průmyslových a montážních aplikacích. Možnost provádět jemné úpravy polohy ve všech směrech umožňuje AGV přesně zarovnat se s výrobním zařízením, dopravníky a montážními stanicemi bez složitých sekvencí opakovaného nastavení polohy. Tato přesnostní schopnost je nezbytná pro automatizované výrobní procesy, které vyžadují úzké tolerance a konzistentní přesnost polohování.
Výhody integrace do výroby sahají i do aplikací spolupracujících robotů, kde musí AGV pracovat vedle lidských operátorů i stacionárního zařízení. Mecanum kola umožňují hladké a předvídatelné pohybové vzory, které zvyšují bezpečnost a provozní předvídatelnost v prostředích sdíleného pracovního prostoru. Schopnost pohybovat se bočně a zároveň udržovat orientaci umožňuje AGV vyhnout se interferencím s jiným zařízením a zároveň zachovat optimální polohu pro operace přepravy materiálů.
Kontrolní a inspekční procesy výrazně profitují z polohovacích schopností AGV vybavených mechanickými koly typu mecanum. Tyto vozidla dokáží umístit senzory a kamery pod optimálními úhly bez nutnosti složitých manévrů, čímž umožňují efektivnější automatizované inspekční sekvence. Přesná kontrola nad orientací a polohou vozidla podporuje pokročilé protokoly zajištění kvality, které vyžadují konzistentní měření a pevně dané inspekční pozice.
Strategie implementace pro maximální výhody pohyblivosti
Integrace řídicího systému a plánování trasy
Úspěšná implementace mecanum kol v systémech AGV vyžaduje sofistikované řídicí algoritmy, které dokážou efektivně koordinovat složité interakce mezi více koly. Pokročilý software pro plánování trasy musí zohledňovat jedinečné pohybové možnosti mecanum kol a optimalizovat trasy tak, aby využíval omnidirekční pohyb, současně však vyhýbal překážkám a udržoval provozní efektivitu. Tyto systémy obvykle integrují algoritmy strojového učení, které na základě provozních zkušeností a změn prostředí neustále zlepšují optimalizaci tras.
Integrace senzorů v reálném čase se stává klíčovou pro maximalizaci výhod agilnosti kol mecannum. Systémy LIDAR, ultrazvukové a vizuální musí spolupracovat, aby poskytly komplexní povědomí o prostředí, které umožňuje bezpečný omnidirekční pohyb v dynamických skladových prostředích. Řídicí systém musí zpracovávat senzorová data dostatečně rychle, aby prováděl úpravy rychlostí a směrů kol v reálném čase a zajistil tak hladký provoz i ve složitých scénářích s pohyblivými překážkami a měnícími se provozními podmínkami.
Algoritmy koordinace vozového parku je třeba upravit tak, aby využívaly zlepšenou manévrovatelnost poskytovanou koly mecannum. Tradiční systémy řízení vozidel AGV předpokládají konvenční vzory pohybu, ale vozidla vybavená koly mecannum mohou sledovat složitější a efektivnější trasy. Pokročilé koordinační systémy mohou optimalizovat provoz více vozidel využitím jedinečných schopností pohybu za účelem snížení konfliktů a zlepšení celkové propustnosti systému.
Postupy údržby a optimalizace provozu
Jedinečné konstrukční vlastnosti koleček typu mecanum vyžadují specializované postupy údržby, které se liší od běžných systémů kol. Pravidelná kontrola stavu válečků, výkonu ložisek a zarovnání je kritická pro udržení optimálního omnidirekčního výkonu. Grafiky údržby musí zohledňovat vyšší složitost koleček typu mecanum a zároveň zajistit, aby se opotřebení detekovalo a řešilo dříve, než ovlivní provozní účinnost.
Kalibrační postupy pro AGV vybavené kolečky typu mecanum zahrnují složité procesy zarovnání, které zajišťují dokonalou koordinaci všech čtyř kol. Pokročilé diagnostické systémy sledují výkon jednotlivých kol a detekují odchylky, které by mohly ovlivnit přesnost pohybu. Pravidelná kalibrace zajišťuje, že matematické vztahy mezi otáčením kol a pohybem vozidla zůstávají přesné, čímž se udržují přesnostní výhody, které činí kolečka typu mecanum ceněnými v průmyslových aplikacích.
Strategie optimalizace výkonu se zaměřují na maximalizaci výhod obratnosti při zároveň zachování provozní spolehlivosti. Patří sem jemné ladění profilů zrychlení, optimalizace pohybových algoritmů pro konkrétní provozní scénáře a zavedení protokolů prediktivní údržby, které zabrání výpadkům. Cílem je udržet vynikající manévrovací vlastnosti koleček typu mecanum a zároveň zajistit dlouhodobou provozní stabilitu v náročných průmyslových prostředích.
Analýza nákladů a přínosů a návratnost investice
Zvážení počáteční investice a dlouhodobá hodnota
Zavedení koleček typu Mecanum do systémů AGV obvykle vyžaduje vyšší počáteční kapitálovou investici ve srovnání se standardními konfiguracemi kol. Tento rozdíl v nákladech vyplývá ze složitosti konstrukce koleček, požadavků na přesné výrobní procesy a specializovaných řídicích systémů nutných pro koordinaci pohybu ve všech směrech. Počáteční investice je však třeba posuzovat ve vztahu k dlouhodobým provozním výhodám a zvýšení efektivity, které kolečka typu Mecanum přinášejí v aplikacích průmyslové automatizace.
Odůvodnění nákladů na kolečka typu mecanum se často zaměřuje na zlepšení využití prostoru a zvýšení provozní efektivity, což přímo ovlivňuje produktivitu zařízení. Možnost provozu v užších průjezdech a těsnějších prostorách může výrazně zvýšit úložnou kapacitu skladu, čímž poskytne měřitelný návrat investic díky lepšímu využití prostoru. Kromě toho kratší cyklové doby a zlepšená efektivita manipulace s materiálem přispívají ke zvýšené propustnosti a nižším provozním nákladům během celé životnosti systému.
Dlouhodobé náklady na údržbu je nutné zahrnout do analýzy celkových nákladů na vlastnictví (TCO) pro AGV vybavená kolečky typu mecanum. Ačkoli tyto systémy mohou vyžadovat specializovanou údržbovou expertizu a náhradní díly, provozní efektivnostní zisky často tyto dodatečné náklady kompenzují. Klíčové je zajistit správné zavedení údržbových postupů a dostatečné školení personálu, aby byl schopen podporovat složitější systémy koleček po celou dobu jejich provozu.
Zlepšení produktivity a provozní efektivnosti
Zlepšení produktivity dosažené implementací kol typu mecanum může být v příslušných aplikacích významné. Snížení doby manévrování, lepší využití prostoru a zvýšená přesnost polohování přispívají ke zvýšení celkové účinnosti systému. Tato zlepšení jsou obzvláště významná v prostředích s vysokou hustotou uskladnění a složitých výrobních operacích, kde tradiční AGV zažívají omezení pohyblivosti, jež omezuje jejich provozní účinnost.
Provozní flexibilita poskytovaná koly typu mecanum umožňuje systémům AGV lépe se přizpůsobit se měnícím se uspořádáním provozních prostor a provozním požadavkům. Tato přizpůsobivost snižuje potřebu úprav systému a infrastruktury při vývoji provozních vzorů. Možnost měnit trasy a provozní vzory AGV bez fyzických změn v provozních prostorách přináší dlouhodobé provozní výhody, které přispívají ke stabilnímu návratu investic.
Konkurenční výhody automatizované manipulace s materiálem často odůvodňují investici do technologie kol typu mecanum. Zařízení vybavená vysoce manévrovatelnými systémy AGV mohou dosáhnout vyšší provozní efektivity, lepšího využití prostoru a zlepšené úrovně služeb pro zákazníky. Tyto konkurenční výhody se často promítají do měřitelných obchodních výhod, které podporují investici do pokročilé technologie kol a odůvodňují související náklady na implementaci.
Často kladené otázky
Jak kola typu mecanum umožňují pohyb o 360 stupňů?
Kola typu mecanum umožňují omnidirekční pohyb díky svému jedinečnému designu, jehož součástí jsou nakloněné válečky umístěné pod úhlem 45 stupňů po obvodu kola. Pokud jsou čtyři kola typu mecanum koordinovaně řízena na AGV, rotace jednotlivých kol vytváří vektorové síly, které lze kombinovat tak, aby vznikl pohyb v libovolném směru bez změny orientace vozidla.
Jaké jsou hlavní výhody kol typu mecanum ve srovnání s tradičními koly pro AGV?
Hlavní výhody zahrnují schopnost pohybovat se bočně a šikmo bez otáčení, přesné umísťovací možnosti, snížené nároky na prostor pro manévrování, zlepšenou provozní účinnost v omezeném prostoru a schopnost udržet orientaci při pohybu v libovolném směru. Tyto možnosti umožňují vyšší hustotu skladování a efektivnější manipulaci s materiálem.
Jsou mecanum kola vhodná pro všechny typy aplikací AGV?
Mecanum kola jsou zvláště výhodná v aplikacích vyžadujících vysokou manévrovatelnost, přesné umísťování a provoz v omezeném prostoru, například ve skladech, výrobních zařízeních a montážních operacích. Nemusí však být optimální pro aplikace vyžadující jízdu vysokou rychlostí na dlouhé vzdálenosti nebo provoz na nerovných površích, kde mohou být konvenční kola výkonnější.
Jaké úvahy týkající se údržby jsou specifické pro mecanum kola?
Kolečka Mecanum vyžadují pravidelnou kontrolu stavu válečků, výkonu ložisek a zarovnání kol, aby se udržovalo optimální omnidirekční chování. Specializované kalibrační postupy zajišťují správnou koordinaci všech čtyř kol a personál pro údržbu musí být školen v jedinečných vlastnostech systémů koleček Mecanum, aby byla zaručena dlouhodobá provozní spolehlivost.
