 EN


I verden av automatiserte veikoblede kjøretøy (AGV-er) setter tradisjonelle hjul grunnleggende begrensninger på bevegelsesmønstre. Konvensjonelle design krever at AGV-er følger forutsigbare fremover-bakover- og svingesekvenser, noe som skaper ineffektiviteter i trange lagerområder og komplekse industrielle miljøer. Denne begrensningen tvinger ingeniører til å gjøre kompromisser mellom manøvrerbarhet og driftseffektivitet, ofte med lengre syklustider og redusert produktivitet i automatiserte materialehåndteringssystemer som følge.
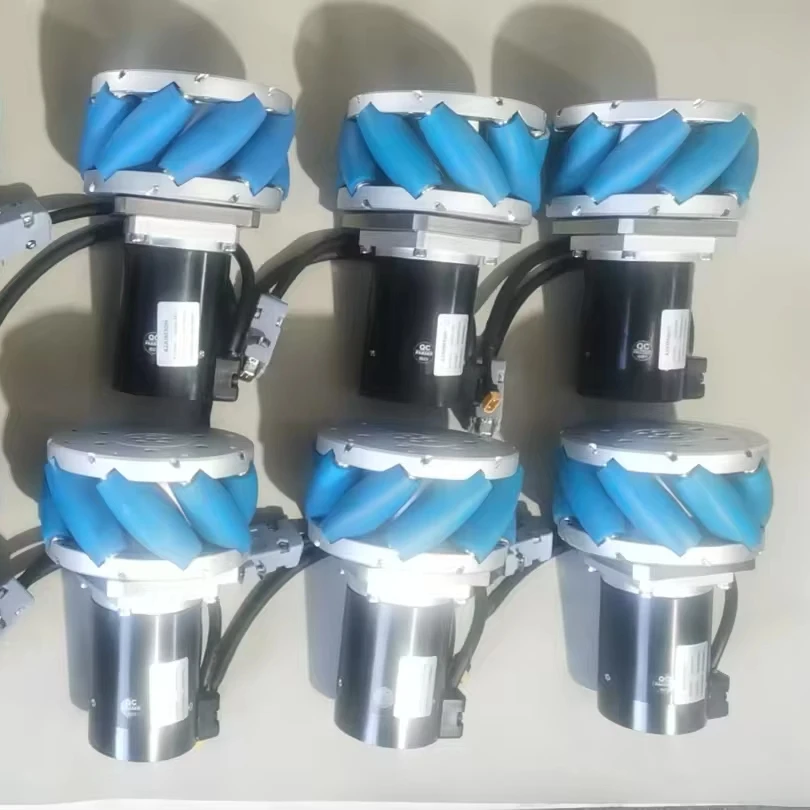
Mecanum-hjul representerer en revolusjonær tilnærming til AGV-mobilitet og endrer grunnleggende hvordan automatiserte kjøretøyer beveger seg i industrielle miljøer. I motsetning til tradisjonelle hjulsystemer som begrenser bevegelse til fremover-, bakover- og rotasjonsbevegelser, muliggjør mecanum-hjul sann todimensjonal bevegelse, slik at AGV-er kan bevege seg sidelengs, diagonalt og rotere på stedet uten å endre retning. Denne omveltende evnen skyldes deres unike rullebaserte design, som effektivt fjerner de geometriske begrensningene som historisk har begrenset AGV-ers manøvrerbarhet i komplekse driftsscenarier.
Ingeniørbruddet bak 360-graders bevegelse
Unik rullekonfigurasjon og fysikkprinsipper
Den revolusjonerende designen av mekanumhjul dreier seg om skråttsatte rullere plassert i nøyaktig 45-graders vinkler rundt hjulets omkrets. Disse rullerne skaper et komplekst vektorsystem som gjør det mulig å dekomponere krefter i flere retningsspesifikke komponenter samtidig. Når fire mekanumhjul arbeider sammen på en AGV-plattform, genererer de et omfattende spekter av bevegelsesvektorer som muliggjør bevegelse i hvilken som helst retning uten at kjøretøyet må endre sin orientering eller utføre komplekse svingemanøvrer.
Hver ruller på en mecanum-hjul fungerer som et uavhengig kontaktpunkt med bakken, og skaper friksjonsvektorer som kan kombineres matematisk for å produsere den ønskede bevegelsesretningen. 45-graders vinkelen er avgjørende, fordi den tillater oppdeling av rotasjonskraften i både fremover-bakover- og sidekomponenter. Dette ingeniørprinsippet omformer de tradisjonelle begrensningene til hjulbaserte kjøretøy, og gjør det mulig for AGV-er utstyrt med mekaniske hjul å oppnå en uten sidestykke manøvrerbarhet i begrensede industrielle områder.
Synkroniseringen mellom flere mecanum-hjul krever nøyaktige motorstyringsalgoritmer som beregner individuelle hjulhastigheter og -retninger for å oppnå den ønskede kjøretøybevegelsen. Avanserte styringssystemer overvåker hver hjuls rotasjon uavhengig og justerer hastighetsforskjellene i sanntid for å opprettholde jevn, omnidireksjonell bevegelse. Denne sofistikerte koordineringen gjør at AGV-er kan utføre komplekse baneplanleggingsstrategier som ville vært umulige med konvensjonelle hjulkonfigurasjoner.
Materialvitenskap og holdbarhetsbetraktninger
Moderne mecanum-hjul inneholder avanserte polyuretanmaterialer som gir optimal balanse mellom grep, holdbarhet og lastebæreevne. Rulleoverflatene krever spesifikke hardhetsegenskaper for å opprettholde konstant kontaktfølelse med underlaget samtidig som de tåler de laterale kreftene som oppstår under omnidireksjonell bevegelse. Mecanum-hjul for industribruk benytter spesialiserte forbindelser som motstår slitasjemønster som er unike for rulling i flere retninger, noe som sikrer langvarig ytelse i krevende lager- og produksjonsmiljøer.
Nav- og leddsystemene i profesjonelle mecanum-hjul må håndtere komplekse kraftfordelinger som skiller seg betydelig fra tradisjonelle hjul. Høy-nøyaktige ledd gjør det mulig med jevn rullering av rullene samtidig som strukturell integritet opprettholdes under varierende belastningsforhold. Integreringen av forsegla leddsystemer beskytter mot forurensning i industrielle miljøer, noe som sikrer konsekvent ytelse over lengre driftsperioder.
Temperaturstabilitet blir avgjørende for mecanum-hjul som opererer i ulike industrielle forhold. Kvalitetspolyuretanformuleringer opprettholder konsekvent ytelse over brede temperaturområder og forhindrer nedbrytning som kan påvirke nøyaktigheten som kreves for omni-retningssbevegelse. Denne pålitelighetsfaktoren påvirker direkte AGV-systemets driftstid og operasjonelle effektivitet i automatiserte materialehåndteringsapplikasjoner.
Driftsfordeler i industrielle AGV-applikasjoner
Plasseffektivitet og lageroptimering
Den viktigste fordelen med mecanum-hjul i AGV-systemer ligger i deres evne til å redusere plassen som kreves for kjøretøymanøvrering betydelig. Tradisjonelle AGV-er krever betydelige friareal for svingeoperasjoner, noe som begrenser optimalisering av lageroppsettet og reduserer lagertettheten. Mecanum-hjul eliminere disse romlige begrensningene ved å la AGV-er bevege seg sidelengs inn i trange rom, navigere rundt hindringer uten å snu og plassere seg nøyaktig uten å kreve ekstra manøvreringsrom.
Denne forbedrede manøvrerbarheten gjør seg direkte gjeldende i økte lagerutnyttelsesrater. AGV-systemer utstyrt med mekaniske hjul kan operere effektivt i smalere gangveier, få tilgang til lagringsplasser som ville vært utilgjengelige med konvensjonelle kjøretøyer og opprettholde høyere lagermengdetetthet uten å ofre automatiseringsfunksjonalitet. Evnen til å bevege seg sidelengs muliggjør mer effektive rekketilgangsmønstre og reduserer behovet for brede snuområder som bruker verdifull lagringsplass.
Gevinster i operativ effektivitet strekker seg utover utnyttelse av plass og inkluderer også kortere syklustider for materialehåndtering. AGV-er med mekanisk hjul kan nærme seg mållokasjoner fra hvilken som helst vinkel, noe som eliminerer tidskrevende posisjoneringsserier som kreves av konvensjonelle kjøretøy. Denne effektivitetsforbedringen blir spesielt betydningsfull i operasjoner med høy gjennomstrømning, der reduksjoner i syklustid direkte påvirker total systemproduktivitet og kostnadseffektivitet.
Nøyaktig posisjonering og integrasjon i produksjon
Nøyaktighetsmulighetene til mecanum-hjul gjør at AGV-er kan oppnå nøyaktige posisjonskrav som er kritiske i produksjons- og monteringsapplikasjoner. Evnen til å gjøre minimale justeringer i hvilken som helst retning lar AGV-er justere seg nøyaktig til produksjonsutstyr, transportbånd og monteringsstasjoner uten kompliserte omposisjonssekvenser. Denne nøyaktighetsmuligheten er avgjørende for automatiserte produksjonsprosesser som krever stramme toleranser og konsekvent posisjonsnøyaktighet.
Fordelene med integrasjon i produksjonen strekker seg også til samarbeidsrobotikkapplikasjoner der AGV-er må jobbe sammen med menneskelige operatører og stasjonært utstyr. Mecanum-hjul muliggjør jevne, forutsigbare bevegelsesmønstre som forbedrer sikkerheten og driftsforutsigbarheten i felles arbeidsområder. Evnen til å bevege seg sidelengs og beholde orienteringen lar AGV-er unngå interferens med annet utstyr samtidig som de holder optimal posisjon for materialeoverføringsoperasjoner.
Kvalitetskontroll- og inspeksjonsprosesser drar stort nytte av posisjoneringsevnen til AGV-er utstyrt med mecanumhjul. Disse kjøretøyene kan plassere sensorer og kameraer i optimale vinkler uten komplisert manøvrering, noe som gjør automatiserte inspeksjonssekvenser mer effektive. Den nøyaktige kontrollen over kjøretøyets orientering og posisjon støtter avanserte kvalitetssikringsprotokoller som krever konsekvent måling og inspeksjonsplassering.
Implementeringsstrategier for maksimal fleksibilitetsgevinst
Integrasjon av kontrollsystem og baneprogrammering
Vellykket implementering av mecanum-hjul i AGV-systemer krever sofistikerte styringsalgoritmer som kan koordinere de komplekse vekselvirkningene mellom flere hjul effektivt. Avansert ruteplanleggingsprogramvare må ta hensyn til de unike bevegelsesegenskapene til mecanum-hjul, og optimalisere ruter for å utnytte den omnidireksjonelle bevegelsen, samtidig som hindringer unngås og driftseffektiviteten opprettholdes. Disse systemene integrerer vanligvis maskinlæringsalgoritmer som kontinuerlig forbedrer ruteoptimaliseringen basert på driftserfaring og endringer i miljøet.
Integrasjon av sanseutstyr i sanntid blir avgjørende for å maksimere fleksibilitetsfordelene til mecanum-hjul. LIDAR-, ultralyd- og synssystemer må samarbeide for å gi omfattende miljøbevissthet som muliggjør trygg, omni-retningsspesifikk bevegelse i dynamiske lagermiljøer. Kontrollsystemet må behandle sensordata raskt nok til å gjøre justeringer i sanntid av hjulhastigheter og -retninger, og sikre glatt drift selv i komplekse situasjoner med bevegelige hindringer og endrende driftsforhold.
Algoritmer for flåtestyring må tilpasses for å utnytte den forbedrede manøvrerbarheten som mecanum-hjul gir. Tradisjonelle AGV-flåtestyringssystemer forutsetter konvensjonelle bevegelsesmønstre, men kjøretøy utstyrt med mecanum-hjul kan følge mer komplekse og effektive baner. Avanserte koordineringssystemer kan optimere operasjoner med flere kjøretøy ved å utnytte de unike bevegelsesevnenes fortrinn for å redusere konflikter og forbedre total systemytelse.
Vedlikeholdsprotokoller og driftsoptimering
De unike designegenskapene til mecanum-hjul krever spesialiserte vedlikeholdsprosedyrer som skiller seg fra konvensjonelle hjulsystemer. Regelmessig inspeksjon av rulleforhold, leieytelse og justering blir avgjørende for å opprettholde optimal omni-retningsskaper. Vedlikeholdsplaner må ta høyde for den økte kompleksiteten til mecanum-hjul samtidig som slitasjemønstre oppdages og håndteres før de påvirker driftseffektiviteten.
Kalibreringsprosedyrer for AGV-er utstyrt med mecanum-hjul innebärer komplekse justeringsprosesser som sikrer at alle fire hjul fungerer i perfekt samordning. Avanserte diagnostiske systemer overvåker enkelt hjuls ytelse og oppdager avvik som kan påvirke bevegelsespresisjonen. Regelmessig kalibrering sikrer at de matematiske forholdene mellom hjulrotasjoner og kjøretøybevegelser forblir nøyaktige, og dermed opprettholdes presisjonsfordelene som gjør mecanum-hjul verdifulle i industrielle anvendelser.
Strategier for ytelsesoptimering fokuserer på å maksimere fordelen med agilitet samtidig som driftssikkerheten opprettholdes. Dette inkluderer finjustering av akselerasjonsprofiler, optimalisering av bevegelsesalgoritmer for spesifikke driftsscenarier og implementering av prediktive vedlikeholdsprotokoller som forebygger driftsavbrudd. Målet er å opprettholde de overlegne manøvrerbarhetsegenskapene til mecanumhjul samtidig som langvarig driftsstabilitet sikres i krevende industrielle miljøer.
Kostnad-nytte-analyse og avkastning på investering
Hensyn til førstinnsats og langsiktig verdi
Implementering av mekaniske hjul i AGV-systemer krever vanligvis en høyere innledende kapitalinvestering sammenlignet med konvensjonelle hjulkonfigurasjoner. Denne kostnadsforskjellen skyldes kompleksiteten i hjuldesignet, kravene til presisjonsproduksjon og de spesialiserte kontrollsystemene som trengs for å koordinere bevegelse i alle retninger. Imidlertid må denne innledende investeringen vurderes i lys av de langsiktige driftsfordelene og effektivitetsgevinstene som mekaniske hjul gir i industriell automatisering.
Kostnadsgodtgjørelse for mekaniskhjul fokuserer ofte på forbedringer i utnyttelse av plass og økt operativ effektivitet, som direkte påvirker anleggets produktivitet. Muligheten til å drive i smalere gangveier og mer begrensede områder kan betydelig øke lagerkapasiteten i et lager, noe som gir en målbar avkastning på investeringen gjennom bedre utnyttelse av tilgjengelig plass. I tillegg bidrar reduserte syklustider og forbedret effektivitet i materialehåndtering til høyere gjennomstrømning og lavere driftskostnader over hele systemets levetid.
Langsiktige vedlikeholdskostnader må tas med i analysen av totalkostnaden for eierskap til AGV-er utstyrt med mekaniskhjul. Selv om slike systemer kanskje krever spesialisert vedlikeholdsdyktighet og reservedeler, vil ofte de operativt effektive fordelene kompensere for disse ekstra kostnadene. Nøkkelen er å sikre at vedlikeholdsprosedyrer implementeres korrekt og at personalet er tilstrekkelig opplært for å støtte de mer komplekse hjulsystemene gjennom hele deres driftslevetid.
Produktivitetsforbedringer og driftseffektivitet
Produktivitetsforbedringene som oppnås gjennom bruk av mecanumhjul kan være betydelige i passende anvendelser. Redusert manøvreringstid, forbedret utnyttelse av plass og økt nøyaktighet ved posisjonering bidrar alle til høyere total systemeffektivitet. Disse forbedringene er spesielt viktige i lagermiljøer med høy tetthet og i komplekse produksjonsoperasjoner der tradisjonelle AGV-er står overfor mobilitetsbegrensninger som begrenser driftenes effektivitet.
Driftsmessig fleksibilitet som mecanumhjul gir, gjør det mulig for AGV-systemer å tilpasse seg endringer i anleggsoppsett og driftskrav på en mer effektiv måte. Denne tilpasningsdyktigheten reduserer behovet for systemmodifikasjoner og infrastrukturtilpasninger når driftsmønstrene endres. Muligheten til å endre AGV-ruter og driftsmønstre uten fysiske endringer i anlegget gir langsiktige driftsfordeler som bidrar til vedvarende avkastning på investeringen.
Konkurransefordelene ved automatisert materialehåndtering rettferdiggjør ofte investeringen i mekanumhjul-teknologi. Anlegg utstyrt med svært manøvrerbare AGV-systemer kan oppnå høyere driftseffektivitet, bedre utnyttelse av plass og forbedret kundeservice. Disse konkurransefordelene omsettes ofte i målbare forretningsgevinster som støtter investeringen i avansert hjulteknologi og rettferdiggjør de tilknyttede implementeringskostnadene.
Ofte stilte spørsmål
Hvordan oppnår mekanumhjul 360-graders bevegelsesevne?
Mekanumhjul oppnår allsidig bevegelse gjennom sitt unike design med skråttsatte rullere plassert i 45-graders vinkler rundt hjulets omkrets. Når fire mekanumhjul koordineres på en AGV, skaper de enkelte hjulenes rotasjoner kraftvektorer som kan kombineres for å produsere bevegelse i hvilken som helst retning uten å endre kjøretøyets orientering.
Hva er de viktigste fordelene med mekanumhjul sammenlignet med tradisjonelle AGV-hjul?
De viktigste fordelene inkluderer muligheten til å bevege seg sidelengs og diagonalt uten å snu, nøyaktige posisjoneringsevner, reduserte plasskrav for manøvrering, forbedret driftseffektivitet i trange områder og evnen til å beholde orienteringen under bevegelse i hvilken som helst retning. Disse egenskapene gjør det mulig å oppnå høyere lagerdensitet og mer effektive materialehåndteringsoperasjoner.
Er mekanumhjul egnet for alle typer AGV-applikasjoner?
Mekanumhjul er spesielt fordelsrike i applikasjoner som krever høy manøvrerbarhet, nøyaktig posisjonering og drift i begrensede rom, som for eksempel i lagre, produksjonsanlegg og monteringsoperasjoner. De kan imidlertid være mindre optimale for applikasjoner som krever høyfartskjøring over lange avstander eller drift på ujevne overflater, der konvensjonelle hjul kanskje gir bedre ytelse.
Hvilke vedlikeholdsoverveielser er spesifikke for mekanumhjul?
Mecanum-hjul krever regelmessig inspeksjon av rulleforhold, lagerytelse og hjuljustering for å opprettholde optimal omni-retningsevne. Spesialiserte kalibreringsprosedyrer sikrer riktig samordning mellom alle fire hjul, og vedlikeholdsansatte må ha opplæring i de unike egenskapene til mecanum-hjulsystemer for å sikre langvarig driftssikkerhet.
