 EN


I världen av automatiserade guidade fordon (AGV) ställer traditionella hjul grundläggande begränsningar på rörelsemönster. Konventionella konstruktioner kräver att AGV:er följer förutsägbara framåt-bakåt- och svängsekvenser, vilket skapar ineffektiviteter i trånga lagerutrymmen och komplexa industriella miljöer. Denna begränsning tvingar ingenjörer att göra avvägningar mellan manövrerbarhet och driftseffektivitet, vilket ofta leder till längre cykeltider och minskad produktivitet i automatiserade materialhanteringssystem.
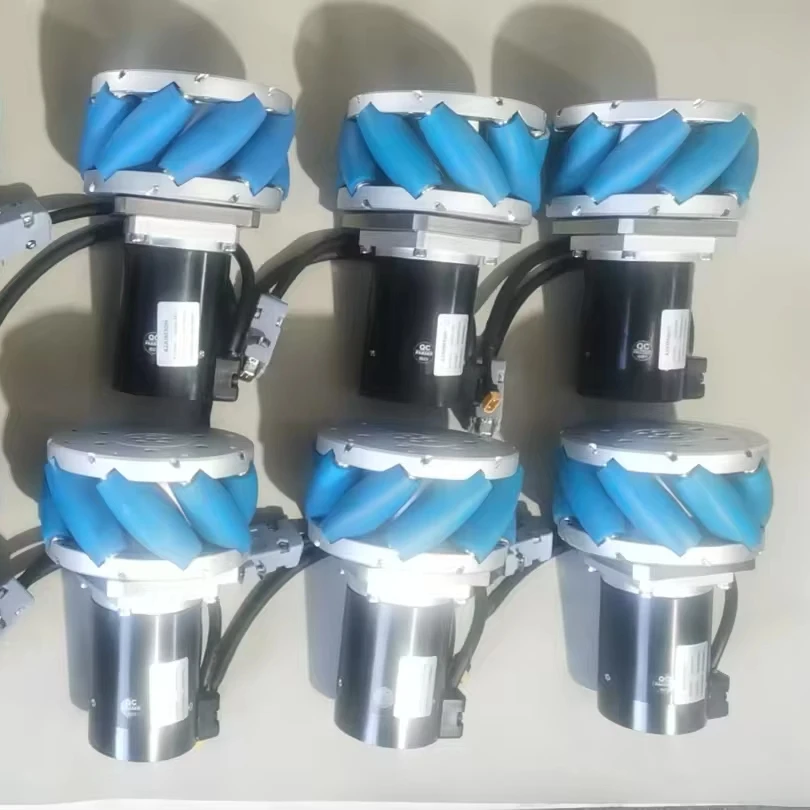
Mecanumhjul representerar en revolutionerande metod för AGV-rörlighet och förändrar grundläggande hur automatiserade fordon navigerar i industriella miljöer. Till skillnad från traditionella hjulsystem som begränsar rörelse till framåt, bakåt och rotationsrörelser möjliggör mecanumhjul verklig omnidirektionell rörelse, vilket gör att AGV:er kan röra sig sidledes, diagonalt och rotera på plats utan att ändra orientering. Denna omvandlande förmåga härrör från deras unika rullbaserade design, som effektivt eliminerar de geometriska begränsningarna som historiskt sett har begränsat AGV:ers smidighet i komplexa driftscenarier.
Den tekniska genombrottet bakom 360-graders rörelse
Unik rullkonfiguration och fysikaliska principer
Den revolutionerande designen av mecanumhjul bygger på lutande rullar placerade i exakt 45-graders vinkel runt hjulets omkrets. Dessa rullar skapar ett komplext vektorsystem som gör det möjligt att dela upp krafter i flera riktningsspecifika komponenter samtidigt. När fyra mecanumhjul arbetar tillsammans på en AGV-plattform genererar de ett omfattande utbud av rörelsevektorer som möjliggör rörelse i vilken riktning som helst utan att fordonet behöver ändra sin orientering eller utföra komplicerade svängmanövrar.
Varje rull på en mecanum-hjul fungerar som en oberoende kontaktpunkt med marken och skapar friktionsvektorer som matematiskt kan kombineras för att producera önskad rörelseriktning. 45-gradersvinkeln är avgörande eftersom den möjliggör uppdelning av rotationskraften i både framåt-bakåt- och sidokomponenter. Denna ingenjörsprincip omvandlar de traditionella begränsningarna för hjulbaserade fordon och gör det möjligt för AGV:er utrustade med mekaniska hjul att uppnå en oöverträffad manövrerbarhet i begränsade industriella utrymmen.
Synkroniseringen mellan flera mecanumhjul kräver precisionsstyrningsalgoritmer för motorer som beräknar individuella hjulhastigheter och riktningar för att uppnå önskad fordonrörelse. Avancerade styrsystem övervakar varje hjuls rotation oberoende och justerar hastighetsdifferenser i realtid för att bibehålla smidig omnidirektionell rörelse. Denna sofistikerade samordning gör det möjligt för AGV:er att utföra komplexa vägplaneringsstrategier som skulle vara omöjliga med konventionella hjulkonfigurationer.
Materialvetenskap och beständighetsöverväganden
Modern mecanumhjul integrerar avancerade polyuretanmaterial som ger en optimal balans mellan grepp, hållbarhet och bärförmåga. Ytan på rullarna kräver specifika hårdhetskarakteristiker för att bibehålla konstant markkontakt samtidigt som de tål de laterala krafter som uppstår vid omnidirektionell rörelse. Mecanumhjul för industriella ändamål använder specialiserade blandningar som motverkar slitage mönster som är unika för rullning i flera riktningar, vilket säkerställer långsiktig prestanda i krävande lager- och tillverkningsmiljöer.
Nav- och lagerystemen i professionella mecanumhjul måste kunna hantera komplexa kraftfördelningar som skiljer sig väsentligt från traditionella hjul. Lager med hög precision möjliggör smidig rotation av rullarna samtidigt som strukturell integritet bibehålls under varierande belastningsförhållanden. Integrationen av försegla lager system skyddar mot föroreningar i industriella miljöer och säkerställer konsekvent prestanda under längre driftperioder.
Temperaturstabilitet blir avgörande för mekanumhjul som används i olika industriella förhållanden. Kvalitetspolyuretanformuleringar bibehåller konsekventa prestandaegenskaper över breda temperaturområden och förhindrar försämring som kan påverka precisionen som krävs för omnidirektionell rörelse. Denna pålitlighetsfaktor påverkar direkt AGV-systemets drifttid och operativa effektivitet i automatiserade materialhanteringsapplikationer.
Driftsfördelar i industriella AGV-applikationer
Utrymmeseffektivitet och lageroptimering
Den främsta fördelen med mekanumhjul i AGV-system är deras förmåga att dramatiskt minska utrymmeskraven för fordonets manövrering. Traditionella AGV:er kräver betydande fria ytor för vändmanövrar, vilket begränsar optimeringen av lagerlayouten och minskar lagertätheten. Mecanumhjul eliminera dessa rumsliga begränsningar genom att möjliggöra att AGV:er rör sig sidledes in i trånga utrymmen, navigerar runt hinder utan att vända och positionerar sig exakt utan att kräva extra manöverutrymme.
Denna förbättrade manövrerbarhet översätts direkt till högre lagerutnyttjandegrad. AGV-system utrustade med mekaniska hjul kan fungera effektivt i smalare gångar, nå lagringsplatser som skulle vara oåtkomliga med konventionella fordon och upprätthålla högre lagerdensitet utan att offra automatiseringsfunktioner. Möjligheten att röra sig sidledes möjliggör effektivare rackåtkomstmönster och minskar behovet av breda vändområden som upptar värdefullt lagringsutrymme.
Effektivitetsvinster i verksamheten sträcker sig bortom utnyttjandet av utrymme och inkluderar även kortare cykeltider för materialhanteringsuppgifter. AGV:er med mekaniska hjul kan närma sig mållägen från vilken vinkel som helst, vilket eliminerar de tidskrävande positioneringssekvenser som krävs av konventionella fordon. Denna effektivitetsförbättring blir särskilt betydelsefull i högvolymverksamheter där förkortade cykeltider direkt påverkar hela systemets produktivitet och kostnadseffektivitet.
Precisionspositionering och integrering i tillverkning
Precisionsegenskaperna hos mecanumhjul gör att AGV:er kan uppnå exakta positionskrav som är avgörande i tillverknings- och monteringsapplikationer. Möjligheten att göra minimala justeringar i vilken riktning som helst gör att AGV:er kan justera sig exakt mot produktionsutrustning, transportband och monteringsstationer utan komplicerade ompositioneringssekvenser. Denna precisionsegenskap är avgörande för automatiserade tillverkningsprocesser som kräver stränga toleranser och konsekvent positionsnoggrannhet.
Fördelarna med integration i tillverkning sträcker sig även till samarbetsrobotikapplikationer där AGV:er måste arbeta tillsammans med mänskliga operatörer och stationär utrustning. Mecanumhjul möjliggör smidiga, förutsägbara rörelsemönster som förbättrar säkerheten och driftsförutsägbarheten i gemensamma arbetsmiljöer. Möjligheten att röra sig lateralt och bibehålla orienteringen gör att AGV:er kan undvika störningar från annan utrustning samtidigt som de bibehåller optimal positionering för materialtransportoperationer.
Kvalitetskontroll- och inspektionsprocesser får stora fördelar av positionsbestämningsegenskaperna hos AGV:er utrustade med mekanumhjul. Dessa fordon kan placera sensorer och kameror i optimala vinklar utan komplicerad manövrering, vilket möjliggör effektivare automatiserade inspektionssekvenser. Den exakta kontrollen över fordonets orientering och position stödjer avancerade kvalitetssäkringsprotokoll som kräver konsekvent mät- och inspektionspositionering.
Implementeringsstrategier för maximala fördelar med rörlighet
Integrering av styrsystem och bana-planering
Lyckad implementering av mekaniskhjul i AGV-system kräver sofistikerade styrningsalgoritmer som effektivt kan samordna de komplexa interaktionerna mellan flera hjul. Avancerad vägplaneringsprogramvara måste ta hänsyn till de unika rörelsefunktionerna hos mekaniskhjul och optimera rutter för att utnyttja den omnidirektionella rörelsen, samtidigt som hinder undviks och driftseffektiviteten bibehålls. Dessa system integrerar vanligtvis maskininlärningsalgoritmer som kontinuerligt förbättrar vägoptimeringen baserat på driftupplevande och miljöförändringar.
Integration av sensorer i realtid blir avgörande för att maximera agilitetsfördelarna med mecanumhjul. LIDAR-, ultraljuds- och visionssystem måste samarbeta för att tillhandahålla omfattande miljömedvetenhet, vilket möjliggör säker omnidirektionell rörelse i dynamiska lagermiljöer. Kontrollsystemet måste kunna bearbeta sensordata tillräckligt snabbt för att göra justeringar i realtid av hjulhastigheter och -riktningar, vilket säkerställer smidig drift även i komplexa scenarier med rörliga hinder och förändrade driftsförhållanden.
Algoritmer för flottkoordinering måste anpassas för att utnyttja den förbättrade manöverbarheten som mecanumhjul erbjuder. Traditionella AGV-flottledningssystem förutsätter konventionella rörelsemönster, men fordon utrustade med mecanumhjul kan följa mer komplexa och effektiva banor. Avancerade koordinationssystem kan optimera flerfordonsdrift genom att utnyttja de unika rörelsekapaciteterna för att minska konflikter och förbättra hela systemets genomströmning.
Underhållsprotokoll och driftsoptimering
De unika designegenskaperna hos mecanumhjul kräver specialiserade underhållsprotokoll som skiljer sig från konventionella hjulsystem. Regelbunden inspektion av rullarnas skick, lagerprestanda och justering blir avgörande för att bibehålla optimal omnidirektionell prestanda. Underhållsplaner måste ta hänsyn till den ökade komplexiteten hos mecanumhjul samtidigt som de säkerställer att slitage mönster upptäcks och åtgärdas innan de påverkar driftseffektiviteten.
Kalibreringsförfaranden för AGV:er med mecanumhjul innebär komplexa justeringsprocesser som säkerställer att alla fyra hjulen arbetar i perfekt samordning. Avancerade diagnostiksystem övervakar varje hjuls prestanda och upptäcker avvikelser som kan påverka rörelseprecisionen. Regelbunden kalibrering säkerställer att de matematiska sambanden mellan hjulrotationer och fordonets rörelse förblir korrekta, vilket bevarar precisionen som gör mecanumhjul värdefulla i industriella tillämpningar.
Strategier för prestandaoptimering fokuserar på att maximera fördelarna med rörlighet samtidigt som driftsäkerheten bibehålls. Detta inkluderar finjustering av accelerationsprofiler, optimering av rörelsealgoritmer för specifika driftscenarier samt införande av förutsägande underhållsprotokoll som förhindrar driftstopp. Målet är att bibehålla den överlägsna manövrerbarhetskaraktäristiken hos mekanumhjul samtidigt som långsiktig driftsstabilitet säkerställs i krävande industriella miljöer.
Kostnads-nyttoanalys och avkastning på investering
Överväganden kring initial investering och långsiktig värde
Införandet av mecanumhjul i AGV-system kräver vanligtvis en högre initial investering jämfört med konventionella hjulkonfigurationer. Denna kostnadsdifferens beror på komplexiteten i hjuldesignen, kraven på precisionsframställning samt de specialiserade styrsystem som behövs för att koordinera rörelse i alla riktningar. Dock måste denna initiala investering utvärderas mot de långsiktiga operativa fördelarna och effektivitetsvinsterna som mecanumhjul ger inom industriell automatisering.
Kostnadsberättigandet för mekanumhjul handlar ofta om förbättrad utnyttjande av utrymme och effektivitetsvinster i verksamheten, vilket direkt påverkar anläggningens produktivitet. Möjligheten att driva fordon i smalare gångar och trängre utrymmen kan avsevärt öka lagerkapaciteten i ett förråd, vilket ger en mätbar avkastning på investeringen genom förbättrade utnyttjanderater för utrymmet. Dessutom bidrar kortare cykeltider och förbättrad effektivitet vid materialhantering till högre genomströmning och lägre driftkostnader under systemets livscykel.
Långsiktiga underhållskostnader måste inkluderas i analysen av totala ägarkostnaden (TCO) för AGV:er med mekanumhjul. Även om dessa system kan kräva specialiserad underhållskompetens och reservdelar, tenderar de operativa effektivitetsvinsterna ofta att kompensera för dessa extra kostnader. Nyckeln är att säkerställa att underhållsprotokoll implementeras korrekt och att personalen får adekvat utbildning för att stödja de mer komplexa hjulsystemen under hela deras livscykel.
Produktivitetsförbättringar och driftseffektivitet
Produktivitetsförbättringarna som uppnås genom implementering av mekaniska hjul kan vara betydande i lämpliga applikationer. Minskad manövertid, förbättrad utnyttjandegrad av utrymmet och ökad positioneringsnoggrannhet bidrar alla till högre total systemeffektivitet. Dessa förbättringar är särskilt viktiga i lagringsmiljöer med hög täthet och komplexa tillverkningsoperationer där traditionella AGV:er möter rörelsebegränsningar som begränsar deras driftseffektivitet.
Driftflexibiliteten som mekaniska hjul ger möjliggör att AGV-system anpassar sig effektivare till förändrade anläggningslayouter och driftkrav. Denna anpassningsförmåga minskar behovet av systemändringar och infrastrukturändringar när driftmönstren utvecklas. Möjligheten att ändra AGV:s rutter och driftmönster utan fysiska ändringar av anläggningen ger långsiktiga operativa fördelar som bidrar till en hållbar avkastning på investeringen.
Konkurrensfördelar med automatiserad materialhantering motiverar ofta investeringen i mekanumhjulsteknik. Anläggningar som är utrustade med högt manövrerbara AGV-system kan uppnå högre driftseffektivitet, bättre utnyttjande av utrymmet och förbättrade kundservice-nivåer. Dessa konkurrensfördelar översätts ofta till mätbara affärsmässiga fördelar som stödjer investeringen i avancerad hjulteknik och motiverar de kopplade implementeringskostnaderna.
Vanliga frågor
Hur uppnår mekanumhjul 360-graders rörelseförmåga?
Mekanumhjul uppnår omnidirektionell rörelse genom sin unika konstruktion med vinklade rullar placerade i 45-graders vinkel runt hjulets omkrets. När fyra mekanumhjul samordnas på en AGV skapar de enskilda hjulens rotationer kraftvektorer som kan kombineras för att generera rörelse i vilken riktning som helst utan att ändra fordonets orientering.
Vilka är de främsta fördelarna med mekanumhjul jämfört med traditionella AGV-hjul?
De främsta fördelarna inkluderar möjligheten att röra sig lateralt och diagonalt utan att vrida, exakta positionsbestämningsförmågor, minskade utrymmeskrav för manövrering, förbättrad driftseffektivitet i trånga utrymmen samt möjligheten att behålla orienteringen vid rörelse i vilken riktning som helst. Dessa förmågor möjliggör högre lagerdensitet och mer effektiva materialhanteringsoperationer.
Är mekanumhjul lämpliga för alla typer av AGV-applikationer?
Mekanumhjul är särskilt fördelaktiga i applikationer som kräver hög manövrerbarhet, exakt positionsbestämning och drift i begränsade utrymmen, till exempel i lager, tillverkningsanläggningar och monteringsoperationer. De kan dock vara mindre optimala för applikationer som kräver höghastighetsresa över långa avstånd eller drift på ojämna ytor, där konventionella hjul kanske ger bättre prestanda.
Vilka underhållsaspekter är specifika för mekanumhjul?
Mecanumhjul kräver regelbunden inspektion av rullarnas skick, lagerprestanda och hjuljustering för att bibehålla optimal omnidirektionell prestanda. Specialiserade kalibreringsförfaranden säkerställer korrekt samordning mellan alla fyra hjulen, och underhållspersonalen måste utbildas i de unika egenskaperna hos mecanumhjulssystem för att säkerställa långsiktig driftsäkerhet.
