 EN


自動誘導車(AGV)の分野において、従来の車輪は移動パターンに根本的な制約を課しています。一般的な設計では、AGVが前進・後退および旋回という予測可能な動作順序に従う必要があります。これにより、狭い倉庫空間や複雑な産業環境において効率が低下します。この制約のため、エンジニアは機動性と運用効率の間で妥協を余儀なくされ、結果として自動化された物資搬送システムのサイクルタイムが延長し、生産性が低下することがよくあります。
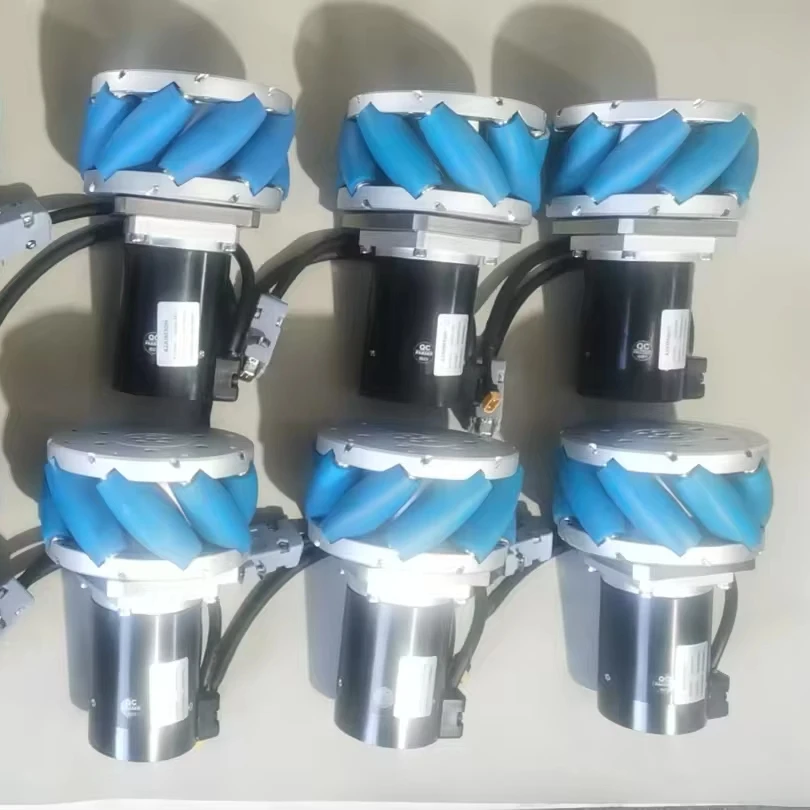
メカナムホイールは、AGVの移動性に革命をもたらす技術であり、自動化車両が産業現場で移動する方法そのものを根本から変革します。従来のホイールシステムでは前進・後退・回転のみが可能ですが、メカナムホイールは真正な全方向移動を実現し、AGVが向きを変えずに横方向や斜め方向への移動、およびその場での回転を可能にします。この画期的な機能は、ローラーを用いた独自の構造設計に由来し、複雑な作業環境においてAGVの機動性を長年制限してきた幾何学的制約を実質的に解消します。
360度移動を可能にする技術的ブレイクスルー
独自のローラー配置と物理原理
メカナムホイールの革新的な設計は、ホイールの周囲に正確に45度の角度で配置された傾斜ローラーを中心に据えています。これらのローラーにより、力が同時に複数の方向成分に分解される複雑なベクトル系が生み出されます。AGVプラットフォームに4つのメカナムホイールを組み合わせて使用すると、車両の向きを変えることなく、また複雑な旋回操作を伴うことなく、あらゆる方向への移動を可能にする包括的な運動ベクトルが生成されます。
各ローラーは メカナムホイール 地面との独立した接触点として機能し、所望の移動方向を生み出すために数学的に合成可能な摩擦ベクトルを発生させます。45度の角度は極めて重要で、回転力を前後方向と横方向の両成分に分解することを可能にします。この工学的原理により、従来の車輪式車両が抱えていた制約が克服され、メカナムホイールを搭載した自動誘導搬送車(AGV)は、狭い産業用空間においてこれまでにない機動性を実現できるようになりました。
複数のメカナムホイール間の同期には、所望の車両移動を実現するために各ホイールの回転速度および回転方向を個別に計算する精密なモーター制御アルゴリズムが必要です。高度な制御システムでは、各ホイールの回転を独立して監視し、リアルタイムで速度差を調整することで、滑らかな全方向移動を維持します。このような高度な協調制御により、従来のホイール構成では実現不可能な複雑な経路計画戦略をAGVが実行できるようになります。
素材科学および耐久性に関する検討
現代のメカナムホイールは、グリップ性、耐久性、および荷重能力の最適なバランスを実現するため、高度なポリウレタン素材を採用しています。ローラー表面には、全方向移動時に生じる横方向の力に耐えながら、常に安定した接地状態を保つための特定の硬度特性が求められます。産業用グレードのメカナムホイールでは、多方向ローリングに特有の摩耗パターンに耐性を持つ特殊配合の素材が使用されており、厳しい倉庫・製造現場での長期にわたる高性能を確保します。
プロ仕様のメカナムホイールにおけるハブおよびベアリングシステムは、従来型ホイールとは大きく異なる複雑な力の分布に対応できる必要があります。高精度ベアリングにより、さまざまな荷重条件下でもローラーの滑らかな回転と構造的強度の両立が実現されます。また、密閉型ベアリングシステムを採用することで、産業現場における異物混入を防ぎ、長期間にわたって安定した性能を維持します。
メカナムホイールは、多様な産業環境で運用される際に、温度安定性が極めて重要となります。高品質なポリウレタン配合材は、広範囲の温度条件下でも一貫した性能を維持し、全方向移動に求められる精度に影響を及ぼす劣化を防ぎます。この信頼性は、自動搬送車(AGV)システムの稼働率および自動化された物資ハンドリング作業における運用効率に直接影響します。
産業用AGVアプリケーションにおける運用上のメリット
省スペース設計と倉庫の最適化
AGVシステムにおけるメカナムホイールの最大の利点は、車両の操縦に必要な設置空間を大幅に削減できる点にあります。従来型のAGVは旋回操作に広いクリアランス領域を必要とするため、倉庫のレイアウト最適化が制限され、収容密度が低下します。 メカナムホイール これらの空間的制約を解消するため、AGVが狭いスペースに横方向に進入でき、障害物を回避するために旋回せずに移動でき、追加の操縦スペースを必要とせずに正確な位置決めが可能になります。
この向上した機動性は、倉庫の面積利用率向上に直結します。メカナムホイールを搭載したAGVシステムは、より狭い通路でも効果的に運用でき、従来型車両では到達できない保管場所へのアクセスが可能となり、自動化機能を損なうことなくより高い在庫密度を維持できます。横方向への移動能力により、ラックへのアクセスパターンが効率化され、貴重な保管スペースを占有する広い旋回領域の必要性が低減されます。
運用効率の向上は、スペースの有効活用にとどまらず、資材搬送作業におけるサイクルタイム短縮にも及ぶ。マカナムホイールを備えた自動誘導車(AGV)は、任意の角度から目標位置に接近できるため、従来型車両に必要な手間のかかる位置決め手順が不要となる。この効率化は、特に高スループットな運用において顕著であり、サイクルタイムの短縮がシステム全体の生産性およびコストパフォーマンスに直結する。
高精度位置決めと製造工程への統合
メカナムホイールの高精度な制御性能により、AGVは製造・組立工程で極めて重要となる正確な位置決めを実現できます。前後左右・斜め方向への微細な位置調整が可能であるため、AGVは生産設備やコンベアシステム、組立ステーションに対して複雑な再位置決め手順を経ることなく、正確に位置合わせを行えます。このような高精度な制御性能は、厳しい公差管理と一貫した位置決め精度が求められる自動化製造プロセスにおいて不可欠です。
製造現場への統合によるメリットは、人間オペレーターおよび固定式設備と協調して動作するコボット(協働ロボット)用途にも及びます。メカナムホイールを採用することで、共有作業空間内における安全性と運用の予測可能性を高める、滑らかで確実な移動パターンが実現されます。横方向への移動や姿勢の維持が可能なため、AGVは他の設備との干渉を避けつつ、資材搬送作業に最適な位置を確保し続けられます。
マネタムホイールを搭載したAGVの位置決め能力は、品質管理および検査プロセスに大きく貢献します。このような車両は、複雑な操縦を伴わずに、センサーやカメラを最適な角度で正確に配置できるため、より効率的な自動検査手順を実現します。車両の姿勢および位置を高精度に制御できることから、測定や検査の位置を一定に保つ必要がある高度な品質保証プロトコルにも対応できます。
機動性のメリットを最大限に活かすための導入戦略
制御システムの統合と経路計画
メカナムホイールをAGVシステムに成功裏に導入するには、複数のホイール間の複雑な相互作用を効果的に制御できる高度な制御アルゴリズムが必要です。高度な経路計画ソフトウェアは、メカナムホイール特有の移動性能を考慮し、全方向移動の利点を活かしたルート最適化を行うと同時に、障害物の回避や運用効率の維持も実現しなければなりません。こうしたシステムでは通常、運用実績や環境変化に基づいて経路最適化を継続的に向上させる機械学習アルゴリズムが統合されています。
メカナムホイールの機動性を最大限に活かすためには、リアルタイムでのセンサー統合が極めて重要となる。ライダー、超音波、ビジョンシステムが連携して、動的な倉庫環境において安全な全方向移動を可能にする包括的な周囲認識を提供する必要がある。制御システムは、これらのセンサーデータを迅速に処理し、車輪の回転速度および方向をリアルタイムで調整できるよう、十分な処理性能を備えていることが求められる。これにより、移動障害物や変化する作業条件といった複雑な状況下でも、滑らかな動作が保証される。
フリート協調アルゴリズムは、メカナムホイールがもたらす高度な機動性を活用するよう改訂する必要がある。従来のAGVフリート管理システムは、一般的な走行パターンを前提としているが、メカナムホイール搭載車両は、より複雑かつ効率的な経路を実現できる。先進的な協調システムでは、こうした特有の移動能力を活かして複数台の車両運用を最適化し、衝突リスクを低減するとともに、全体のシステム処理能力を向上させることができる。
保守プロトコルおよび運用最適化
メカナムホイールの特有の設計特性により、従来のホイールシステムとは異なる専門的な保守手順が必要となります。ローラーの状態、ベアリングの性能、およびアライメントの定期点検は、オミニディレクショナル性能を最適に維持するために極めて重要です。保守スケジュールには、メカナムホイールの構造的複雑さが反映される必要があります。また、摩耗パターンを早期に検出し、作業効率への影響が出る前に対応できるよう配慮しなければなりません。
メカナムホイールを搭載したAGVのキャリブレーション手順は、4つのホイールが完全に同期して動作するよう調整する複雑なアライメント作業を含みます。高度な診断システムが各ホイールの個別性能を監視し、移動精度に影響を及ぼす可能性のあるずれを検出します。定期的なキャリブレーションにより、ホイールの回転と車両の移動との間の数学的関係が正確に保たれ、産業用途においてメカナムホイールが持つ高精度という利点が維持されます。
パフォーマンス最適化戦略は、運用上の信頼性を維持しつつ、機動性の優位性を最大限に引き出すことに重点を置いています。具体的には、加速特性の微調整、運用シーンに応じた移動制御アルゴリズムの最適化、およびダウンタイムを未然に防ぐ予知保全プロトコルの導入が含まれます。その目的は、メカナムホイールが持つ卓越した機動性を維持しながら、過酷な産業環境下でも長期にわたる安定運用を実現することです。
費用対効果分析および投資利益率
初期投資の検討事項と長期的な価値
AGVシステムへのメカヌムホイールの導入は、通常、従来のホイール構成と比較して、より高い初期投資を要します。このコスト差は、ホイール設計の複雑さ、高精度な製造要件、および全方向移動を制御するための専用制御システムの必要性に起因します。ただし、この初期投資は、産業用オートメーション分野におけるメカヌムホイールがもたらす長期的な運用上のメリットや効率向上と照らし合わせて評価する必要があります。
メカナムホイールを採用する際のコスト正当化は、主に施設の生産性に直結するスペース活用の向上と運用効率の改善に焦点が当てられます。狭い通路や限られた空間内での走行が可能になることで、倉庫の収容能力を大幅に高めることができ、スペース利用率の向上という形で明確な投資対効果(ROI)を実現します。さらに、作業サイクル時間の短縮や資材搬送効率の向上により、システムの寿命期間を通じて処理能力が高まり、運用コストの削減にもつながります。
メカナムホイール搭載の自動搬送車(AGV)について、総所有コスト(TCO)分析には長期的な保守費用も含める必要があります。こうしたシステムは専門的な保守技術や特殊な交換部品を要することがありますが、その運用効率向上によるメリットが、追加の保守コストを上回ることが多いです。重要なのは、適切な保守手順を確立し、スタッフがこれらの複雑なホイールシステムをその運用寿命全体にわたり十分にサポートできるよう、十分な訓練を受けることです。
生産性の向上と運用効率の改善
メカナムホイールを導入することによる生産性向上は、適切な用途において非常に大きな効果を発揮します。操縦時間の短縮、有効空間利用率の向上、位置決め精度の向上などにより、システム全体の効率が高まります。こうした効果は、従来型AGVが移動性の制約から運用効率を十分に発揮できない、高密度の倉庫保管環境や複雑な製造工程において特に顕著です。
メカナムホイールがもたらす運用上の柔軟性により、AGVシステムは施設のレイアウト変更や業務要件の変化に、より迅速かつ効果的に対応できるようになります。この適応性によって、業務パターンの変化に伴うシステム改修や設備投資の必要性が低減されます。施設の物理的な改造を伴わずしてAGVの走行ルートや運用パターンを変更できる点は、長期的な運用上の優位性を確保し、持続的な投資対効果(ROI)の実現に貢献します。
自動化された物資ハンドリングにおける競争優位性は、メカナムホイール技術への投資を正当化する場合が多い。高度な機動性を備えたAGVシステムを導入した施設では、運用効率の向上、スペース利用効率の改善、および顧客サービス水準の向上が実現できる。こうした競争上のメリットは、しばしば測定可能な事業上の利益として具体化し、先進的なホイール技術への投資および関連する導入コストを正当化する根拠となる。
よくある質問
メカナムホイールは、どのように360度の移動能力を実現していますか?
メカナムホイールは、ホイール周囲に45度の角度で配置された傾斜ローラーという特徴的な構造により、全方位移動を可能としている。AGVに4つのメカナムホイールを協調して装着すると、各ホイールの回転によって生じる力のベクトルを合成することで、車両の向きを変えることなく任意の方向への移動が可能になる。
メカナムホイールは、従来型のAGV用ホイールと比較して、どのような主な利点がありますか?
主な利点には、旋回せずに横方向および斜め方向への移動が可能であること、高精度な位置決めが可能であること、操縦に必要なスペースが小さくて済むこと、狭い空間での作業効率が向上すること、および任意の方向へ移動中も車両の向きを維持できることなどが挙げられます。これらの機能により、倉庫内の収容密度が高まり、資材搬送作業の効率化が図れます。
メカナムホイールは、すべてのタイプのAGV用途に適していますか?
メカナムホイールは、特に高い機動性や高精度な位置決め、あるいは倉庫・製造現場・組立工程など限られた空間での運用が求められる用途において優れた性能を発揮します。一方で、長距離を高速で走行する必要がある場合や、凹凸のある路面での運用など、従来型のホイールの方が性能を発揮するケースでは、必ずしも最適とは限りません。
メカナムホイール特有の保守上の留意点は何ですか?
メカナムホイールは、全方向性の最適な性能を維持するために、ローラーの状態、ベアリングの性能、ホイールのアライメントを定期的に点検する必要があります。専用のキャリブレーション手順により、4つのホイール間の正確な連携が保たれます。また、メンテナンス担当者は、メカナムホイールシステム特有の特性について十分な訓練を受ける必要があり、長期にわたる運用信頼性を確保します。
