 EN


I verden af automatiserede vejledte køretøjer (AGV’er) pålægger traditionelle hjul grundlæggende begrænsninger på bevægelsesmønstre. Konventionelle design kræver, at AGV’er følger forudsigelige fremad- og baglænsbevægelser samt drejninger, hvilket skaber ineffektiviteter i trange lagerfaciliteter og komplekse industrielle miljøer. Denne begrænsning tvinger ingeniører til at kompromittere mellem manøvredygtighed og driftseffektivitet, hvilket ofte resulterer i længere cykeltider og reduceret produktivitet i automatiserede materialhåndteringssystemer.
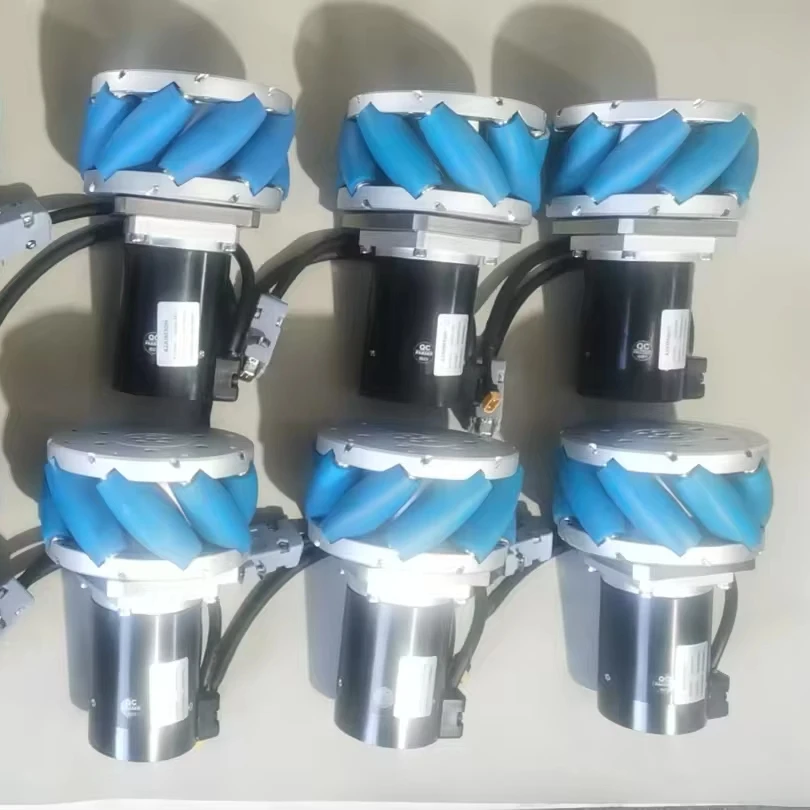
Mecanum-hjul repræsenterer en revolutionær tilgang til AGV-mobilitet, der grundlæggende ændrer, hvordan automatiserede køretøjer navigerer i industrielle miljøer. I modsætning til traditionelle hjulsystemer, der begrænser bevægelse til fremad-, baglæns- og roterende bevægelser, gør mecanum-hjul sandt omnidirektionel bevægelse mulig, så AGV’er kan bevæge sig sidelæns, diagonalt og rotere på stedet uden at ændre deres retning. Denne transformerende evne skyldes deres unikke rullebaserede design, som effektivt eliminerer de geometriske begrænsninger, der historisk har begrænset AGV’ers manøvredygtighed i komplekse driftsscenarioer.
Den tekniske gennembrud bag 360-graders bevægelse
Unik rullekonfiguration og fysiske principper
Den revolutionerende konstruktion af mecanum-hjul bygger på skrå rullere, der er placeret præcist i 45-graders vinkler rundt om hjulets omkreds. Disse rullere skaber et komplekst vektorsystem, der gør det muligt at opdele kræfter i flere retningsspecifikke komponenter samtidigt. Når fire mecanum-hjul arbejder sammen på en AGV-platform, genererer de et omfattende udvalg af bevægelsesvektorer, der muliggør bevægelse i enhver retning uden, at køretøjet skal ændre sin orientering eller udføre komplekse drejebevægelser.
Hver rulle på en mecanumhjul fungerer som et uafhængigt kontaktsteds punkt med underlaget og skaber friktionsvektorer, som matematisk kan kombineres for at frembringe den ønskede bevægelsesretning. 45-graders vinklen er afgørende, fordi den tillader opdeling af rotationskraften i både forlæns-baglæns- og tværgående komponenter. Dette ingeniørprincip omdanner de traditionelle begrænsninger for hjulbaserede køretøjer og gør det muligt for AGV’er udstyret med mecanum-hjul at opnå en hidtil uset manøvredygtighed i indskrænkede industrielle områder.
Synkroniseringen mellem flere mecanum-hjul kræver præcise motorstyringsalgoritmer, der beregner individuelle hjulhastigheder og -retninger for at opnå den ønskede køretøjsbevægelse. Avancerede styresystemer overvåger hver enkelt hjuls rotation uafhængigt og justerer hastighedsforskelle i realtid for at opretholde jævn omnidirektional bevægelse. Denne sofistikerede koordination gør det muligt for AGV’er at udføre komplekse ruteplanlægningsstrategier, som ville være umulige med konventionelle hjulkonfigurationer.
Materialvidenskab og holdbarhedsovervejelser
Moderne mecanum-hjul indeholder avancerede polyurethan-materialer, der giver en optimal balance mellem greb, holdbarhed og belastningskapacitet. Rullefladerne kræver specifikke hårdhedsparametre for at opretholde konstant kontakt med underlaget samtidig med, at de tåler de tværgående kræfter, der opstår under omnidirektionel bevægelse. Mecanum-hjul til industrielt brug anvender specialiserede materialer, der modstår slitageprofiler, som er unikke for multiretningsspecifik rulning, og sikrer langvarig ydelse i krævende lager- og produktionsmiljøer.
Nav- og lejesystemerne i professionelle mecanum-hjul skal kunne håndtere komplekse kraftfordelinger, der adskiller sig markant fra traditionelle hjul. Højpræcise lejer muliggør jævn rullebevægelse, mens de samtidig opretholder strukturel integritet under varierede belastningsforhold. Integrationen af forseglede lejesystemer beskytter mod forurening i industrielle miljøer og sikrer konsekvent ydelse over længerevarende driftsperioder.
Temperaturstabilitet bliver afgørende for mecanumhjul, der opererer under mangfoldige industrielle forhold. Kvalitetspolyurethanformuleringer opretholder konsekvent ydeevne over brede temperaturområder og forhindrer nedbrydning, som kunne påvirke den nøjagtighed, der kræves for omnidirektionel bevægelse. Denne pålidelighedsfaktor påvirker direkte AGV-systemets driftstid og den operative effektivitet i automatiserede materialhåndteringssystemer.
Driftsmæssige fordele i industrielle AGV-anvendelser
Pladseffektivitet og lageroptimering
Den primære fordel ved mecanumhjul i AGV-systemer ligger i deres evne til at reducere kravene til manøvrepræcis plads markant. Traditionelle AGV’er kræver betydelige friarealer til drejeoperationer, hvilket begrænser mulighederne for optimering af lagerlayoutet og reducerer lagertætheden. Mecanum-hjul eliminere disse rumlige begrænsninger ved at gøre det muligt for AGV’er at bevæge sig sidelæns ind i små rum, navigere rundt om hindringer uden at dreje og placere sig præcist uden behov for ekstra manøvreringsplads.
Denne forbedrede manøvredygtighed giver direkte øget udnyttelsesgrad af lagerfaciliteterne. AGV-systemer udstyret med mecanum-hjul kan operere effektivt i smallere gangveje, få adgang til opbevaringssteder, der ellers ville være utilgængelige for konventionelle køretøjer, og opretholde en højere lagerdensitet uden at ofre automatiseringsfunktionerne. Muligheden for at bevæge sig tværs gør det muligt at optimere rækkeadgangsmønstre og reducerer behovet for brede drejeflader, der optager værdifuld opbevaringsplads.
Forbedringer i den operative effektivitet strækker sig ud over udnyttelsen af pladsen og omfatter også forkortede cykeltider for materialshåndtering. AGV’er med mecanum-hjul kan nærme sig mållokationer fra enhver vinkel, hvilket eliminerer de tidskrævende positioneringssekvenser, som konventionelle køretøjer kræver. Denne effektivitetsforbedring bliver især betydningsfuld i højkapacitetsdrift, hvor forkortelser af cykeltider direkte påvirker den samlede systemproduktivitet og omkostningseffektiviteten.
Præcist positionering og integration i fremstilling
Præcisionsmulighederne for mecanum-hjul gør det muligt for AGV’er at opnå præcise positioneringskrav, som er afgørende i fremstillings- og monteringsapplikationer. Muligheden for at foretage minimale justeringer i enhver retning gør det muligt for AGV’er at justere sig nøjagtigt til produktionsudstyr, transportbåndsystemer og monteringsstationer uden komplekse genpositioneringssekvenser. Denne præcisionsmulighed er afgørende for automatiserede fremstillingsprocesser, der kræver stramme tolerancer og konsekvent positionsnøjagtighed.
Fordele ved integration i fremstillingen strækker sig også til samarbejdende robotapplikationer, hvor AGV’er skal arbejde sammen med menneskelige operatører og stationært udstyr. Mecanum-hjul muliggør glatte, forudsigelige bevægelsesmønstre, der forbedrer sikkerheden og den operative forudsigelighed i fælles arbejdsområder. Muligheden for at bevæge sig tværs og opretholde orienteringen gør det muligt for AGV’er at undgå interferens med andet udstyr, mens de samtidig opretholder optimal placering til materialeroverførselsoperationer.
Kvalitetskontrol og inspektionsprocesser drager betydelig fordel af positioneringsevnerne hos AGV’er udstyret med mecanumhjul. Disse køretøjer kan placere sensorer og kameraer i optimale vinkler uden kompleks manøvrering, hvilket gør automatiserede inspektionssekvenser mere effektive. Den præcise kontrol med køretøjets orientering og position understøtter avancerede kvalitetssikringsprotokoller, der kræver konsekvent måling og inspektionspositionering.
Implementeringsstrategier til maksimal fleksibilitedsfordele
Integration af styresystem og ruteplanlægning
En vellykket implementering af mecanumhjul i AGV-systemer kræver sofistikerede styringsalgoritmer, der kan koordinere de komplekse interaktioner mellem flere hjul effektivt. Avanceret ruteplanlægningssoftware skal tage højde for de unikke bevægelsesmuligheder, som mecanumhjul tilbyder, og optimere ruterne for at udnytte den omnidirektionale bevægelse, samtidig med at hindringer undgås og den operative effektivitet opretholdes. Disse systemer integrerer typisk maskinlæringsalgoritmer, der løbende forbedrer ruteoptimeringen på baggrund af driftserfaring og ændringer i miljøet.
Integration af sansedata i realtid bliver afgørende for at maksimere agilitetsfordelene ved mecanum-hjul. LIDAR-, ultralyds- og visionssystemer skal arbejde sammen for at sikre omfattende miljøbevidsthed, hvilket gør sikker omnidirektional bevægelse mulig i dynamiske lagermiljøer. Kontrolsystemet skal kunne behandle sensordata hurtigt nok til at foretage justeringer af hjulhastigheder og -retninger i realtid, så smidig drift sikres, også i komplekse scenarier med bevægelige forhindringer og skiftende driftsbetingelser.
Flådekoordineringsalgoritmer skal tilpasses for at udnytte den forbedrede manøvredygtighed, som mecanum-hjul tilbyder. Traditionelle AGV-flådestyringssystemer forudsætter konventionelle bevægelsesmønstre, men køretøjer udstyret med mecanum-hjul kan følge mere komplekse og effektive ruter. Avancerede koordinationssystemer kan optimere multi-køretøjsdrift ved at udnytte de unikke bevægelsesevner til at reducere konflikter og forbedre den samlede systemkapacitet.
Vedligeholdelsesprotokoller og driftsoptimering
De unikke designkarakteristika ved mecanum-hjul kræver specialiserede vedligeholdelsesprocedurer, der adskiller sig fra konventionelle hjulsystemer. Regelmæssig inspektion af rulleforhold, lejeprestation og justering bliver afgørende for at opretholde optimal omnidirektional præstation. Vedligeholdelsesplaner skal tage højde for den øgede kompleksitet ved mecanum-hjul, samtidig med at slitageprofiler registreres og håndteres, inden de påvirker den operative effektivitet.
Kalibreringsprocedurer for AGV’er udstyret med mecanum-hjul omfatter komplekse justeringsprocesser, der sikrer, at alle fire hjul fungerer i perfekt samordning. Avancerede diagnostiske systemer overvåger individuel hjulpræstation og registrerer afvigelser, der kunne påvirke bevægelsespræcisionen. Regelmæssig kalibrering sikrer, at de matematiske relationer mellem hjulrotationer og køretøjets bevægelse forbliver præcise, hvilket bevarer præcisionsfordelene, der gør mecanum-hjul værdifulde i industrielle anvendelser.
Strategier for ydelsesoptimering fokuserer på at maksimere fordelene ved øget manøvredygtighed, samtidig med at den operative pålidelighed opretholdes. Dette omfatter finjustering af accelerationsprofiler, optimering af bevægelsesalgoritmer til specifikke operative scenarier samt implementering af prædiktive vedligeholdelsesprotokoller, der forhindrer stopp. Målet er at bevare de overlegne manøvreegenskaber for mecanum-hjul, mens langvarig operativ stabilitet sikres i krævende industrielle miljøer.
Omkostnings-nutteanalyse og afkast på investering
Overvejelser om startinvestering og langsigtede værdi
Implementeringen af mecanumhjul i AGV-systemer kræver typisk en højere indledende kapitalinvestering sammenlignet med konventionelle hjulkonfigurationer. Denne prisforskel skyldes kompleksiteten i hjuldesignet, kravene til præcisionsfremstilling og de specialiserede styresystemer, der er nødvendige for at koordinere omnidirektionel bevægelse. Denne indledende investering skal dog vurderes i lyset af de langsigtede driftsfordele og effektivitetsgevinster, som mecanumhjul giver i industrielle automatiseringsapplikationer.
Omkostningsbegrundelsen for mecanum-hjul fokuserer ofte på forbedringer af arealudnyttelsen og stigninger i driftseffektiviteten, som direkte påvirker facilitetens produktivitet. Muligheden for at operere i smallere gangveje og mere trange områder kan betydeligt øge lagerkapaciteten, hvilket giver en målelig afkastning på investeringen gennem forbedrede arealudnyttelsesprocenter. Desuden bidrager reducerede cykeltider og forbedret materialehåndterings-effektivitet til højere kapacitet og lavere driftsomkostninger over systemets levetid.
Langsigtede vedligeholdelsesomkostninger skal indgå i den samlede ejeromkostningsanalyse for AGV’er udstyret med mecanum-hjul. Selvom disse systemer måske kræver specialiseret vedligeholdelsesekspertise og reservedele, ofte kompenserer de opnåede driftseffektivitetsfordele disse ekstra omkostninger. Nøglen er at sikre, at vedligeholdelsesprotokoller implementeres korrekt, og at personalet er tilstrækkeligt uddannet til at understøtte de mere komplekse hjulsystemer gennem deres hele driftslevetid.
Forbedringer af produktiviteten og den operative effektivitet
De produktivitetsforbedringer, der opnås ved implementering af mecanumhjul, kan være betydelige i passende anvendelser. Forkortet manøvretid, forbedret udnyttelse af plads og øget præcision ved positionering bidrager alle til en højere samlet systemeffektivitet. Disse forbedringer er især betydningsfulde i lagermiljøer med høj pakketæthed og komplekse fremstillingsoperationer, hvor traditionelle AGV’er støder på mobilitetsbegrænsninger, der begrænser den operative effektivitet.
Den operative fleksibilitet, som mecanumhjul giver, gør det muligt for AGV-systemer at tilpasse sig mere effektivt til ændringer i facilitetslayoutet og de operative krav. Denne tilpasningsevne reducerer behovet for systemmodifikationer og infrastrukturændringer, når de operative mønstre ændres. Muligheden for at ændre AGV-ruter og operative mønstre uden fysiske ændringer i faciliteten giver langsigtede operative fordele, der bidrager til en vedvarende afkast på investeringen.
Konkurrencemæssige fordele ved automatiseret materialehåndtering begrundar ofte investeringen i mecanum-hjul-teknologi. Faciliteter udstyret med meget manøvredygtige AGV-systemer kan opnå højere driftseffektivitet, bedre udnyttelse af plads og forbedrede kundeservice-niveauer. Disse konkurrencemæssige fordele omsættes ofte til målbare forretningsfordele, der understøtter investeringen i avanceret hjul-teknologi og begrundar de forbundne implementeringsomkostninger.
Ofte stillede spørgsmål
Hvordan opnår mecanum-hjul 360-graders bevægelighed?
Mecanum-hjul opnår omnidirektional bevægelighed gennem deres unikke design med skrå rullere placeret i 45-graders vinkler rundt om hjulets omkreds. Når fire mecanum-hjul koordineres på en AGV, skaber de enkelte hjuls rotationer kraftvektorer, der kan kombineres for at frembringe bevægelse i enhver retning uden at ændre køretøjets orientering.
Hvad er de primære fordele ved mecanum-hjul sammenlignet med traditionelle AGV-hjul?
De primære fordele omfatter muligheden for at bevæge sig sidelæns og diagonalt uden at dreje, præcise positioneringsmuligheder, reducerede krav til manøvreringsplads, forbedret driftseffektivitet i trange områder samt evnen til at bevare orienteringen under bevægelse i enhver retning. Disse funktioner gør det muligt at opnå højere lagerdensitet og mere effektive materialehåndteringsoperationer.
Er mecanum-hjul velegnede til alle typer AGV-anvendelser?
Mecanum-hjul er særligt fordelagtige i anvendelser, der kræver høj manøvredygtighed, præcis positionering og drift i indskrænkede rum, såsom lagre, produktionsfaciliteter og monteringsoperationer. De er dog måske ikke optimale til anvendelser, der kræver høj hastighed over lange afstande, eller til drift på ujævne overflader, hvor konventionelle hjul muligvis yder bedre præstation.
Hvilke vedligeholdelsesovervejelser er specifikke for mecanum-hjul?
Mecanum-hjul kræver regelmæssig inspektion af rulleforhold, lejeprestation og hjuljustering for at opretholde optimal omnidirektional ydelse. Specialiserede kalibreringsprocedurer sikrer korrekt samordning mellem alle fire hjul, og vedligeholdelsespersonale skal uddannes i de unikke egenskaber ved mecanum-hjulsystemer for at sikre langvarig driftssikkerhed.
