 EN


Dalam dunia kendaraan terpandu otomatis (AGV), roda konvensional memberikan batasan mendasar terhadap pola pergerakan. Desain konvensional mengharuskan AGV mengikuti urutan maju-mundur dan belok yang dapat diprediksi, sehingga menimbulkan inefisiensi di ruang gudang sempit dan lingkungan industri kompleks. Kendala ini memaksa insinyur melakukan kompromi antara kemampuan manuver dan efisiensi operasional, yang sering kali berujung pada waktu siklus lebih panjang serta penurunan produktivitas dalam sistem penanganan material otomatis.
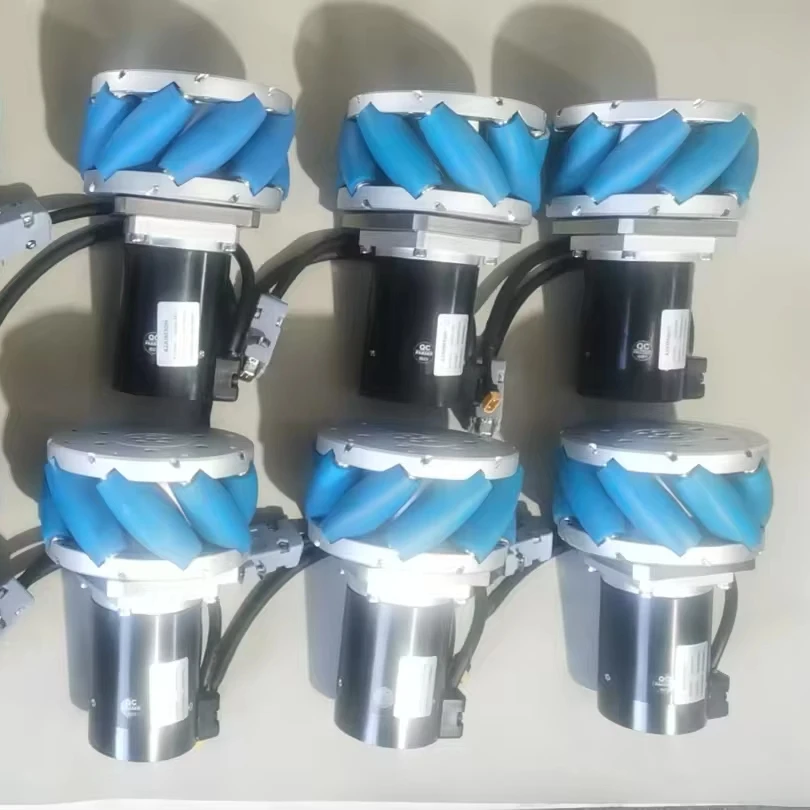
Roda Mecanum mewakili pendekatan revolusioner terhadap mobilitas AGV, yang secara mendasar mengubah cara kendaraan otomatis bergerak di lingkungan industri. Berbeda dengan sistem roda konvensional yang membatasi gerak hanya ke arah maju, mundur, dan rotasi, roda Mecanum memungkinkan gerak benar-benar omnidireksional, sehingga AGV dapat bergerak secara lateral, diagonal, serta berotasi di tempat tanpa mengubah orientasinya. Kemampuan transformatif ini berasal dari desain uniknya yang menggunakan rol, yang secara efektif menghilangkan kendala geometris yang selama ini membatasi kelincahan AGV dalam skenario operasional kompleks.
Terobosan Teknik di Balik Gerak 360 Derajat
Konfigurasi Rol Unik dan Prinsip Fisika
Desain revolusioner roda mecanum berpusat pada rol miring yang diposisikan secara tepat pada sudut 45 derajat di sekeliling lingkar roda. Rol-rol ini menciptakan sistem vektor kompleks yang memungkinkan gaya terurai menjadi beberapa komponen arah secara bersamaan. Ketika empat roda mecanum bekerja bersama pada platform AGV, mereka menghasilkan rentang lengkap vektor gerak yang memungkinkan pergerakan ke segala arah tanpa perlu kendaraan mengubah orientasinya atau melakukan manuver belok rumit.
Setiap rol pada sebuah roda Mecanum berfungsi sebagai titik kontak independen dengan permukaan tanah, menghasilkan vektor gesekan yang dapat dikombinasikan secara matematis guna menghasilkan arah pergerakan yang diinginkan. Sudut 45 derajat sangat krusial karena memungkinkan dekomposisi gaya rotasi menjadi komponen maju-mundur serta komponen lateral. Prinsip rekayasa ini mengubah keterbatasan tradisional kendaraan beroda, sehingga AGV yang dilengkapi roda mecanum mampu mencapai kemampuan manuver yang belum pernah terjadi sebelumnya di ruang industri terbatas.
Sinkronisasi antara beberapa roda mecanum memerlukan algoritma pengendali motor yang presisi, yang menghitung kecepatan dan arah masing-masing roda guna mencapai pergerakan kendaraan yang diinginkan. Sistem pengendali canggih memantau rotasi tiap roda secara independen, serta menyesuaikan perbedaan kecepatan secara real-time untuk menjaga kelancaran gerak omnidireksional. Koordinasi canggih ini memungkinkan AGV menjalankan strategi perencanaan lintasan kompleks yang tidak mungkin dilakukan dengan konfigurasi roda konvensional.
Pertimbangan Ilmu Material dan Ketahanan
Roda mecanum modern menggabungkan bahan poliuretan canggih yang memberikan keseimbangan optimal antara cengkeraman, ketahanan, dan kapasitas menahan beban. Permukaan rol memerlukan karakteristik kekerasan tertentu untuk menjaga kontak dengan permukaan tanah secara konsisten sekaligus mampu menahan gaya lateral yang dihasilkan selama gerak omnidireksional. Roda mecanum kelas industri menggunakan senyawa khusus yang tahan terhadap pola keausan unik akibat penggelindingan multi-arah, sehingga menjamin kinerja jangka panjang di lingkungan gudang dan manufaktur yang menuntut.
Sistem poros dan bantalan pada roda mecanum profesional harus mampu menampung distribusi gaya kompleks yang berbeda secara signifikan dari roda konvensional. Bantalan presisi tinggi memungkinkan rotasi rol yang halus sekaligus mempertahankan integritas struktural dalam berbagai kondisi pembebanan. Integrasi sistem bantalan tertutup melindungi komponen dari kontaminasi di lingkungan industri, sehingga menjamin kinerja konsisten selama periode operasional yang diperpanjang.
Stabilitas suhu menjadi sangat penting bagi roda mecanum yang beroperasi dalam berbagai kondisi industri. Formulasi poliuretan berkualitas mempertahankan karakteristik kinerja yang konsisten di rentang suhu yang luas, mencegah degradasi yang dapat memengaruhi presisi yang diperlukan untuk gerak omnidireksional. Faktor keandalan ini secara langsung memengaruhi waktu operasional (uptime) sistem AGV dan efisiensi operasional dalam aplikasi penanganan material otomatis.
Keunggulan Operasional dalam Aplikasi AGV Industri
Efisiensi Ruang dan Optimalisasi Gudang
Keunggulan utama roda mecanum dalam sistem AGV terletak pada kemampuannya secara signifikan mengurangi kebutuhan ruang manuver kendaraan. AGV konvensional memerlukan area jarak bebas yang cukup besar untuk manuver belok, sehingga membatasi optimalisasi tata letak gudang dan mengurangi kepadatan penyimpanan. Roda mecanum menghilangkan kendala spasial ini dengan memungkinkan AGV bergerak secara lateral ke ruang sempit, berpindah menghindari rintangan tanpa perlu berbalik arah, serta menempatkan diri secara presisi tanpa memerlukan ruang manuver tambahan.
Peningkatan kemampuan manuver ini secara langsung meningkatkan tingkat pemanfaatan gudang. Sistem AGV yang dilengkapi roda mecanum mampu beroperasi secara efektif di lorong yang lebih sempit, menjangkau lokasi penyimpanan yang tidak dapat diakses oleh kendaraan konvensional, serta mempertahankan kepadatan inventaris yang lebih tinggi tanpa mengorbankan kemampuan otomasi. Kemampuan bergerak secara lateral memungkinkan pola akses rak yang lebih efisien dan mengurangi kebutuhan akan area putar yang luas—yang menghabiskan ruang penyimpanan berharga.
Keuntungan efisiensi operasional meluas tidak hanya pada pemanfaatan ruang, tetapi juga mencakup pengurangan waktu siklus untuk tugas penanganan material. AGV dengan roda mecanum dapat mendekati lokasi target dari sudut mana pun, sehingga menghilangkan urutan penyesuaian posisi yang memakan waktu yang diperlukan oleh kendaraan konvensional. Peningkatan efisiensi ini menjadi khususnya signifikan dalam operasi berkapasitas tinggi, di mana pengurangan waktu siklus secara langsung memengaruhi produktivitas keseluruhan sistem serta efektivitas biaya.
Penentuan Posisi Presisi dan Integrasi Manufaktur
Kemampuan presisi roda mecanum memungkinkan AGV mencapai persyaratan penempatan yang tepat—suatu hal krusial dalam aplikasi manufaktur dan perakitan. Kemampuan melakukan penyesuaian kecil ke segala arah memungkinkan AGV menyelaraskan posisinya secara akurat dengan peralatan produksi, sistem konveyor, serta stasiun perakitan tanpa memerlukan rangkaian penyesuaian ulang yang rumit. Kemampuan presisi ini sangat penting bagi proses manufaktur otomatis yang menuntut toleransi ketat dan akurasi penempatan yang konsisten.
Manfaat integrasi manufaktur juga mencakup aplikasi robotika kolaboratif, di mana AGV harus beroperasi bersama operator manusia dan peralatan tetap. Roda mecanum memungkinkan pola pergerakan yang halus dan dapat diprediksi, sehingga meningkatkan keselamatan dan keterprediksiannya dalam lingkungan kerja bersama. Kemampuan bergerak secara lateral serta mempertahankan orientasi memungkinkan AGV menghindari gangguan terhadap peralatan lain sekaligus mempertahankan posisi optimal untuk operasi transfer material.
Proses pengendalian kualitas dan pemeriksaan mendapat manfaat besar dari kemampuan penempatan AGV yang dilengkapi roda mecanum. Kendaraan-kendaraan ini mampu menempatkan sensor dan kamera pada sudut optimal tanpa manuver rumit, sehingga memungkinkan urutan pemeriksaan otomatis yang lebih efisien. Pengendalian presisi terhadap orientasi dan posisi kendaraan mendukung protokol jaminan kualitas canggih yang memerlukan penempatan pengukuran dan pemeriksaan yang konsisten.
Strategi Penerapan untuk Manfaat Kelincahan Maksimal
Integrasi Sistem Pengendali dan Perencanaan Jalur
Penerapan roda mecanum yang sukses dalam sistem AGV memerlukan algoritma kontrol canggih yang mampu mengoordinasikan secara efektif interaksi kompleks antar berbagai roda. Perangkat lunak perencanaan jalur tingkat lanjut harus memperhitungkan kemampuan gerak unik roda mecanum, mengoptimalkan rute guna memanfaatkan gerak omnidireksional sekaligus menghindari rintangan dan menjaga efisiensi operasional. Sistem-sistem ini umumnya mengintegrasikan algoritma machine learning yang terus-menerus meningkatkan optimasi jalur berdasarkan pengalaman operasional dan perubahan lingkungan.
Integrasi sensor secara waktu nyata menjadi krusial untuk memaksimalkan keunggulan kelenturan roda mecanum. Sistem LIDAR, ultrasonik, dan visi harus bekerja bersama guna memberikan kesadaran lingkungan yang komprehensif, sehingga memungkinkan pergerakan omnidireksional yang aman di lingkungan gudang yang dinamis. Sistem kendali harus memproses data sensor cukup cepat untuk melakukan penyesuaian waktu nyata terhadap kecepatan dan arah roda, memastikan operasi halus bahkan dalam skenario kompleks dengan rintangan bergerak serta kondisi operasional yang berubah-ubah.
Algoritma koordinasi armada harus disesuaikan agar dapat memanfaatkan peningkatan kemampuan manuver yang diberikan oleh roda mecanum. Sistem manajemen armada AGV konvensional mengasumsikan pola pergerakan konvensional, namun kendaraan beroda mecanum mampu menempuh jalur yang lebih kompleks dan efisien. Sistem koordinasi canggih dapat mengoptimalkan operasi multi-kendaraan dengan memanfaatkan kemampuan pergerakan unik tersebut guna mengurangi konflik dan meningkatkan throughput sistem secara keseluruhan.
Protokol Pemeliharaan dan Optimalisasi Operasional
Karakteristik desain unik roda mecanum memerlukan protokol perawatan khusus yang berbeda dari sistem roda konvensional. Pemeriksaan rutin terhadap kondisi roller, kinerja bantalan, dan keselarasan menjadi sangat penting guna mempertahankan kinerja omnidireksional secara optimal. Jadwal perawatan harus memperhitungkan kompleksitas tambahan roda mecanum sekaligus memastikan pola keausan terdeteksi dan ditangani sebelum memengaruhi efisiensi operasional.
Prosedur kalibrasi untuk AGV yang dilengkapi roda mecanum melibatkan proses keselarasan kompleks guna memastikan keempat roda bekerja secara sempurna dalam koordinasi. Sistem diagnostik canggih memantau kinerja masing-masing roda serta mendeteksi penyimpangan yang dapat memengaruhi presisi gerak. Kalibrasi rutin menjamin hubungan matematis antara putaran roda dan pergerakan kendaraan tetap akurat, sehingga mempertahankan keunggulan presisi yang menjadikan roda mecanum bernilai tinggi dalam aplikasi industri.
Strategi optimisasi kinerja berfokus pada pemanfaatan maksimal keunggulan kelenturan tanpa mengorbankan keandalan operasional. Hal ini mencakup penyesuaian profil akselerasi, pengoptimalan algoritma pergerakan untuk skenario operasional tertentu, serta penerapan protokol pemeliharaan prediktif guna mencegah waktu henti. Tujuannya adalah mempertahankan karakteristik kemampuan manuver unggul roda mecanum sekaligus menjamin stabilitas operasional jangka panjang di lingkungan industri yang menuntut.
Analisis Biaya-Manfaat dan Pengembalian Investasi
Pertimbangan Investasi Awal dan Nilai Jangka Panjang
Penerapan roda mecanum dalam sistem AGV umumnya memerlukan investasi modal awal yang lebih tinggi dibandingkan konfigurasi roda konvensional. Perbedaan biaya ini muncul dari kompleksitas desain roda, kebutuhan manufaktur presisi, serta sistem kontrol khusus yang diperlukan untuk mengoordinasikan gerak omnidireksional. Namun, investasi awal ini harus dinilai berdasarkan manfaat operasional jangka panjang dan peningkatan efisiensi yang diberikan roda mecanum dalam aplikasi otomatisasi industri.
Pembenaran biaya untuk roda mecanum sering kali berfokus pada peningkatan pemanfaatan ruang dan keuntungan efisiensi operasional yang secara langsung memengaruhi produktivitas fasilitas. Kemampuan beroperasi di lorong yang lebih sempit dan ruang yang lebih ketat dapat meningkatkan kapasitas penyimpanan gudang secara signifikan, sehingga memberikan pengembalian investasi yang terukur melalui peningkatan tingkat pemanfaatan ruang. Selain itu, waktu siklus yang lebih pendek dan efisiensi penanganan material yang lebih baik berkontribusi terhadap throughput yang lebih tinggi serta biaya operasional yang lebih rendah sepanjang siklus hidup sistem.
Biaya perawatan jangka panjang harus dimasukkan dalam analisis total cost of ownership untuk AGV yang dilengkapi roda mecanum. Meskipun sistem ini mungkin memerlukan keahlian perawatan khusus dan suku cadang pengganti, keuntungan efisiensi operasional sering kali menutupi biaya tambahan tersebut. Kuncinya adalah memastikan bahwa protokol perawatan diterapkan secara tepat dan staf memperoleh pelatihan yang memadai guna mendukung sistem roda yang lebih kompleks selama masa pakai operasionalnya.
Peningkatan Produktivitas dan Efisiensi Operasional
Peningkatan produktivitas yang dicapai melalui penerapan roda mecanum dapat sangat signifikan dalam aplikasi yang sesuai. Waktu manuver yang lebih singkat, pemanfaatan ruang yang lebih baik, serta akurasi penempatan yang meningkat semuanya berkontribusi terhadap efisiensi sistem secara keseluruhan yang lebih tinggi. Peningkatan-peningkatan ini khususnya sangat penting di lingkungan penyimpanan berkepadatan tinggi dan operasi manufaktur kompleks, di mana AGV konvensional menghadapi kendala mobilitas yang membatasi efektivitas operasional.
Fleksibilitas operasional yang diberikan oleh roda mecanum memungkinkan sistem AGV beradaptasi lebih efektif terhadap perubahan tata letak fasilitas dan kebutuhan operasional. Kemampuan beradaptasi ini mengurangi kebutuhan akan modifikasi sistem maupun perubahan infrastruktur ketika pola operasional berubah. Kemampuan untuk memodifikasi rute dan pola operasional AGV tanpa mengubah fasilitas fisik memberikan keuntungan operasional jangka panjang yang berkontribusi terhadap pengembalian investasi yang berkelanjutan.
Keunggulan kompetitif dalam penanganan material otomatis sering kali membenarkan investasi dalam teknologi roda mecanum. Fasilitas yang dilengkapi sistem AGV dengan kemampuan manuver tinggi dapat mencapai efisiensi operasional lebih tinggi, pemanfaatan ruang lebih optimal, serta peningkatan tingkat layanan pelanggan. Keunggulan kompetitif ini sering kali berubah menjadi keuntungan bisnis terukur yang mendukung investasi dalam teknologi roda canggih dan membenarkan biaya implementasi terkait.
Tanya Jawab
Bagaimana roda mecanum mewujudkan kemampuan pergerakan 360 derajat?
Roda mecanum mewujudkan pergerakan omnidireksional melalui desain uniknya yang menggunakan rol miring diposisikan pada sudut 45 derajat di sekeliling keliling roda. Ketika empat roda mecanum dikoordinasikan pada sebuah AGV, rotasi masing-masing roda menghasilkan vektor gaya yang dapat digabungkan guna menghasilkan pergerakan ke arah mana pun tanpa mengubah orientasi kendaraan.
Apa keuntungan utama roda mecanum dibandingkan roda AGV konvensional?
Keunggulan utamanya meliputi kemampuan bergerak secara lateral dan diagonal tanpa perlu berputar, kemampuan posisioning yang presisi, kebutuhan ruang manuver yang lebih kecil, peningkatan efisiensi operasional di area sempit, serta kemampuan mempertahankan orientasi saat bergerak ke arah mana pun. Kemampuan-kemampuan ini memungkinkan kepadatan gudang yang lebih tinggi dan operasi penanganan material yang lebih efisien.
Apakah roda mecanum cocok untuk semua jenis aplikasi AGV?
Roda mecanum sangat menguntungkan dalam aplikasi yang memerlukan manuverabilitas tinggi, posisioning presisi, dan operasi di ruang terbatas seperti gudang, fasilitas manufaktur, serta operasi perakitan. Namun, roda ini mungkin tidak optimal untuk aplikasi yang memerlukan perjalanan berkecepatan tinggi dalam jarak jauh atau operasi di permukaan tidak rata, di mana roda konvensional justru dapat memberikan kinerja lebih baik.
Pertimbangan perawatan apa saja yang khusus berlaku untuk roda mecanum?
Roda Mecanum memerlukan pemeriksaan berkala terhadap kondisi roller, kinerja bantalan, dan keselarasan roda guna mempertahankan kinerja omnidireksional yang optimal. Prosedur kalibrasi khusus menjamin koordinasi yang tepat antara keempat roda, serta petugas pemeliharaan perlu dilatih mengenai karakteristik unik sistem roda Mecanum agar keandalan operasional jangka panjang tetap terjaga.
