 EN


У свету аутоматских вођених возила (АГВ), традиционални точкови намећу фундаментална ограничења у обрасцима кретања. У конвенционалним дизајнима, AGV-ови морају да прате предвидиве секвенце напред-назад и окретања, стварајући неефикасност у тесним складиштима и сложеним индустријским окружењима. Ово ограничење присиљава инжењере да се компромитују између маневрености и оперативне ефикасности, што често доводи до дужег времена циклуса и смањења продуктивности у аутоматизованим системима за руководство материјалима.
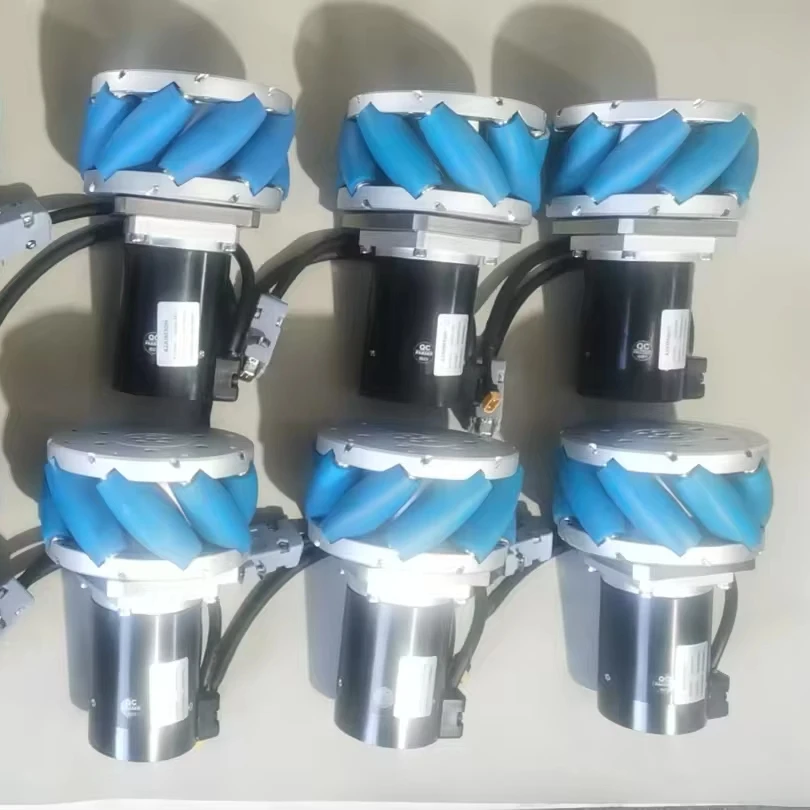
Меканумни точкови представљају револуционарни приступ мобилности АГВ-а, фундаментално мењајући начин на који аутоматизована возила навигирају индустријским окружењима. За разлику од традиционалних система точкова који ограничавају кретање на напред, уназад и ротационе покрете, механични точкови омогућавају право свенаправни покрет, омогућавајући АГВ-овима да се крећу латерално, дијагонално и окрећу на месту без промене оријентације. Ова трансформативна способност произилази из њиховог јединственог дизајна на бази ролера, који ефикасно елиминише геометријска ограничења која су историјски ограничила агилност АГВ-а у сложеним оперативним сценаријама.
Инжењерски пробив који је иза 360-градусног кретања
Уникална конфигурација ваљка и физички принципи
Револуционаран дизајн механима ради на ролицима који се налазе у углу од 45 степени око круга. Ови ролери стварају сложен векторски систем који омогућава да се снаге истовремено разграде у више усмјерених компоненти. Када четири механима кола раде заједно на платформи АГВ, они генеришу свеобухватни спектар вектора кретања који омогућавају кретање у било ком правцу без потребе да возило промени оријентацију или изврши сложене маневре окретања.
Сваки ваљак на мекануми тркало Функционише као независна тачка контакта са земљом, стварајући векторе тријања који се могу математички комбиновати како би се произвели жељени правац кретања. Угао од 45 степени је критичан јер омогућава декомпозицију ротационе снаге на и напред-назад и латералне компоненте. Овај инжењерски принцип трансформише традиционална ограничења возила са точковима, омогућавајући AGV-овима опремљеним меканом тркалима да постигну беспрецедентну маневрисантност у затвореном индустријском простору.
Синхронизација између више механимаских токова захтева прецизне алгоритме за контролу мотора који израчунавају индивидуалне брзине токова и смернице како би се постигло жељено кретање возила. Напређени системи за контролу независно прате ротацију сваког точка, прилагођавајући разлике брзине у реалном времену како би се одржало глатко свеусмерно кретање. Ова софистицирана координација омогућава AGV-овима да изврше сложене стратегије планирања стазе које би биле немогуће са конвенционалним конфигурацијама точкова.
Наука о материјалима и разматрања издржљивости
Модерни механијумски точкови укључују напредне полиуретане материјале који пружају оптималну равнотежу између прихватања, издржљивости и капацитета за носење оптерећења. Површина ваљка захтева специфичне карактеристике тврдоће како би одржала конзистентан контакт са земљом и издржала латералне силе настале током свеусмерног кретања. Индустријски квалитетни механијумски точкови користе специјализована једињења која отпорују обрасце знојања јединственом за вишесмерно ваљање, обезбеђујући дугорочну перформансу у захтевним складиштима и производњим окружењима.
У професионалним меканом тркалима, система за узор и лежање морају да одговарају сложеној дистрибуцији снаге која се значајно разликује од традиционалних трка. Високопрецизни лежаји омогућавају глатку ротацију ваљка, док се одржава структурни интегритет под различитим условима оптерећења. Интеграција запечаћених лагера штити од контаминације у индустријским окружењима, обезбеђујући доследну перформансу током продужених оперативних периода.
Температурна стабилност постаје од кључне важности за механијумске токове који раде у различитим индустријским условима. Квалитетне полиуретане формулације одржавају конзистентне карактеристике перформанси у широким температурним опсеговима, спречавајући деградацију која би могла утицати на прецизност потребну за свеусмерно кретање. Овај фактор поузданости директно утиче на време рада система АГВ и оперативну ефикасност у апликацијама за аутоматизовано ручање материјалима.
Оперативне предности у индустријским апликацијама АГВ
Ефикасност простора и оптимизација складишта
Главна предност механима у системима АГВ лежи у њиховој способности да драматично смање захтеве за простор за маневрирање возила. Традиционални АГВ захтевају значајне просторне просторе за операције окретања, ограничавајући оптимизацију распореда складишта и смањујући густину складишта. Меканумни токови елиминисати ове просторске ограничења омогућавајући AGV-овима да се крећу бочно у тесне просторе, навигирају око препрека без окретања и прецизно се позиционирају без потребе за додатним маневрираним простором.
Ова побољшана маневреност директно се преводи у повећане стопе коришћења складишта. Системи АГВ опремљени механиманим точковима могу ефикасно радити у уским пролазима, приступати складиштеним локацијама које би биле недостижне конвенционалним возилама и одржавати већу густину залиха без жртвовања могућности аутоматизације. Способност латералног кретања омогућава ефикасније обрасце приступа реку и смањује потребу за широким окретањима која троше драгоцену просторију за складиштење.
Побољшање оперативне ефикасности се протеже изван коришћења простора и укључује смањење времена циклуса за задате руковања материјалима. АГВ-ови са механиманим точковима могу да се приближе циљевим локацијама из било ког угла, елиминишући дуготрајне секвенце позиционирања које захтевају конвенционална возила. Ово побољшање ефикасности постаје посебно значајно у операцијама са великим прометом, где смањење времена циклуса директно утиче на укупну продуктивност система и трошковну ефикасност.
Прецизно позиционирање и производња интеграција
Прецизне способности механима кола омогућавају AGV-овима да постигну тачне захтеве позиционирања који су критични у производњи и монтаже апликација. Способност да се у сваком правцу праве минималне прилагођавања омогућава AGV-овима да се прецизно ускладе са производњом опремом, конвејерским системима и монтажним станицама без сложених репозиционирајућих секвенци. Ова прецизна способност је од суштинског значаја за аутоматизоване производне процесе који захтевају чврсте толеранције и доследну тачност позиционирања.
Предности интеграције производње се проширују на апликације за сарадњу у роботици где AGV морају да раде заједно са људским оператерима и стационарном опремом. Меканумни точкови омогућавају глатке, предвидљиве обрасце кретања који повећавају безбедност и предвидимост рада у заједничким радним просторима. Способност латералног кретања и одржавања оријентације омогућава AGV-овима да избегну мешање са другом опремом, док истовремено одржавају оптимално позиционирање за операције преноса материјала.
Процеси контроле квалитета и инспекције значајно имају користи од могућности позиционирања AGV-а опремљених меканом тркалима. Ова возила могу да поставе сензоре и камере у оптималним угловима без сложених маневра, омогућавајући ефикасније аутоматизоване секвенце инспекције. Прецизна контрола о оријентацији и положају возила подржава напредне протоколе за осигурање квалитета који захтевају доследно мерење и инспекцију положаја.
Стратегије имплементације за максималне користи од агилитета
Интеграција система управљања и планирање пута
Успешна имплементација механима у системе АГВ захтева софистициране алгоритме за контролу који могу ефикасно координисати сложене интеракције између више токова. Напређени софтвер за планирање пута мора узети у обзир јединствену способност кретања механима, оптимизујући руте како би искористили опнидирекционално кретање, избегавајући препреке и одржавајући оперативну ефикасност. Ови системи обично интегришу алгоритме машинског учења који континуирано побољшавају оптимизацију путања на основу оперативног искуства и промена у окружењу.
Интеграција сензора у реалном времену постаје критична за максимизацију предности агилности механима. Лидар, ултразвучни и систем видења морају да раде заједно како би обезбедили свеобухватну еколошку свест која омогућава сигурно свеусмерно кретање у динамичним складиштем. Системи управљања морају да обрађују сензорске податке довољно брзо да би у реалном времену прилагодили брзине и смерене токове, обезбеђујући непрекидно функционисање чак и у сложеним сценаријама са крећућим препрекама и променљивим условама рада.
Алгоритми координације флоте морају бити прилагођени да би се искористила побољшана маневрисаност коју пружају механични точкови. Традиционални системи управљања парком AGV претпостављају конвенционалне обрасце кретања, али возила опремљена механиманим точковима могу пратити сложеније и ефикасније путеве. Напредни системи координације могу оптимизовати операције са више возила користећи јединствену способност кретања како би се смањили конфликти и побољшала укупна продукција система.
Протоколи одржавања и оперативна оптимизација
Уникалне конструктивне карактеристике механимаских точкова захтевају специјализоване протоколе одржавања који се разликују од конвенционалних система точкова. Редовно инспекција стања ролера, перформанси лежаја и усклађивања постаје критична за одржавање оптималне опнидирекционе перформансе. Графици одржавања морају узети у обзир повећану сложеност механима, истовремено осигуравајући да се обрасци зноја открију и реше пре него што утичу на оперативну ефикасност.
Процедуре калибрације за AGV опремљене механиманим точковима укључују сложене процесе усклађивања који осигурају да сва четири точка раде у савршеној координацији. Напређени дијагностички системи прате перформансе појединачних точкова и откривају одступања која би могла утицати на прецизност кретања. Редовно калибрирање осигурава да математичке односе између ротације точкова и кретања возила остану тачне, одржавајући предности прецизности које чине механимаске токове вредним у индустријским апликацијама.
Стратегије оптимизације перформанси фокусирају се на максимизацију предности агилности док се одржава оперативна поузданост. Ово укључује фино подешавање профила забрзања, оптимизацију алгоритама кретања за специфичне оперативне сценарије и имплементацију протокола предвиђања одржавања који спречавају време простора. Циљ је да се одржавају супериорне карактеристике маневрисаности механима, а истовремено се осигура дугорочна оперативна стабилност у захтевним индустријским окружењима.
Анализа трошкова и користи и повратак инвестиција
Уколико је потребно, могуће је да се издвоји и издвоји.
Увођење механима у системе АГВ обично захтева веће почетне капиталне инвестиције у поређењу са конвенционалним конфигурацијама точкова. Ова разлика у трошковима произилази из сложености дизајна точкова, прецизних захтјева за производњу и специјализованих система за контролу потребних за координацију свеусмерног кретања. Међутим, ова почетна инвестиција мора бити проценита у односу на дугорочне оперативне користи и повећање ефикасности које механијумски точкови пружају у прилозима индустријске аутоматизације.
Оправдавање трошкова за механимачке токове често се фокусира на побољшање коришћења простора и повећање оперативне ефикасности које директно утичу на продуктивност објекта. Способност рада у уским пролазима и уским просторима може значајно повећати капацитете складишта, пружајући мерељив повратак инвестиција кроз побољшане стопе коришћења простора. Поред тога, смањена времена циклуса и побољшана ефикасност руковања материјалима доприносе већој прометности и нижим оперативним трошковима током цикла живота система.
Трајни трошкови одржавања морају бити узети у обзир у анализу укупних трошкова власништва за AGV опремљене механиманим точковима. Иако ови системи могу захтевати специјализовану стручност за одржавање и замене делова, повећање оперативне ефикасности често надокнађује ове додатне трошкове. Кључ је да се осигура да се протоколи одржавања правилно спроводе и да се особље адекватно обучава да подржи сложеније системе точкова током целог њиховог радног живота.
Побољшање продуктивности и оперативне ефикасности
Побољшање продуктивности постигнуто имплементацијом механимаских точкова може бити значајно у одговарајућим апликацијама. Смањено време маневрирања, побољшана употреба простора и побољшана тачност позиционирања доприносе већој ефикасности система. Ова побољшања су посебно значајна у окружењима складиштења високе густине и сложеним производњима где се традиционални AGV суочавају са ограничењима мобилности која ограничавају оперативну ефикасност.
Оперативна флексибилност коју пружају механични точкови омогућава AGV системима да се ефикасније прилагоде променљивим распоредима објеката и оперативним захтевима. Ова прилагодљивост смањује потребу за модификацијама система и променама инфраструктуре када се оперативни обрасци развијају. Способност модификације рута и оперативних обрасца АГВ-а без промена физичких објеката пружа дугорочне оперативне предности које доприносе одрживом повраћају инвестиција.
Конкурентне предности у аутоматизованом обраду материјала често оправђују инвестиције у технологију механима. Упоредбе опремљене високо маневрисаним системима АГВ могу постићи већу оперативну ефикасност, бољу коришћење простора и побољшање нивоа услуге клијентима. Ове конкурентне предности често се претварају у измериве пословне предности које подржавају инвестиције у напредну технологију точкова и оправдавају повезане трошкове имплементације.
Често постављене питања
Како механијумски точкови могу да се крећу 360 степени?
Меканумни точкови постижу свенаправни покрет кроз свој јединствени дизајн са угљеним ваљцима постављеним под углом од 45 степени око окружности точкова. Када су четири механима кола координирана на AGV, индивидуалне ротације точкова стварају векторе снаге који се могу комбиновати да произведе покрет у било ком правцу без промене оријентације возила.
Које су главне предности механима у поређењу са традиционалним AGV точковима?
Главне предности укључују способност да се креће бочно и дијагонално без окретања, прецизне могућности позиционирања, смањен простор за маневрирање, побољшана оперативна ефикасност у уским просторима и способност одржавања оријентације док се креће у било ком правцу. Ове могућности омогућавају већу густину складишта и ефикасније операције руковања материјалима.
Да ли су механијумски точкови погодни за све врсте апликација за AGV?
Меканумни точкови су посебно корисни у апликацијама које захтевају високу маневреност, прецизно позиционирање и рад у затвореном простору као што су складишта, производни објекти и операције монтаже. Међутим, они можда нису оптимални за апликације које захтевају брза путовања на дугим растојањима или операције на неравномерним површинама где конвенционални точкови могу пружити бољу перформансу.
Који су аспекти одржавања специфични за механијумске точкове?
Меканумни точкови захтевају редовну инспекцију стања ролера, перформанси лежаја и усклађивања точкова како би се одржала оптимална опнидирекциона перформанса. Специјализоване процедуре калибрације осигурају одговарајућу координацију свих четири трка, а особље за одржавање треба обучити у јединственој карактеристикама механима система трка како би се осигурала дугорочна поузданост рада.
