 EN


Automatinės vedamosios transporto priemonės (AGV) srityje tradiciniai ratukai sukelia esminius apribojimus judėjimo schemoms. Įprasti dizainai reikalauja, kad AGV judėtų numatytais pirmyn–atgal ir posūkių seka, dėl ko susidaro netikslumų siaurose sandėlių erdvėse ir sudėtingose pramonės aplinkose. Šis apribojimas verčia inžinierius ieškoti kompromiso tarp manevringumo ir eksploatacinio efektyvumo, dažnai sukeliant ilgesnius ciklo laikus ir sumažinant našumą automatinėse medžiagų pervežimo sistemose.
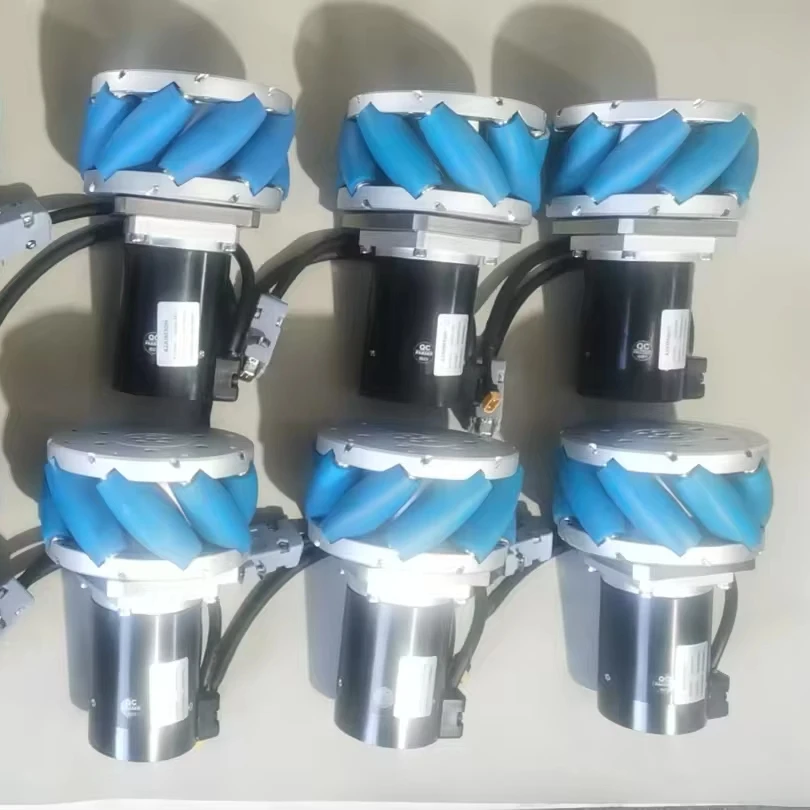
Mekanumo ratai yra revoliucinis požiūris į automatinio valdymo transporto priemonių (AGV) judėjimą, radikaliai keičiantis tai, kaip automatizuotos transporto priemonės juda pramonės aplinkoje. Skirtingai nuo tradicinių ratų sistemų, kurios riboja judėjimą tik pirmyn, atgal ir sukimosi judesiais, mekanumo ratai leidžia tikrąjį visakryptį judėjimą, todėl AGV gali judėti šonu, įstrižai ir suktis vietoje, nekeisdami savo orientacijos. Ši transformacinė galimybė kyla iš jų unikalaus ritinėlių pagrindu sukurtos konstrukcijos, kuri veiksmingai pašalina geometrines apribojimo sąlygas, kurios istoriškai ribojo AGV lankstumą sudėtingose eksploatacinėse situacijose.
Inžinerinis pralūžis, leidžiantis 360 laipsnių judėjimą
Unikali ritinėlių išdėstymo schema ir fizikos principai
Revoliucinis mekanum ratukų dizainas sukasi aplink įstrižai išdėstytus ritulius, kurie tiksliai pasvirę 45 laipsnių kampu ratuko apskritimo aplinkoje. Šie rituliai sukuria sudėtingą vektorių sistemą, leidžiančią jėgoms būti išskaidytoms į kelis kryptinius komponentus vienu metu. Kai keturi mekanum ratukai veikia kartu AGV platformoje, jie sukuria visapusišką judėjimo vektorių spektrą, leidžiantį judėti bet kuria kryptimi be reikalavimo keisti transporto priemonės orientacijos ar atlikti sudėtingus posūkių manevrus.
Kiekvienas ritulys ant mecanum ratas veikia kaip nepriklausomas sąlyčio su žemėje taškas, kuris sukuria trinties vektorius, kuriuos galima matematiškai sujungti, kad būtų pasiektas pageidaujamas judėjimo kryptis. 45 laipsnių kampas yra esminis, nes jis leidžia sukimosi jėgą išskaidyti į abiejų krypčių – pirmyn-atgal ir šoninę – dedamąsias. Šis inžinerinis principas pakeičia tradicinius ratukuotų transporto priemonių apribojimus ir leidžia AGV, aprūpintoms mekanum ratukais, pasiekti beprecedentinį manevringumą ribotose pramonės aplinkose.
Kelių mekanum ratų sinchronizavimas reikalauja tikslaus variklių valdymo algoritmų, kurie apskaičiuoja kiekvieno rato sukimosi greitį ir kryptį norimos transporto priemonės judėjimo pasiekimui. Pažangūs valdymo sistemos stebi kiekvieno rato sukimosi judėjimą atskirai ir realiuoju laiku koreguoja greičio skirtumus, kad būtų užtikrintas sklandus visakryptis judėjimas. Ši sudėtinga koordinacija leidžia automatizuotoms transporto priemonėms (AGV) vykdyti sudėtingas maršrutų planavimo strategijas, kurios būtų neįmanomos naudojant įprastas ratų konfigūracijas.
Medžiagų mokslo ir patikimumo klausimai
Šiuolaikiniai mecanum ratukai naudoja pažangius poliuretano medžiagas, kurios užtikrina optimalų balansą tarp sukibimo, ilgaamžiškumo ir apkrovos nešamosios galios. Ratukų ritinėlių paviršiai reikalauja specifinės kietumo charakteristikos, kad būtų išlaikytas nuolatinis žemės kontaktas ir vienu metu atlaikytos šoninės jėgos, kurios atsiranda judant visomis kryptimis. Pramoniniai mecanum ratukai naudoja specialius mišinius, kurie atsparūs dėvėjimuisi, būdingam daugia krypčių sukimuisi, todėl užtikrinamas ilgalaikis veikimas reikalaujančiose sandėliavimo ir gamybos aplinkose.
Profesionaliuose mecanum ratukuose esančios ašys ir guolių sistemos turi gebėti priimti sudėtingas jėgų pasiskirstymo schemas, kurios labai skiriasi nuo įprastų ratukų. Aukštos tikslumo guoliai leidžia lygiai suktis ritinėliams, vienu metu išlaikydami konstrukcinę vientisumą įvairiomis apkrovinimo sąlygomis. Užsandarintų guolių sistemų integruotis apsaugo nuo teršalų pramoninėse aplinkose, užtikrindama nuolatinį veikimą ilgais eksploatacijos laikotarpiais.
Temperatūros stabilumas tampa esminis mekanum ratukams, veikiantiems įvairiose pramonės sąlygose. Aukštos kokybės poliuretano mišiniai išlaiko nuoseklias eksploatacines savybes per plačią temperatūrų skalę, neleisdami jiems susilpnėti ir taip neįtakojant tikslumo, būtino visakryptiniam judėjimui. Šis patikimumo veiksnys tiesiogiai veikia automatinio valdymo transporto priemonių (AGV) sistemos veikimo laiką ir eksploatacinę efektyvumą automatizuotose medžiagų tvarkymo aplikacijose.
Eksploataciniai privalumai pramonės AGV aplikacijose
Vietos naudingumas ir sandėlio optimizavimas
Mekanum ratukų pagrindinis privalumas AGV sistemose – jų gebėjimas žymiai sumažinti transporto priemonės manevravimui reikalingą vietą. Tradicinėms AGV reikia didelės laisvos erdvės posūkiams atlikti, todėl apribojama sandėlio planavimo galimybė ir mažėja saugojimo tankis. Mecanum ratukai pašalinti šiuos erdvinius apribojimus, leidžiant AGV judėti šonu į siaurus plotus, vengti kliūčių be posūkių ir tiksliai pozicijuotis be papildomos manevravimo erdvės.
Šis pagerintas manevringumas tiesiogiai lemia padidėjusius sandėlio naudojimo rodiklius. AGV sistemos, įrengtos mekanum ratukais, gali veikti efektyviai siauresniuose eilėse, pasiekti saugojimo vietas, kurios būtų nepasiekiamos su įprastomis transporto priemonėmis, ir palaikyti didesnį atsargų tankį, neprarandant automatizacijos galimybių. Galimybė judėti šonu leidžia efektyvesniems lentynų pasiekimo šablonams ir sumažina poreikį platesnėms posūkių zonoms, kurios užima vertingą saugojimo erdvę.
Operacinės veiklos efektyvumo padidėjimas apima ne tik erdvės naudojimo optimizavimą, bet ir medžiagų pervežimo užduočių ciklo trukmės sutrumpėjimą. AGV su mekanum ratukais gali artėti prie tikslinių vietų iš bet kurios krypties, todėl nereikia laiko reikalaujančių pozicionavimo sekų, būtinų įprastoms transporto priemonėms. Šis efektyvumo pagerinimas ypač svarbus aukšto našumo operacijose, kur ciklo trukmės sumažėjimas tiesiogiai veikia visos sistemos našumą ir ekonominę naudingumą.
Tikslus pozicionavimas ir gamybos integracija
Mecanum ratukų tikslumo galimybės leidžia automatizuotiems transporto priemonėms (AGV) pasiekti tikslų pozicionavimą, kuris yra būtinas gamybos ir surinkimo taikymuose. Galimybė atlikti mažiausius judesius bet kuriuo kryptimi leidžia AGV tiksliai sujungti su gamybos įranga, konvejerinėmis sistemomis ir surinkimo stotimis be sudėtingų perkėlimo sekų. Ši tikslumo galimybė yra būtina automatizuotoms gamybos procesams, kuriems reikalingi tikslūs leistinieji nuokrypiai ir nuolatinis pozicionavimo tikslumas.
Gamybos integracijos privalumai taip pat apima bendradarbiaujančios robotikos taikymus, kai AGV turi veikti kartu su žmogaus operatoriais ir nejudančia įranga. Mecanum ratukai užtikrina sklandų ir numatomą judėjimo modelį, kuris padidina saugą ir operacinį numatymą bendro naudojimo darbo vietose. Galimybė judėti šonu ir išlaikyti orientaciją leidžia AGV išvengti sąveikos su kita įranga, tuo pat metu išlaikant optimalią poziciją medžiagų perdavimo operacijoms.
Kokybės kontrolės ir apžiūros procesai žymiai pasinaudoja mekanum ratukais įranga aprūpintų automobilių (AGV) pozicionavimo galimybėmis. Šie automobiliai gali nustatyti jutiklius ir kameras optimaliose kampinėse padėtyse be sudėtingų manevrų, todėl automatiniai apžiūros seansai tampa efektyvesni. Tikslus transporto priemonės orientacijos ir padėties valdymas palaiko pažangius kokybės užtikrinimo protokolus, kuriems reikalingas nuolatinis matavimų ir apžiūrų pozicionavimas.
Įdiegimo strategijos, siekiant maksimalios lankstumo naudos
Valdymo sistemos integracija ir maršrutų planavimas
Sėkmingas mekanum ratukų įdiegimas AGV sistemose reikalauja sudėtingų valdymo algoritmų, kurie gebėtų veiksmingai koordinuoti sudėtingus sąveikos procesus tarp kelių ratukų. Pažangioji maršrutų planavimo programinė įranga privalo atsižvelgti į mekanum ratukų unikalias judėjimo galimybes, optimizuodama maršrutus taip, kad būtų pasinaudota visakryptiniu judėjimu, vienu metu išvengiant kliūčių ir užtikrinant operacinę efektyvumą. Šios sistemos dažniausiai integruoja mašininio mokymosi algoritmus, kurie nuolat tobulina maršrutų optimizavimą remdamiesi eksperimentiniais duomenimis ir aplinkos pokyčiais.
Realiojo laiko jutiklių integracija tampa esminė, norint maksimaliai panaudoti mekanum ratukų lankstumo privalumus. LIDAR, ultragarsiniai ir vaizdo sistemos turi veikti kartu, kad būtų užtikrintas išsami aplinkos supratimas, leidžiantis saugiai judėti visomis kryptimis dinamiškose sandėlio aplinkose. Valdymo sistema turi apdoroti jutiklių duomenis pakankamai greitai, kad realiuoju laiku koreguotų ratukų sukimosi dažnį ir kryptį, užtikrindama sklandų veikimą net sudėtingose situacijose su judančiais kliūtimis ir keičiamomis eksploatacinėmis sąlygomis.
Parko koordinavimo algoritmai turi būti pritaikyti, kad būtų pasinaudota patobulinta mekanum ratukų manevringumu. Tradicinės automatizuotų transporto priemonių (AGV) parko valdymo sistemos remiasi įprastais judėjimo šablonais, tačiau mekanum ratukais įranguotos transporto priemonės gali sekti sudėtingesniais ir efektyvesniais maršrutais. Pažangios koordinavimo sistemos gali optimizuoti kelių transporto priemonių veiklą, panaudodamos unikalias judėjimo galimybes konfliktų sumažinimui ir bendro sistemos našumo pagerinimui.
Techninės priežiūros protokolai ir veiklos optimizavimas
Mecanum ratų unikalūs konstrukciniai bruožai reikalauja specializuotų techninės priežiūros protokolų, kurie skiriasi nuo įprastų ratų sistemų. Reguliarios ritinėlių būklės, guolių veikimo ir išlyginimo patikros tampa esminės, kad būtų užtikrintas optimalus visukryptis veikimas. Techninės priežiūros grafikai turi atsižvelgti į mecanum ratų padidėjusią sudėtingumą, tuo pat metu užtikrindami, kad dėvėjimosi modeliai būtų aptinkami ir ištaisyti dar prieš tai paveikiant veiklos efektyvumą.
Kalibravimo procedūros AGV su mekanum ratukais apima sudėtingus lygiavimo procesus, kurie užtikrina, kad visi keturi ratukai veiktų idealiai suderintai. Pažangios diagnostinės sistemos stebi kiekvieno ratuko našumą ir aptinka nuokrypius, kurie gali paveikti judėjimo tikslumą. Reguliariai atliekamas kalibravimas užtikrina, kad matematiniai ryšiai tarp ratukų sukimosi ir transporto priemonės judėjimo išliktų tikslūs, taip išlaikant tikslumo privalumus, dėl kurių mekanum ratukai yra vertingi pramonės taikymuose.
Našumo optimizavimo strategijos siekia maksimaliai panaudoti lankstumo privalumus, vienu metu išlaikant eksploatacinį patikimumą. Tai apima pagrečio profilių tikslinimą, judėjimo algoritmų optimizavimą konkrečioms eksploatacinėms situacijoms ir numatytojo techninės priežiūros protokolų įdiegimą, kurie neleidžia prarasti darbo laiko. Tikslas – išlaikyti mekanum ratukų aukštą manevringumą, vienu metu užtikrinant ilgalaikę eksploatacinę stabilumą reikalaujančiose pramonės aplinkose.
Išlaidų ir naudos analizė bei grąža iš investicijų
Pradinės investicijos apsvarstymai ir ilgalaikė vertė
Mekanum ratukų įdiegimas AGV sistemose paprastai reikalauja didesnių pradinių kapitalo investicijų nei įprasti ratukų konfigūracijos. Šis kainų skirtumas kyla dėl ratukų konstrukcijos sudėtingumo, tikslaus gamybos reikalavimų ir specializuotų valdymo sistemų, kurios koordinuoja visakryptį judėjimą. Tačiau šią pradinę investiciją reikia vertinti atsižvelgiant į ilgalaikius eksploatacijos privalumus ir efektyvumo padidėjimą, kurį mekanum ratukai užtikrina pramoninėje automatizacijoje.
Kainų pagrindimas mekanum ratukams dažnai remiasi erdvės naudojimo patobulinimais ir veiklos efektyvumo padidėjimu, kurie tiesiogiai veikia įmonės našumą. Galimybė veikti siauresniuose eilėse ir ribotose erdvėse gali žymiai padidinti sandėlio talpą, užtikrinant matuojamą grąžinamąją investiciją dėl pagerinto erdvės naudojimo rodiklio. Be to, sumažinti ciklo laikai ir gerinamas medžiagų tvarkymo efektyvumas prisideda prie didesnio pralaidumo ir mažesnių eksploatacijos kaštų viso sistemos gyvavimo ciklo metu.
Bendra mekanum ratukais įrėmintų automatinio valdymo transporto priemonių (AGV) savinimo kaina turi apimti ilgalaikius techninės priežiūros kaštus. Nors šios sistemos gali reikalauti specializuotos techninės priežiūros žinių ir keičiamų detalių, veiklos efektyvumo pasiekimai dažnai kompensuoja šiuos papildomus kaštus. Svarbiausia – užtikrinti, kad techninės priežiūros protokolai būtų tinkamai įdiegti ir kad personalas būtų pakankamai apmokytais palaikyti sudėtingesnes ratukų sistemas visą jų eksploatacijos laikotarpį.
Darbingumo pagerinimai ir veiklos efektyvumas
Mecanum ratukų įdiegimo pasiekiami darbingumo pagerinimai gali būti reikšmingi tinkamose taikymo srityse. Sumažėjęs manevravimo laikas, geresnis vietos naudojimas ir tiksleresnė pozicionavimo tikslumas visi padeda padidinti bendrą sistemos efektyvumą. Šie pagerinimai ypač svarbūs aukštos tankumo sandėliavimo aplinkose ir sudėtingose gamybos operacijose, kur tradiciniai AGV susiduria su judėjimo apribojimais, ribojančiais veiklos veiksmingumą.
Mecanum ratukų užtikrinama operacinė lankstumas leidžia AGV sistemoms efektyviau prisitaikyti prie keičiamų objektų išdėstymo schemų ir operacinės veiklos reikalavimų. Šis prisitaikymo gebėjimas sumažina poreikį keisti sistemą ir infrastruktūrą, kai keičiasi operaciniai modeliai. Galimybė keisti AGV maršrutus ir operacinius modelius be fizinės objekto rekonstrukcijos suteikia ilgalaikius operacinius privalumus, kurie prisideda prie nuolatinio investicijų grąžos.
Konkuruojančiosios pranašumų automatinėje medžiagų tvarkymo srityje dažnai pateisina investicijas į mekanum ratų technologiją. Įrenginiai, aprūpinti labai manevringomis AGV sistemomis, gali pasiekti didesnį operacinį našumą, geriau panaudoti erdvę ir pagerinti klientų aptarnavimo lygį. Šie konkuruojantys pranašumai dažnai verčiami į matuojamus verslo pranašumus, kurie palaiko investicijas į pažangią ratų technologiją ir pateisina susijusias įdiegimo sąnaudas.
DUK
Kaip mekanum ratai pasiekia 360 laipsnių judėjimo galimybę?
Mekanum ratai pasiekia visakryptį judėjimą dėka savo unikalaus dizaino, kuriame ratų apskritime išdėstyti pasvirusiems rituliams, nukreiptiems 45 laipsnių kampu. Kai keturi mekanum ratai yra koordinuojami AGV, atskirų ratų sukimosi metu sukuriami jėgos vektoriai, kuriuos galima sujungti, kad būtų sukurtas judėjimas bet kuria kryptimi, nekeičiant transporto priemonės orientacijos.
Kokie yra pagrindiniai mekanum ratų privalumai palyginus su tradiciniais AGV ratais?
Pagrindiniai privalumai apima gebėjimą judėti šonu ir įstrižai be posūkių, tikslų pozicionavimą, mažesnius manevravimo erdvės reikalavimus, pagerintą veiklos efektyvumą siaurose vietose ir galimybę išlaikyti orientaciją judant bet kuriuo kryptimi. Šios galimybės leidžia padidinti sandėlio tankį ir efektyviau vykdyti medžiagų tvarkymo operacijas.
Ar mekanuminiai ratukai tinka visoms AGV programoms?
Mekanuminiai ratukai ypač naudingi programose, kur reikalinga didelė manevringumas, tikslus pozicionavimas ir veikla ribotose erdvėse, pvz., sandėliuose, gamyklose ir surinkimo operacijose. Tačiau jie gali būti neoptimalūs programoms, kur reikalingas aukštas greitis ilgais atstumais arba veikla nelygiuose paviršiuose, kur įprasti ratukai gali pasiūlyti geresnį našumą.
Kokie yra specifiniai mekanuminių ratukų priežiūros aspektai?
Mecanum ratukai reikalauja reguliariai tikrinti ritukų būklę, guolių veikimą ir ratukų išdėstymą, kad būtų išlaikytas optimalus visakryptinis veikimas. Specializuoti kalibravimo metodai užtikrina tinkamą visų keturių ratukų koordinavimą, o techninės priežiūros personalui reikia mokymo apie mecanum ratukų sistemų ypatingas savybes, kad būtų užtikrinta ilgalaikė eksploatacijos patikimumas.
