 EN


ในโลกของยานพาหนะที่ขับเคลื่อนอัตโนมัติ (AGVs) ล้อแบบดั้งเดิมก่อให้เกิดข้อจำกัดพื้นฐานต่อลักษณะการเคลื่อนที่ การออกแบบแบบเดิมจำเป็นต้องให้ AGVs เคลื่อนที่ไปข้างหน้า-ถอยหลังและเลี้ยวตามลำดับที่คาดการณ์ได้ ซึ่งส่งผลให้เกิดความไม่มีประสิทธิภาพในพื้นที่คลังสินค้าที่แคบและสภาพแวดล้อมอุตสาหกรรมที่ซับซ้อน ข้อจำกัดนี้บังคับให้วิศวกรต้องยอมลดทอนสมดุลระหว่างความสามารถในการควบคุมการเคลื่อนที่กับประสิทธิภาพในการปฏิบัติงาน ซึ่งมักนำไปสู่ระยะเวลาของแต่ละรอบการทำงานที่ยาวนานขึ้นและผลผลิตที่ลดลงในระบบการจัดการวัสดุอัตโนมัติ
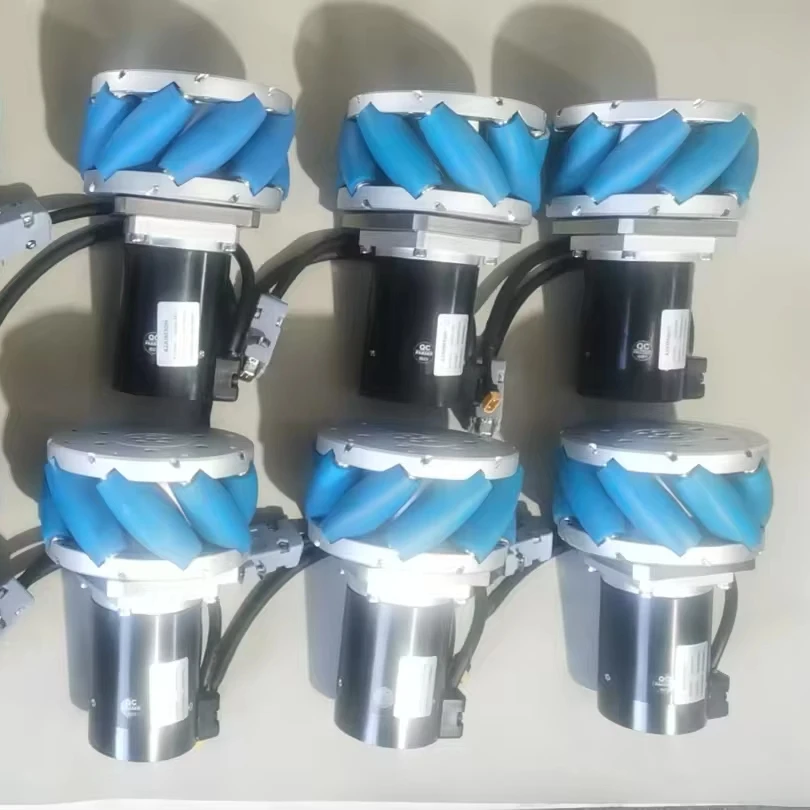
ล้อเมคานัมเป็นแนวทางปฏิวัติในการขับเคลื่อนยานพาหนะอัตโนมัติในโรงงาน ซึ่งเปลี่ยนแปลงวิธีการนำทางของยานพาหนะอัตโนมัติในสภาพแวดล้อมเชิงอุตสาหกรรมอย่างพื้นฐาน ต่างจากระบบล้อแบบดั้งเดิมที่จำกัดการเคลื่อนที่ไว้เพียงไปข้างหน้า ถอยหลัง และหมุนรอบตัวเท่านั้น ล้อเมคานัมสามารถให้การเคลื่อนที่แบบไร้ทิศทางอย่างแท้จริง ทำให้ยานพาหนะอัตโนมัติสามารถเลื่อนข้าง เคลื่อนทแยงมุม และหมุนรอบตัวเองโดยไม่ต้องเปลี่ยนทิศทางของตัวรถ ความสามารถอันก้าวหน้าเช่นนี้เกิดจากโครงสร้างลูกกลิ้งที่ไม่เหมือนใคร ซึ่งช่วยกำจัดข้อจำกัดเชิงเรขาคณิตที่เคยเป็นอุปสรรคต่อความคล่องตัวของยานพาหนะอัตโนมัติในสถานการณ์ปฏิบัติงานที่ซับซ้อน
การค้นพบทางวิศวกรรมที่ทำให้เกิดการเคลื่อนที่แบบ 360 องศา
การจัดเรียงลูกกลิ้งที่ไม่ซ้ำแบบและหลักการทางฟิสิกส์
การออกแบบล้อเมคานัมที่ปฏิวัติวงการนั้นเน้นที่ลูกกลิ้งที่เอียงอยู่ในมุมที่แม่นยำเท่ากับ 45 องศาตามแนวเส้นรอบวงของล้อ ลูกกลิ้งเหล่านี้สร้างระบบเวกเตอร์ที่ซับซ้อน ซึ่งทำให้สามารถแยกแรงออกเป็นส่วนประกอบเชิงทิศทางหลายส่วนพร้อมกันได้ เมื่อล้อเมคานัมสี่ล้อทำงานร่วมกันบนแพลตฟอร์ม AGV จะเกิดเวกเตอร์การเคลื่อนที่ที่ครอบคลุมทุกทิศทาง ทำให้ยานพาหนะสามารถขยับไปในทิศทางใดก็ได้โดยไม่จำเป็นต้องเปลี่ยนทิศทางของตัวเองหรือทำการเลี้ยวอย่างซับซ้อน
ลูกกลิ้งแต่ละตัวบน ล้อเมคาดัม ทำหน้าที่เป็นจุดสัมผัสพื้นผิวอย่างอิสระ ซึ่งสร้างเวกเตอร์แรงเสียดทานที่สามารถรวมกันทางคณิตศาสตร์เพื่อให้ได้ทิศทางการเคลื่อนที่ที่ต้องการ มุม 45 องศาถือเป็นปัจจัยสำคัญ เนื่องจากช่วยให้สามารถแยกแรงหมุนออกเป็นองค์ประกอบทั้งในแนวไปข้างหน้า–ถอยหลังและแนวข้างได้ หลักการวิศวกรรมนี้เปลี่ยนข้อจำกัดแบบดั้งเดิมของยานพาหนะที่ใช้ล้อ ทำให้ AGV ที่ติดตั้งล้อ mecanum สามารถเคลื่อนที่ได้อย่างคล่องแคล่วเป็นพิเศษในพื้นที่อุตสาหกรรมที่มีขนาดจำกัด
การประสานงานระหว่างล้อเมคานัมหลายตัวต้องอาศัยอัลกอริทึมควบคุมมอเตอร์ที่แม่นยำ ซึ่งคำนวณความเร็วและทิศทางของแต่ละล้อเพื่อให้บรรลุการเคลื่อนที่ของยานพาหนะตามที่ต้องการ ระบบควบคุมขั้นสูงจะตรวจสอบการหมุนของแต่ละล้ออย่างเป็นอิสระ และปรับความต่างของความเร็วแบบเรียลไทม์เพื่อรักษาการเคลื่อนที่แบบรอบทิศทางอย่างราบรื่น การประสานงานที่ซับซ้อนนี้ทำให้ AGV สามารถดำเนินกลยุทธ์การวางแผนเส้นทางที่ซับซ้อนได้ ซึ่งไม่สามารถทำได้ด้วยการจัดเรียงล้อแบบดั้งเดิม
วิทยาศาสต์วัสดุและการพิจารณาด้านความทนทาน
ล้อเมคานัมสมัยใหม่ใช้วัสดุโพลียูรีเทนขั้นสูงที่ให้สมดุลที่เหมาะสมระหว่างการยึดเกาะ ความทนทาน และความสามารถในการรับน้ำหนัก ผิวของลูกกลิ้งต้องมีค่าความแข็งเฉพาะเพื่อรักษาการสัมผัสกับพื้นอย่างสม่ำเสมอ ขณะเดียวกันก็สามารถรับแรงด้านข้างที่เกิดขึ้นระหว่างการเคลื่อนที่แบบหลายทิศทางได้ ล้อเมคานัมระดับอุตสาหกรรมใช้สารประกอบพิเศษที่ต้านทานการสึกหรอแบบเฉพาะที่เกิดจากการหมุนในหลายทิศทาง จึงรับประกันประสิทธิภาพที่ยาวนานในสภาพแวดล้อมคลังสินค้าและโรงงานผลิตที่มีความต้องการสูง
ระบบฮับและตลับลูกปืนในล้อเมคานัมระดับมืออาชีพต้องรองรับการกระจายแรงที่ซับซ้อนซึ่งแตกต่างอย่างมากจากล้อแบบดั้งเดิม ตลับลูกปืนที่มีความแม่นยำสูงช่วยให้ลูกกลิ้งหมุนได้อย่างลื่นไหล ขณะยังคงความแข็งแรงของโครงสร้างภายใต้สภาวะการรับน้ำหนักที่หลากหลาย การรวมระบบตลับลูกปืนแบบปิดสนิทช่วยป้องกันสิ่งสกปรกเข้าสู่ภายในในสภาพแวดล้อมอุตสาหกรรม จึงมั่นใจได้ถึงประสิทธิภาพที่สม่ำเสมอตลอดระยะเวลาการใช้งานที่ยาวนาน
ความเสถียรของอุณหภูมิมีความสำคัญอย่างยิ่งต่อการใช้งานล้อเมคานัมในสภาวะอุตสาหกรรมที่หลากหลาย องค์ประกอบโพลียูรีเทนคุณภาพสูงสามารถรักษาสมรรถนะที่สม่ำเสมอได้ตลอดช่วงอุณหภูมิที่กว้าง ป้องกันการเสื่อมสภาพซึ่งอาจส่งผลต่อความแม่นยำที่จำเป็นสำหรับการเคลื่อนที่แบบรอบทิศทาง ปัจจัยด้านความน่าเชื่อถือนี้มีผลโดยตรงต่อเวลาทำงานจริง (uptime) ของระบบ AGV และประสิทธิภาพในการปฏิบัติงานในแอปพลิเคชันการจัดการวัสดุแบบอัตโนมัติ
ข้อได้เปรียบในการปฏิบัติงานสำหรับการใช้งาน AGV ในภาคอุตสาหกรรม
ประสิทธิภาพด้านพื้นที่และการเพิ่มประสิทธิภาพคลังสินค้า
ข้อได้เปรียบหลักของล้อเมคานัมในระบบ AGV คือความสามารถในการลดพื้นที่ที่จำเป็นสำหรับการเลี้ยวของยานพาหนะอย่างมาก AGV แบบดั้งเดิมต้องการพื้นที่ว่างขนาดใหญ่สำหรับการเลี้ยว ซึ่งจำกัดการปรับแต่งผังคลังสินค้าและลดความหนาแน่นของการจัดเก็บ ล้อแบบเมคานัม ขจัดข้อจำกัดด้านพื้นที่เหล่านี้โดยทำให้ยานพาหนะนำทางอัตโนมัติ (AGV) สามารถเคลื่อนที่แบบข้างๆ เข้าสู่พื้นที่แคบได้ หลีกเลี่ยงสิ่งกีดขวางโดยไม่ต้องหันตัว และจัดตำแหน่งตัวเองอย่างแม่นยำโดยไม่จำเป็นต้องใช้พื้นที่เพิ่มเติมสำหรับการปรับทิศทาง
ความสามารถในการควบคุมทิศทางที่เหนือกว่านี้ส่งผลโดยตรงต่ออัตราการใช้พื้นที่คลังสินค้าที่เพิ่มขึ้น ระบบ AGV ที่ติดตั้งล้อเมคานัมสามารถทำงานได้อย่างมีประสิทธิภาพในช่องทางที่แคบกว่า เข้าถึงตำแหน่งจัดเก็บที่ยานพาหนะแบบดั้งเดิมไม่สามารถเข้าถึงได้ และรักษาความหนาแน่นของสินค้าคงคลังให้สูงขึ้นโดยไม่ลดทอนความสามารถในการทำงานอัตโนมัติ ความสามารถในการเคลื่อนที่แบบข้างๆ ช่วยให้รูปแบบการเข้าถึงชั้นวางมีประสิทธิภาพมากขึ้น และลดความจำเป็นในการจัดเตรียมพื้นที่สำหรับการหมุนตัวซึ่งกินพื้นที่จัดเก็บอันมีค่า
การเพิ่มประสิทธิภาพในการดำเนินงานไม่ได้จำกัดอยู่แค่การใช้พื้นที่เท่านั้น แต่ยังรวมถึงการลดระยะเวลาของแต่ละรอบในการจัดการวัสดุด้วย รถขนส่งอัตโนมัติ (AGV) ที่ติดตั้งล้อเมคานัมสามารถเข้าใกล้จุดหมายได้จากทุกมุม ทำให้ไม่จำเป็นต้องใช้ขั้นตอนการจัดตำแหน่งที่ใช้เวลานานเหมือนยานพาหนะแบบดั้งเดิม การปรับปรุงประสิทธิภาพนี้มีความสำคัญอย่างยิ่งในกระบวนการที่ต้องจัดการปริมาณงานสูง เพราะการลดระยะเวลาของแต่ละรอบส่งผลโดยตรงต่อผลผลิตโดยรวมของระบบและความคุ้มค่าทางต้นทุน
การจัดตำแหน่งอย่างแม่นยำและการผสานเข้ากับกระบวนการผลิต
ความสามารถในการควบคุมความแม่นยำของล้อเมคานัมช่วยให้ระบบ AGV บรรลุข้อกำหนดด้านการจัดวางตำแหน่งอย่างแม่นยำ ซึ่งมีความสำคัญยิ่งต่อการผลิตและการประกอบ ความสามารถในการปรับตำแหน่งเล็กน้อยในทุกทิศทางทำให้ AGV สามารถจัดแนวได้อย่างแม่นยำกับอุปกรณ์การผลิต ระบบสายพานลำเลียง และสถานีการประกอบ โดยไม่จำเป็นต้องใช้ลำดับการจัดวางใหม่อย่างซับซ้อน ความสามารถด้านความแม่นยำนี้มีความจำเป็นอย่างยิ่งต่อกระบวนการผลิตแบบอัตโนมัติที่ต้องการความคลาดเคลื่อนต่ำและความถูกต้องในการจัดวางตำแหน่งอย่างสม่ำเสมอ
ประโยชน์จากการผสานรวมเข้ากับระบบการผลิตยังขยายไปยังการประยุกต์ใช้งานหุ่นยนต์ร่วมมือ ซึ่ง AGV ต้องทำงานร่วมกับบุคลากรและอุปกรณ์คงที่ ล้อเมคานัมช่วยให้เกิดรูปแบบการเคลื่อนที่ที่ราบรื่นและคาดการณ์ได้ ส่งเสริมความปลอดภัยและความแน่นอนในการปฏิบัติงานภายในสภาพแวดล้อมที่ใช้ร่วมกัน ความสามารถในการเคลื่อนที่ข้างและรักษาทิศทางเดิมช่วยให้ AGV หลีกเลี่ยงการรบกวนอุปกรณ์อื่น ๆ ขณะยังคงรักษาตำแหน่งที่เหมาะสมที่สุดสำหรับการดำเนินการถ่ายโอนวัสดุ
กระบวนการควบคุมคุณภาพและการตรวจสอบได้รับประโยชน์อย่างมากจากความสามารถในการจัดตำแหน่งของยานพาหนะเคลื่อนที่อัตโนมัติ (AGV) ที่ติดตั้งล้อเมคานัม ยานพาหนะเหล่านี้สามารถจัดวางเซนเซอร์และกล้องให้อยู่ในมุมที่เหมาะสมที่สุดโดยไม่จำเป็นต้องขับเคลื่อนด้วยความซับซ้อน ทำให้ลำดับการตรวจสอบอัตโนมัติมีประสิทธิภาพมากยิ่งขึ้น การควบคุมที่แม่นยำต่อทิศทางและตำแหน่งของยานพาหนะสนับสนุนโปรโตคอลการรับรองคุณภาพขั้นสูง ซึ่งต้องอาศัยการวัดและการตรวจสอบที่มีตำแหน่งคงที่
กลยุทธ์การนำระบบไปใช้งานเพื่อให้ได้ประโยชน์สูงสุดด้านความคล่องตัว
การผสานรวมระบบควบคุมและการวางแผนเส้นทาง
การนำล้อเมคานัมไปใช้งานอย่างประสบความสำเร็จในระบบเอจีวี จำเป็นต้องอาศัยอัลกอริทึมควบคุมที่ซับซ้อน ซึ่งสามารถประสานการทำงานระหว่างล้อหลายล้อได้อย่างมีประสิทธิภาพ ซอฟต์แวร์วางแผนเส้นทางขั้นสูงต้องคำนึงถึงความสามารถในการเคลื่อนที่เฉพาะตัวของล้อเมคานัม โดยปรับแต่งเส้นทางให้เหมาะสมที่สุดเพื่อใช้ประโยชน์จากการเคลื่อนที่แบบรอบทิศทาง พร้อมหลีกเลี่ยงสิ่งกีดขวางและรักษาประสิทธิภาพในการปฏิบัติงาน ระบบที่กล่าวมามักผสานรวมอัลกอริทึมการเรียนรู้ของเครื่อง (machine learning) ซึ่งปรับปรุงการเพิ่มประสิทธิภาพของเส้นทางอย่างต่อเนื่องจากประสบการณ์ในการใช้งานจริงและการเปลี่ยนแปลงของสภาพแวดล้อม
การผสานรวมเซนเซอร์แบบเรียลไทม์มีความสำคัญอย่างยิ่งต่อการเพิ่มประสิทธิภาพข้อได้เปรียบด้านความคล่องตัวของล้อเมคานัม ระบบไลดาร์ อัลตราโซนิก และวิชันต้องทำงานร่วมกันอย่างสอดคล้องเพื่อให้เกิดการรับรู้สภาพแวดล้อมอย่างรอบด้าน ซึ่งเอื้อต่อการเคลื่อนที่แบบโอโมนิไดเรกชันแนลที่ปลอดภัยในสภาพแวดล้อมคลังสินค้าที่เปลี่ยนแปลงอยู่ตลอดเวลา ระบบควบคุมจำเป็นต้องประมวลผลข้อมูลจากเซนเซอร์ด้วยความเร็วสูงพอที่จะปรับความเร็วและทิศทางของล้อแบบเรียลไทม์ เพื่อให้การปฏิบัติงานราบรื่นแม้ในสถานการณ์ที่ซับซ้อน เช่น มีสิ่งกีดขวางที่เคลื่อนที่หรือเงื่อนไขการปฏิบัติงานเปลี่ยนแปลงอยู่เสมอ
อัลกอริทึมการประสานงานกองยานพาหนะต้องได้รับการปรับแต่งใหม่เพื่อใช้ประโยชน์จากความสามารถในการขับเคลื่อนที่เหนือกว่าซึ่งล้อเมคานัมมอบให้ ระบบจัดการกองยานพาหนะอัตโนมัติแบบดั้งเดิมมักสมมุติรูปแบบการเคลื่อนที่แบบธรรมดา แต่ยานพาหนะที่ติดตั้งล้อเมคานัมสามารถเคลื่อนที่ตามเส้นทางที่ซับซ้อนและมีประสิทธิภาพมากกว่า ระบบการประสานงานขั้นสูงสามารถเพิ่มประสิทธิภาพการปฏิบัติงานของยานพาหนะหลายคันพร้อมกัน โดยอาศัยความสามารถพิเศษในการเคลื่อนที่นี้เพื่อลดความขัดแย้งและยกระดับอัตราการดำเนินงานโดยรวมของระบบทั้งหมด
แนวทางปฏิบัติด้านการบำรุงรักษาและการเพิ่มประสิทธิภาพการปฏิบัติงาน
ลักษณะการออกแบบที่ไม่เหมือนใครของล้อเมคานัมต้องการขั้นตอนการบำรุงรักษาเฉพาะที่แตกต่างจากระบบล้อแบบทั่วไป การตรวจสอบสภาพลูกกลิ้ง ประสิทธิภาพของตลับลูกปืน และการจัดแนวอย่างสม่ำเสมอจึงมีความสำคัญยิ่งต่อการรักษาประสิทธิภาพการเคลื่อนที่แบบรอบทิศทางให้อยู่ในระดับสูงสุด ตารางการบำรุงรักษาต้องคำนึงถึงความซับซ้อนที่เพิ่มขึ้นของล้อเมคานัม พร้อมทั้งรับประกันว่ารูปแบบการสึกหรอจะถูกตรวจพบและแก้ไขก่อนที่จะส่งผลกระทบต่อประสิทธิภาพในการปฏิบัติงาน
ขั้นตอนการปรับเทียบล้อเมคานัมสำหรับรถ AGV นั้นเกี่ยวข้องกับกระบวนการจัดแนวที่ซับซ้อน เพื่อให้ล้อทั้งสี่ทำงานร่วมกันอย่างสมบูรณ์แบบ ระบบวินิจฉัยขั้นสูงจะติดตามประสิทธิภาพของแต่ละล้อและตรวจจับความเบี่ยงเบนที่อาจส่งผลต่อความแม่นยำของการเคลื่อนที่ การปรับเทียบอย่างสม่ำเสมอมั่นใจว่าความสัมพันธ์เชิงคณิตศาสตร์ระหว่างการหมุนของล้อกับการเคลื่อนที่ของยานพาหนะยังคงแม่นยำ ซึ่งช่วยรักษาข้อได้เปรียบด้านความแม่นยำที่ทำให้ล้อเมคานัมมีคุณค่าในงานอุตสาหกรรม
กลยุทธ์การเพิ่มประสิทธิภาพด้านการทำงานมุ่งเน้นไปที่การใช้ประโยชน์จากข้อได้เปรียบด้านความคล่องตัวให้สูงสุด พร้อมรักษาความน่าเชื่อถือในการปฏิบัติงานอย่างต่อเนื่อง ซึ่งรวมถึงการปรับแต่งลักษณะการเร่งความเร็วอย่างแม่นยำ การปรับปรุงอัลกอริธึมการเคลื่อนที่ให้เหมาะสมกับสถานการณ์การใช้งานเฉพาะ และการนำโปรโตคอลการบำรุงรักษาเชิงพยากรณ์มาใช้เพื่อป้องกันไม่ให้เกิดการหยุดทำงาน วัตถุประสงค์คือรักษาคุณสมบัติการควบคุมทิศทางที่เหนือกว่าของล้อเมคานัม ขณะเดียวกันก็รับประกันเสถียรภาพในการปฏิบัติงานระยะยาวภายใต้สภาพแวดล้อมอุตสาหกรรมที่ท้าทาย
การวิเคราะห์ต้นทุน-ผลประโยชน์ และผลตอบแทนจากการลงทุน
พิจารณาการลงทุนครั้งแรกและมูลค่าระยะยาว
การติดตั้งล้อเมคานัมในระบบเอจีวีมักต้องใช้เงินลงทุนเริ่มต้นสูงกว่าการใช้ล้อแบบทั่วไป ความแตกต่างด้านต้นทุนนี้เกิดจากความซับซ้อนของการออกแบบล้อ ข้อกำหนดด้านการผลิตที่ต้องแม่นยำสูง และระบบควบคุมพิเศษที่จำเป็นเพื่อประสานการเคลื่อนที่แบบรอบทิศทาง อย่างไรก็ตาม การลงทุนเริ่มต้นนี้ควรประเมินร่วมกับประโยชน์ในการดำเนินงานระยะยาวและประสิทธิภาพที่เพิ่มขึ้นซึ่งล้อเมคานัมมอบให้ในแอปพลิเคชันด้านอัตโนมัติอุตสาหกรรม
การให้เหตุผลด้านต้นทุนสำหรับล้อแบบเมคานัมมักเน้นที่การปรับปรุงการใช้พื้นที่และการเพิ่มประสิทธิภาพในการปฏิบัติงาน ซึ่งส่งผลโดยตรงต่อผลผลิตของสถานที่ปฏิบัติการ ความสามารถในการทำงานในช่องทางที่แคบลงและพื้นที่ที่จำกัดยิ่งขึ้นสามารถเพิ่มความจุในการจัดเก็บสินค้าในคลังสินค้าได้อย่างมีนัยสำคัญ ทำให้เกิดผลตอบแทนจากการลงทุนที่วัดค่าได้ผ่านอัตราการใช้พื้นที่อย่างมีประสิทธิภาพมากขึ้น นอกจากนี้ เวลาแต่ละรอบการทำงานที่ลดลงและการจัดการวัสดุที่มีประสิทธิภาพยิ่งขึ้นยังส่งผลให้ปริมาณการผลิตต่อหน่วยเวลาเพิ่มขึ้น และต้นทุนการดำเนินงานลดลงตลอดอายุการใช้งานของระบบ
ต้องนำค่าใช้จ่ายด้านการบำรุงรักษาในระยะยาวมาพิจารณาประกอบในการวิเคราะห์ต้นทุนรวมตลอดอายุการเป็นเจ้าของ (TCO) สำหรับรถ AGV ที่ติดตั้งล้อแบบเมคานัม แม้ว่าระบบนี้อาจต้องการผู้เชี่ยวชาญเฉพาะด้านในการบำรุงรักษาและชิ้นส่วนสำรองที่เฉพาะเจาะจง แต่ผลประโยชน์ด้านประสิทธิภาพในการปฏิบัติงานมักชดเชยค่าใช้จ่ายเพิ่มเติมเหล่านี้ได้ ประเด็นสำคัญคือ การรับรองว่ามาตรการการบำรุงรักษาถูกนำไปปฏิบัติอย่างเหมาะสม และบุคลากรได้รับการฝึกอบรมอย่างเพียงพอเพื่อสนับสนุนระบบล้อที่ซับซ้อนยิ่งขึ้นนี้ตลอดอายุการใช้งาน
การปรับปรุงประสิทธิภาพในการทำงานและประสิทธิภาพการดำเนินงาน
การปรับปรุงประสิทธิภาพในการทำงานที่เกิดจากการใช้ล้อแบบเมคานัมสามารถมีผลกระทบอย่างมากในแอปพลิเคชันที่เหมาะสม เวลาที่ใช้ในการขับเคลื่อนลดลง การใช้พื้นที่มีประสิทธิภาพมากขึ้น และความแม่นยำในการจัดตำแหน่งดีขึ้น ล้วนส่งผลให้ระบบโดยรวมมีประสิทธิภาพสูงขึ้น ซึ่งการปรับปรุงเหล่านี้มีความสำคัญเป็นพิเศษในสภาพแวดล้อมที่จัดเก็บสินค้าแบบหนาแน่นสูง และในกระบวนการผลิตที่ซับซ้อน ที่ซึ่ง AGV แบบดั้งเดิมมักประสบปัญหาด้านการเคลื่อนที่ จนส่งผลต่อประสิทธิภาพในการดำเนินงาน
ความยืดหยุ่นในการดำเนินงานที่ล้อแบบเมคานัมมอบให้ ทำให้ระบบ AGV สามารถปรับตัวเข้ากับการเปลี่ยนแปลงของรูปแบบโรงงานและข้อกำหนดในการดำเนินงานได้อย่างมีประสิทธิภาพมากขึ้น ความสามารถในการปรับตัวนี้ช่วยลดความจำเป็นในการปรับเปลี่ยนระบบหรือโครงสร้างพื้นฐานเมื่อรูปแบบการดำเนินงานเปลี่ยนไป ทั้งนี้ การปรับเส้นทางและการดำเนินงานของ AGV ได้โดยไม่ต้องเปลี่ยนแปลงโครงสร้างพื้นฐานจริงของโรงงาน ช่วยสร้างข้อได้เปรียบในการดำเนินงานในระยะยาว ซึ่งส่งผลต่อผลตอบแทนจากการลงทุนอย่างต่อเนื่อง
ข้อได้เปรียบในการแข่งขันจากการจัดการวัสดุโดยอัตโนมัติ มักเป็นเหตุผลเพียงพอที่จะลงทุนในเทคโนโลยีล้อเมคานัม สถานที่ที่ติดตั้งระบบ AGV ที่มีความสามารถในการเคลื่อนที่สูง สามารถบรรลุประสิทธิภาพการดำเนินงานที่ดีขึ้น การใช้พื้นที่อย่างมีประสิทธิภาพมากขึ้น และระดับการให้บริการลูกค้าที่ดีขึ้น ข้อได้เปรียบในการแข่งขันเหล่านี้ มักส่งผลเป็นประโยชน์ทางธุรกิจที่วัดค่าได้จริง ซึ่งสนับสนุนการลงทุนในเทคโนโลยีล้อขั้นสูง และเป็นเหตุผลเพียงพอที่จะครอบคลุมต้นทุนการนำเทคโนโลยีไปใช้งาน
คำถามที่พบบ่อย
ล้อเมคานัมสามารถเคลื่อนที่ได้รอบทิศทาง 360 องศาได้อย่างไร
ล้อเมคานัมสามารถเคลื่อนที่ได้แบบหลายทิศทาง (omnidirectional) ได้จากโครงสร้างพิเศษที่มีลูกกลิ้งเอียงวางอยู่รอบวงล้อในมุม 45 องศา เมื่อใช้ล้อเมคานัมจำนวนสี่ล้อบน AGV พร้อมควบคุมการหมุนของแต่ละล้ออย่างสอดคล้องกัน แรงที่เกิดจากการหมุนแต่ละล้อจะรวมกันเป็นเวกเตอร์แรง ซึ่งสามารถสร้างการเคลื่อนที่ในทิศทางใดก็ได้ โดยไม่จำเป็นต้องเปลี่ยนทิศทางของตัวรถ
ล้อเมคานัมมีข้อได้เปรียบหลักอะไรบ้าง เมื่อเทียบกับล้อ AGV แบบดั้งเดิม
ข้อได้เปรียบหลัก ได้แก่ ความสามารถในการเคลื่อนที่แบบข้างและแนวทแยงโดยไม่ต้องหมุนตัว ความสามารถในการจัดตำแหน่งอย่างแม่นยำ ความต้องการพื้นที่น้อยลงสำหรับการขับเคลื่อน การเพิ่มประสิทธิภาพในการปฏิบัติงานในพื้นที่จำกัด และความสามารถในการรักษาทิศทางขณะเคลื่อนที่ไปในทุกทิศทาง คุณสมบัติเหล่านี้ช่วยให้สามารถจัดเก็บสินค้าในคลังสินค้าได้หนาแน่นยิ่งขึ้น และดำเนินการจัดการวัสดุได้อย่างมีประสิทธิภาพมากขึ้น
ล้อเมคานัมเหมาะสมกับการใช้งาน AGV ทุกประเภทหรือไม่
ล้อเมคานัมให้ประโยชน์อย่างมากในงานที่ต้องการความสามารถในการขับเคลื่อนสูง ความแม่นยำในการจัดตำแหน่ง และการใช้งานในพื้นที่จำกัด เช่น คลังสินค้า โรงงานผลิต และกระบวนการประกอบ อย่างไรก็ตาม ล้อชนิดนี้อาจไม่เหมาะที่สุดสำหรับงานที่ต้องการความเร็วสูงในการเดินทางระยะไกล หรือการใช้งานบนพื้นผิวที่ขรุขระ ซึ่งล้อแบบทั่วไปอาจให้ประสิทธิภาพที่ดีกว่า
ข้อพิจารณาด้านการบำรุงรักษาเฉพาะสำหรับล้อเมคานัมมีอะไรบ้าง
ล้อแบบเมคานัมต้องได้รับการตรวจสอบสภาพลูกกลิ้ง ประสิทธิภาพของตลับลูกปืน และการจัดแนวของล้ออย่างสม่ำเสมอ เพื่อรักษาประสิทธิภาพการเคลื่อนที่แบบรอบทิศทางให้อยู่ในระดับสูงสุด ขั้นตอนการปรับเทียบเฉพาะทางช่วยให้มั่นใจว่าล้อทั้งสี่ล้อทำงานสอดคล้องกันอย่างถูกต้อง และเจ้าหน้าที่ด้านการบำรุงรักษาจำเป็นต้องผ่านการฝึกอบรมเกี่ยวกับลักษณะพิเศษของระบบล้อแบบเมคานัม เพื่อให้มั่นใจในความน่าเชื่อถือในการใช้งานระยะยาว
