 EN


Sa mundo ng mga awtomatikong gabay na sasakyan (AGV), ang mga tradisyonal na gulong ay nagpapataw ng mga pangunahing limitasyon sa mga pattern ng paggalaw. Ang mga kumbensyonal na disenyo ay nangangailangan ng AGV na sumunod sa mga nakatakda nang pauna at pabalik na paggalaw at mga pagliko, na lumilikha ng mga kahinaan sa mga makitid na gusali ng imprenta at mga kumplikadong industriyal na kapaligiran. Ang limitasyong ito ay pumipilit sa mga inhinyero na mag-compromise sa pagitan ng kakayahang manu-manobra at kahusayan sa operasyon, na madalas na nagreresulta sa mas mahabang cycle time at nababawasan ang produktibidad sa mga awtomatikong sistema ng paghahandle ng materyales.
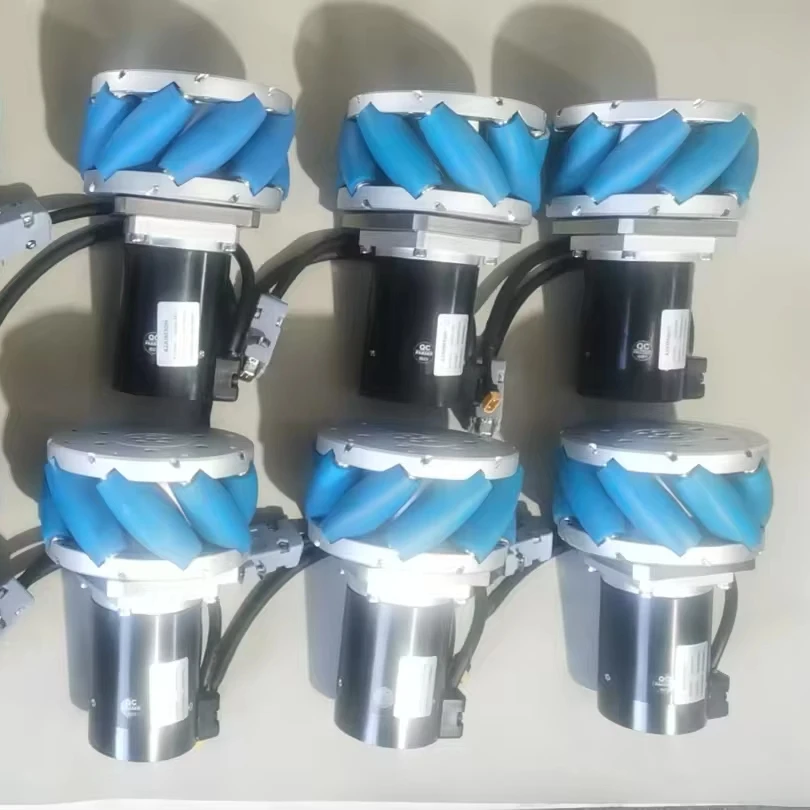
Ang mga gulong na mecanum ay kumakatawan sa isang rebolusyonaryong paraan ng paggalaw ng AGV, na lubos na nagbabago kung paano nabigasyon ng mga awtomatikong sasakyan ang mga industriyal na kapaligiran. Hindi tulad ng mga tradisyonal na sistema ng gulong na naglilimita sa paggalaw sa pasulong, pabagal, at rotational na galaw, ang mga gulong na mecanum ay nagbibigay-daan sa tunay na omnidirectional na paggalaw, na nagpapahintulot sa mga AGV na gumalaw nang lateral, diagonal, at umikot sa lugar nang hindi binabago ang kanilang oryentasyon. Ang nakapagpapabago nitong kakayahan ay nagmumula sa kanilang natatanging disenyo na may mga roller, na epektibong tinatanggal ang mga heometrikong limitasyon na dati nang naghihikti sa kabilisang paggalaw ng mga AGV sa mga kumplikadong operasyonal na sitwasyon.
Ang Sining ng Inhinyero sa Likod ng Galaw na 360-Degree
Natatanging Konpigurasyon ng Roller at mga Prinsipyo ng Pisika
Ang rebolusyonaryong disenyo ng mga gulong na mecanum ay nakatuon sa mga roller na nakakalagay nang pahilis sa eksaktong 45-degree na anggulo sa paligid ng gulong. Ang mga roller na ito ay lumilikha ng isang kumplikadong sistema ng vector na nagpapahintulot sa mga puwersa na hatiin sa maraming bahagi ng direksyon nang sabay-sabay. Kapag apat na gulong na mecanum ang gumagana nang sama-sama sa isang platform ng AGV, sila ay lumilikha ng isang komprehensibong hanay ng mga vector ng paggalaw na nagpapahintulot sa paggalaw sa anumang direksyon nang hindi kailangang baguhin ang oryentasyon ng sasakyan o isagawa ang mga kumplikadong maniobra sa pagliko.
Bawat roller sa isang gulong na Mecanum nagpapatakbo bilang isang hiwalay na punto ng kontak sa lupa, na lumilikha ng mga vector ng panlaban na maaaring pagsamahin nang matematikal upang makabuo ng ninanais na direksyon ng paggalaw. Ang anggulo na 45-degree ay mahalaga dahil nagpapahintulot ito sa paghihiwalay ng rotational na puwersa sa parehong pasulong-pa-atras at lateral na bahagi. Ang prinsipyong pang-enginyero na ito ay binabago ang tradisyonal na mga limitasyon ng mga sasakyang may gulong, na nagpapahintulot sa mga AGV na may mecanum wheels na makamit ang hindi pa nakikita na kahusayan sa paggalaw sa mga nakakapanghihina ng loob na espasyo sa industriya.
Ang pagkakasunod-sunod sa pagitan ng maraming mecanum wheel ay nangangailangan ng mga eksaktong algorithm sa kontrol ng motor na kumukwenta ng indibidwal na bilis at direksyon ng bawat gulong upang makamit ang ninanais na paggalaw ng sasakyan. Ang mga advanced na sistema ng kontrol ay sinusubaybayan ang pag-ikot ng bawat gulong nang hiwa-hiwalay, at binabago ang mga pagkakaiba sa bilis nang real-time upang mapanatili ang malag smooth na omnidirectional na paggalaw. Ang sopistikadong koordinasyon na ito ang nagpapahintulot sa mga AGV na maisagawa ang mga kumplikadong estratehiya sa pagpaplano ng ruta na imposible gamit ang mga karaniwang konpigurasyon ng gulong.
Agham ng Materyales at mga Pag-isip sa Tibay
Ang mga modernong mecanum wheels ay gumagamit ng advanced na polyurethane materials na nagbibigay ng optimal na balanse sa pagitan ng grip, durability, at load-bearing capacity. Ang mga roller surface ay nangangailangan ng tiyak na hardness characteristics upang mapanatili ang pare-parehong ground contact habang tumutugon sa lateral forces na nabubuo sa panahon ng omnidirectional movement. Ang industrial-grade mecanum wheels ay gumagamit ng espesyal na compounds na tumutol sa wear patterns na natatangi sa multi-directional rolling, na nagsisiguro ng matagal na performance sa mahihirap na warehouse at manufacturing environments.
Ang hub at bearing systems sa mga propesyonal na mecanum wheels ay kailangang magkasya sa kumplikadong force distributions na naiiba nang malaki sa tradisyonal na mga gulong. Ang high-precision bearings ay nagpapahintulot ng smooth na roller rotation habang pinapanatili ang structural integrity sa ilalim ng iba’t ibang loading conditions. Ang pagsasama ng sealed bearing systems ay nagpoprotekta laban sa contamination sa industrial environments, na nagsisiguro ng consistent na performance sa buong extended operational periods.
Ang katatagan ng temperatura ay naging napakahalaga para sa mga gulong na mecanum na gumagana sa iba’t ibang kondisyon sa industriya. Ang de-kalidad na mga pormulasyon ng polyurethane ay nagpapanatili ng pare-parehong pagganap sa malawak na saklaw ng temperatura, na nagpipigil sa pagbaba ng kalidad na maaaring makaapekto sa kahusayan na kailangan para sa omnidirectional na paggalaw. Ang kadepende sa pagtitiwala na ito ay direktang nakaaapekto sa oras ng operasyon ng sistema ng AGV at sa kabuuang kahusayan nito sa mga awtomatikong aplikasyon sa paghahandle ng materyales.
Mga Pakinabang sa Paggana sa mga Industriyal na Aplikasyon ng AGV
Kahusayan sa Espasyo at Optimalisasyon ng Imbakan
Ang pangunahing pakinabang ng mga gulong na mecanum sa mga sistema ng AGV ay ang kanilang kakayanan na biglang bawasan ang kinakailangang espasyo para sa paggalaw ng sasakyan. Ang mga tradisyonal na AGV ay nangangailangan ng malaking lugar na walang hadlang para sa mga operasyon ng pagliko, na sumisira sa optimal na disenyo ng imbakan at binabawasan ang kapasidad ng imbakan. Mecanum wheels alisin ang mga limitasyong espasyal na ito sa pamamagitan ng pagpapahintulot sa mga AGV na gumalaw nang pahalang papasok sa mga makitid na espasyo, mag-navigate sa paligid ng mga hadlang nang hindi kailangang umiikot, at mag-position ng sarili nang tumpak nang walang karagdagang kinakailangang espasyo para sa maneuvering.
Ang mapabuting kakayahan sa pag-galaw na ito ay direktang nagdudulot ng mas mataas na rate ng paggamit ng imbakan. Ang mga sistema ng AGV na may mecanum wheels ay maaaring gumana nang epektibo sa mas makitid na daanan, ma-access ang mga lokasyon ng imbakan na hindi kayang abutin ng karaniwang mga sasakyan, at panatilihin ang mas mataas na density ng imbakan nang hindi binabawasan ang mga kakayahan sa awtomasyon. Ang kakayahang gumalaw nang pahalang ay nagbibigay-daan sa mas epektibong mga pattern ng pag-access sa mga rack at binabawasan ang pangangailangan ng malawak na lugar para sa pag-iikot na kumukuha ng mahalagang espasyo para sa imbakan.
Ang mga pakinabang sa kahusayan ng operasyon ay lumalawig hindi lamang sa paggamit ng espasyo kundi pati na rin sa pagbawas ng oras ng siklo para sa mga gawain sa paghawak ng materyales. Ang mga AGV na may mga gulong na mecanum ay maaaring lapitan ang mga target na lokasyon mula sa anumang anggulo, na nag-aalis sa mga panahong kailangan ng pagpo-posisyon na kinakailangan ng karaniwang mga sasakyan. Ang ganitong pagpapabuti ng kahusayan ay naging lalo pang makabuluhan sa mga operasyong may mataas na daloy dahil ang pagbawas ng oras ng siklo ay direktang nakaaapekto sa kabuuang produktibidad at kahusayan sa gastos ng sistema.
Tumpak na Pagpo-posisyon at Pagsasama sa Pagmamanupaktura
Ang kahusayan ng mecanum wheels ay nagpapahintulot sa mga AGV na makamit ang eksaktong posisyon na kailangan sa mga aplikasyon sa pagmamanupaktura at pag-aassemble. Ang kakayahan na gumawa ng maliit na pag-aadjust sa anumang direksyon ay nagbibigay-daan sa mga AGV na mag-align nang tumpak sa mga kagamitan sa produksyon, mga conveyor system, at mga estasyon sa pag-aassemble nang walang kumplikadong mga hakbang sa pagreposition. Ang ganitong kahusayan ay mahalaga para sa mga awtomatikong proseso sa pagmamanupaktura na nangangailangan ng mahigpit na toleransya at pare-parehong katiyakan sa posisyon.
Ang mga benepisyo ng integrasyon sa pagmamanupaktura ay umaabot din sa mga aplikasyon ng collaborative robotics kung saan ang mga AGV ay kailangang gumana kasama ang mga tao at mga istatikong kagamitan. Ang mecanum wheels ay nagpapahintulot ng malambot at maasahan na mga pattern ng paggalaw na nagpapataas ng kaligtasan at pagkakatitiyak sa operasyon sa mga shared workspace. Ang kakayahan na gumalaw nang pahalang at panatilihin ang oryentasyon ay nagpapahintulot sa mga AGV na iwasan ang interference sa iba pang kagamitan habang pinapanatili ang optimal na posisyon para sa mga operasyon ng material transfer.
Ang mga proseso ng quality control at inspeksyon ay nakikinabang nang malaki sa mga kakayahan sa pagpo-posisyon ng mga AGV na may mecanum wheels. Ang mga sasakyang ito ay maaaring ilagay ang mga sensor at kamera sa pinakamainam na mga anggulo nang walang kumplikadong maniobra, na nagpapahintulot sa mas epektibong awtomatikong mga pagkakasunod-sunod ng inspeksyon. Ang tiyak na kontrol sa oryentasyon at posisyon ng sasakyan ay sumusuporta sa mga advanced na protocol ng quality assurance na nangangailangan ng pare-parehong pagsukat at posisyon ng inspeksyon.
Mga Estratehiya sa Pagpapatupad para sa Pinakamataas na Mga Benepisyo sa Agility
Integrasyon ng Control System at Pagpaplano ng Landas
Ang matagumpay na pagpapatupad ng mga mecanum wheels sa mga sistema ng AGV ay nangangailangan ng sopistikadong mga algorithm ng kontrol na kayang epektibong i-coordinate ang kumplikadong interaksyon sa pagitan ng maraming gulong. Ang advanced na software para sa pagpaplano ng ruta ay kailangang isaalang-alang ang natatanging kakayahan sa paggalaw ng mga mecanum wheels, na nag-o-optimize ng mga ruta upang makakuha ng kalamangan mula sa omnidirectional movement habang iniiwasan ang mga hadlang at pinapanatili ang kahusayan ng operasyon. Karaniwang isinasama ng mga sistemang ito ang mga algorithm ng machine learning na patuloy na pinabubuti ang pag-optimize ng ruta batay sa karanasan sa operasyon at sa mga pagbabago sa kapaligiran.
Ang real-time na pagsasama ng sensor ay naging napakahalaga upang makamit ang pinakamataas na kahusayan sa pagiging mabilis ng mecanum wheels. Ang mga sistema ng LIDAR, ultrasonic, at paningin ay kailangang magtulungan upang magbigay ng komprehensibong kamalayan sa kapaligiran na nagpapahintulot sa ligtas na omnidirectional na paggalaw sa mga dynamic na warehouse environment. Ang control system ay kailangang maproseso ang data mula sa mga sensor nang sapat na mabilis upang gawin ang real-time na mga pag-aadjust sa bilis at direksyon ng mga gulong, na nagpapagarantiya sa maayos na operasyon kahit sa mga kumplikadong sitwasyon na may gumagalaw na mga hadlang at nagbabagong kondisyon sa operasyon.
Ang mga algorithm para sa fleet coordination ay kailangang i-adapt upang makakuha ng kabutihan mula sa mas mataas na kakayahang manuod na ibinibigay ng mecanum wheels. Ang mga tradisyonal na AGV fleet management system ay umaasa sa mga kumbensiyonal na pattern ng paggalaw, ngunit ang mga sasakyan na may mecanum wheels ay maaaring sumunod sa mas kumplikado at mas epektibong mga ruta. Ang mga advanced na coordination system ay maaaring i-optimize ang multi-vehicle na operasyon sa pamamagitan ng paggamit ng natatanging kakayahan sa paggalaw upang bawasan ang mga conflict at mapabuti ang kabuuang system throughput.
Mga Protokol sa Pagpapanatili at Optimalisasyon ng Operasyon
Ang natatanging mga katangian ng disenyo ng mecanum wheels ay nangangailangan ng espesyal na mga pamamaraan sa pagpapanatili na iba sa mga karaniwang sistema ng gulong. Ang regular na pagsusuri sa kalagayan ng mga roller, pagganap ng mga bearing, at alignment ay naging napakahalaga upang mapanatili ang optimal na omnidirectional performance. Ang mga skedyul sa pagpapanatili ay dapat tumutugon sa nadagdag na kumplikasyon ng mecanum wheels habang tiyakin na ang mga pattern ng wear ay natukoy at naaaksyunan bago pa ito makaapekto sa kahusayan ng operasyon.
Ang mga proseso ng calibration para sa mga AGV na may mecanum wheels ay kasali ang mga kumplikadong alignment na nagpapatitiyak na ang lahat ng apat na gulong ay gumagana nang perpektong nakasinkron. Ang mga advanced diagnostic systems ay sinusubaybayan ang indibidwal na pagganap ng bawat gulong at natukoy ang anumang deviation na maaaring makaapekto sa kumpiyansa ng galaw. Ang regular na calibration ay nagpapanatili ng katiyakan sa matematikal na ugnayan sa pagitan ng pag-ikot ng mga gulong at galaw ng sasakyan, na pinapanatili ang mga pakinabang sa kumpiyansa na ginagawa ang mecanum wheels na mahalaga sa mga industriyal na aplikasyon.
Ang mga estratehiya para sa pag-optimize ng pagganap ay nakatuon sa pagmaksima sa mga kalamangan ng bilis habang pinapanatili ang katiyakan ng operasyon. Kasali rito ang pino at detalyadong pag-aayos ng mga profile ng pagpabilis, pag-optimize ng mga algoritmo ng paggalaw para sa mga tiyak na senaryo ng operasyon, at pagpapatupad ng mga protocol ng predictive maintenance upang maiwasan ang anumang pagkabigo sa operasyon. Ang layunin ay panatilihin ang natatanging kakayahan sa maniobra ng mga mecanum wheel habang tiyakin ang matagalang katatagan ng operasyon sa mga mahihirap na kapaligiran sa industriya.
Pagsusuri sa Gastos at Benepisyo at Balik sa Imbestimento
Mga Pagsasaalang-alang sa Paunang Puhunan at Pangmatagalang Halaga
Ang pagpapatupad ng mga gulong na mecanum sa mga sistema ng AGV ay kadalasang nangangailangan ng mas mataas na paunang puhunan kumpara sa mga karaniwang konpigurasyon ng gulong. Ang pagkakaiba sa gastos na ito ay nagmumula sa kumplikadong disenyo ng gulong, sa mga kinakailangan ng tumpak na paggawa, at sa mga espesyalisadong sistema ng kontrol na kailangan upang koordinahin ang omnidirectional na paggalaw. Gayunpaman, ang paunang puhunang ito ay dapat suriin laban sa pangmatagalang benepisyo sa operasyon at sa mga pagtaas sa kahusayan na ibinibigay ng mga gulong na mecanum sa mga aplikasyon ng awtomasyon sa industriya.
Ang pagpapaliwanag ng gastos para sa mga gulong na mecanum ay kadalasang nakatuon sa mga pagpapabuti sa paggamit ng espasyo at sa mga pakinabang sa kahusayan ng operasyon na direktang nakaaapekto sa produktibidad ng pasilidad. Ang kakayahan na gumana sa mas maliit na daanan at mas makitid na lugar ay maaaring makapagdagdag nang malaki sa kapasidad ng imbakan sa bodega, na nagbibigay ng sukatang pakinabang mula sa investisyon sa pamamagitan ng mas mahusay na rate ng paggamit ng espasyo. Bukod dito, ang mas maikling cycle time at mas mahusay na kahusayan sa paghawak ng materyales ay nakatutulong sa mas mataas na throughput at mas mababang gastos sa operasyon sa buong buhay ng sistema.
Dapat isama ang mga pangmatagalang gastos sa pagpapanatili sa pagsusuri ng kabuuang gastos ng pagmamay-ari para sa mga AGV na mayroong mga gulong na mecanum. Bagaman maaaring kailanganin ang espesyalisadong ekspertisa sa pagpapanatili at mga bahaging pampalit para sa mga sistemang ito, ang mga pakinabang sa kahusayan ng operasyon ay kadalasang nakakakompensate sa mga karagdagang gastos na ito. Ang susi ay siguraduhing maayos na maisasagawa ang mga protokol sa pagpapanatili at naaangkop na sanayin ang mga tauhan upang suportahan ang mas kumplikadong sistema ng gulong sa buong kanilang panahon ng operasyon.
Mga Pagpapabuti sa Produktibidad at Epektibong Operasyon
Ang mga pagpapabuti sa produktibidad na nakamit sa pamamagitan ng paggamit ng mga mecanum wheel ay maaaring lubhang makabuluhan sa angkop na mga aplikasyon. Ang nabawasang oras sa pagmaneuver, mapabuting paggamit ng espasyo, at mas mataas na katiyakan sa pagpo-position ay lahat nag-aambag sa mas mataas na kabuuang kahusayan ng sistema. Ang mga pagpapabuting ito ay lalo pang kritikal sa mga kapaligiran ng mataas na densidad ng imbakan at kumplikadong operasyon sa pagmamanupaktura kung saan ang mga tradisyonal na AGV ay nahihirapan sa paggalaw, na sumisira sa kanilang epektibong operasyon.
Ang operasyon na kahutukan na ibinibigay ng mga mecanum wheel ay nagbibigay-daan sa mga sistema ng AGV na umangkop nang mas epektibo sa mga nagbabagong layout ng pasilidad at mga kinakailangan sa operasyon. Ang kakayahang ito ay binabawasan ang pangangailangan ng mga pagbabago sa sistema at imprastruktura kapag ang mga pattern ng operasyon ay umuunlad. Ang kakayahang baguhin ang mga ruta at pattern ng operasyon ng AGV nang walang pisikal na pagbabago sa pasilidad ay nagbibigay ng pangmatagalang benepisyo sa operasyon na nag-aambag sa patuloy na return on investment.
Ang mga kompetitibong kalamangan sa awtomatikong paghawak ng materyales ay kadalasang nagpapaliwanag sa pamumuhunan sa teknolohiyang mecanum wheels. Ang mga pasilidad na may highly maneuverable AGV systems ay nakakamit ng mas mataas na kahusayan sa operasyon, mas mahusay na paggamit ng espasyo, at mas pinabuting antas ng serbisyo sa customer. Ang mga kompetitibong benepisyong ito ay kadalasang nagsisilbing sukatan ng konkretong pakinabang sa negosyo na sumusuporta sa pamumuhunan sa advanced wheel technology at nagpapaliwanag sa kaugnay na gastos sa pagpapatupad.
Mga Madalas Itanong
Paano nakakamit ng mecanum wheels ang kakayahang gumalaw nang 360-degree?
Nakakamit ng mecanum wheels ang omnidirectional movement sa pamamagitan ng kanilang natatanging disenyo na may angled rollers na nakaposisyon sa 45-degree angles sa paligid ng circumference ng gulong. Kapag pinagsama-sama ang apat na mecanum wheels sa isang AGV, ang hiwalay na pag-ikot ng bawat gulong ay lumilikha ng mga force vectors na maaaring pagsamahin upang makabuo ng galaw sa anumang direksyon nang hindi binabago ang oryentasyon ng sasakyan.
Ano ang pangunahing mga kalamangan ng mecanum wheels kumpara sa tradisyonal na mga gulong ng AGV?
Ang pangunahing mga kalamangan ay kinabibilangan ng kakayahan na gumalaw nang pahalang at pahilis nang hindi kailangang paikutin, ang kakayahang mag-position nang tumpak, ang nabawasan na kinakailangang espasyo para sa maniobra, ang mas mahusay na kahusayan sa operasyon sa mga makitid na lugar, at ang kakayahang panatilihin ang oryentasyon habang gumagalaw sa anumang direksyon. Ang mga kakayahan na ito ay nagpapahintulot sa mas mataas na kapaligiran ng imbakan at mas epektibong operasyon sa paghahatid ng materyales.
Ang mga gulong na mecanum ba ay angkop para sa lahat ng uri ng aplikasyon ng AGV?
Ang mga gulong na mecanum ay lalo pang kapaki-pakinabang sa mga aplikasyon na nangangailangan ng mataas na kahusayan sa pagmaniobra, tumpak na posisyon, at operasyon sa mga nakakapitik na lugar tulad ng mga imbanakan, mga pasilidad sa paggawa, at mga operasyon sa pag-aassemble. Gayunpaman, maaaring hindi ito optimal para sa mga aplikasyon na nangangailangan ng mataas na bilis sa mahabang distansya o sa mga operasyon sa hindi pantay na ibabaw kung saan maaaring magbigay ng mas mainam na pagganap ang mga karaniwang gulong.
Ano ang mga konsiderasyon sa pagpapanatili na partikular sa mga gulong na mecanum?
Ang mga gulong na mecanum ay nangangailangan ng regular na pagsusuri sa kalagayan ng mga roller, pagganap ng mga bearing, at pag-align ng gulong upang mapanatili ang optimal na omnidirectional na pagganap. Ang mga espesyalisadong proseso sa calibration ay nagpapagarantiya ng tamang koordinasyon sa pagitan ng lahat ng apat na gulong, at ang mga tauhan sa pagpapanatili ay kailangang sanayin sa mga natatanging katangian ng mga sistema ng gulong na mecanum upang matiyak ang pangmatagalang katiyakan sa operasyon.
Talaan ng mga Nilalaman
- Ang Sining ng Inhinyero sa Likod ng Galaw na 360-Degree
- Mga Pakinabang sa Paggana sa mga Industriyal na Aplikasyon ng AGV
- Mga Estratehiya sa Pagpapatupad para sa Pinakamataas na Mga Benepisyo sa Agility
- Pagsusuri sa Gastos at Benepisyo at Balik sa Imbestimento
-
Mga Madalas Itanong
- Paano nakakamit ng mecanum wheels ang kakayahang gumalaw nang 360-degree?
- Ano ang pangunahing mga kalamangan ng mecanum wheels kumpara sa tradisyonal na mga gulong ng AGV?
- Ang mga gulong na mecanum ba ay angkop para sa lahat ng uri ng aplikasyon ng AGV?
- Ano ang mga konsiderasyon sa pagpapanatili na partikular sa mga gulong na mecanum?
