 EN


Otomatik yönlendirilmiş araçlar (AGV) dünyasında, geleneksel tekerlekler hareket desenlerine temel sınırlamalar getirir. Geleneksel tasarımlar, AGV’lerin öngörülebilir ileri-geri ve dönüş sıralarını takip etmesini gerektirir; bu da dar depo alanlarında ve karmaşık endüstriyel ortamlarda verimsizliklere neden olur. Bu kısıtlama, mühendisleri manevra kabiliyeti ile operasyonel verimlilik arasında uzlaşma yapmaya zorlar ve genellikle otomatik malzeme taşıma sistemlerinde daha uzun çevrim süreleri ile azalmış verimlilikle sonuçlanır.
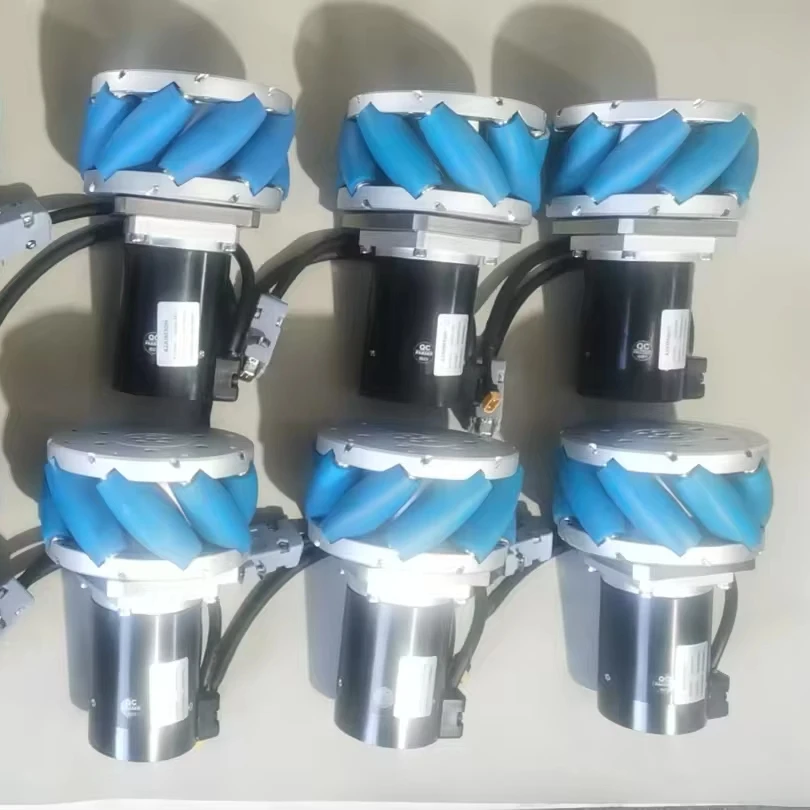
Mecanum tekerlekler, AGV mobilitesi için devrim niteliğinde bir yaklaşımı temsil eder ve otomatikleştirilmiş araçların endüstriyel ortamlarda nasıl hareket ettiğini temelden değiştirir. İleri, geri ve dönme hareketleriyle sınırlı kalan geleneksel tekerlek sistemlerinin aksine, mecanum tekerlekler tam anlamıyla omnidireksiyonel hareketi sağlar; bu da AGV’lerin yönlerini değiştirmeden yana, çapraz yönde hareket etmelerini ve yerinde dönmelerini mümkün kılar. Bu dönüştürücü yetenek, geometrik kısıtlamaları etkili bir şekilde ortadan kaldıran, benzersiz rulman tabanlı tasarımlarından kaynaklanır ve tarihsel olarak karmaşık operasyon senaryolarında AGV çevikliğini sınırlandırmıştır.
360 Derece Hareketin Arkasındaki Mühendislik Atılımı
Benzersiz Rulman Düzenlemesi ve Fizik İlkeleri
Mecanum tekerleğinin devrimci tasarımı, tekerleğin çevresi boyunca tam olarak 45 derecelik açılarla yerleştirilmiş eğimli silindirler etrafında döner. Bu silindirler, kuvvetleri aynı anda birden fazla yön bileşenine ayıran karmaşık bir vektör sistemi oluşturur. Dört mecanum tekerlek bir AGV platformunda birlikte çalıştığında, araçların yönelimini değiştirmeden veya karmaşık dönme manevraları yapmadan her yöne hareket etmelerini sağlayan kapsamlı bir hareket vektörü yelpazesi üretir.
Her bir silindir üzerinde bir mecanum tekerlek yere bağımsız bir temas noktası olarak işlev görür ve istenen hareket yönünü oluşturmak için matematiksel olarak birleştirilebilen sürtünme vektörleri üretir. 45 derecelik açı kritiktir çünkü dönel kuvvetin hem ileri-geri hem de yanal bileşenlere ayrılmasını sağlar. Bu mühendislik ilkesi, tekerlekli araçların geleneksel sınırlamalarını dönüştürür ve mekanik tekerleklerle donatılmış AGV'lerin dar endüstriyel alanlarda önce görülmemiş manevra kabiliyetine ulaşmasını sağlar.
Birden fazla mecanum tekerleğin senkronizasyonu, istenen taşıt hareketini elde etmek için bireysel tekerlek hızlarını ve yönlerini hesaplayan hassas motor kontrol algoritmaları gerektirir. Gelişmiş kontrol sistemleri, her tekerleğin dönüşünü bağımsız olarak izler ve pürüzsüz omnidireksiyonel hareketi sürdürmek için gerçek zamanlı olarak hız farklarını ayarlar. Bu karmaşık koordinasyon, AGV'lerin geleneksel tekerlek yapılarıyla mümkün olmayan karmaşık yol planlama stratejilerini uygulamasını sağlar.
Malzeme Bilimi ve Dayanıklılık Hususları
Modern mecanum tekerlekleri, tutuş, dayanıklılık ve yük taşıma kapasitesi arasında optimum denge sağlayan gelişmiş poliüretan malzemeleri içerir. Silindirik yüzeyler, omnidireksiyonel hareket sırasında yaratılan yanal kuvvetlere dayanırken sürekli zemin temasını koruyabilmek için özel sertlik özelliklerine sahip olmalıdır. Endüstriyel sınıf mecanum tekerlekleri, çok yönlü yuvarlanmaya özgü aşınma desenlerine direnç gösteren özel bileşimler kullanır ve talepkar depo ile üretim ortamlarında uzun vadeli performans sağlar.
Profesyonel mecanum tekerleklerindeki göbek ve rulman sistemleri, geleneksel tekerleklere kıyasla önemli ölçüde farklı karmaşık kuvvet dağılımlarını karşılayabilmelidir. Yüksek hassasiyetli rulmanlar, değişken yükleme koşulları altında yapısal bütünlüğü korurken pürüzsüz silindir döndürmesini sağlar. Mühürlü rulman sistemlerinin entegrasyonu, endüstriyel ortamlardaki kirliliğe karşı koruma sağlar ve uzun süreli operasyon boyunca tutarlı performansı garanti eder.
Sıcaklık stabilitesi, çeşitli endüstriyel koşullarda çalışan mekanum tekerleklere yönelik kritik bir faktördür. Kaliteli poliüretan formülasyonları, geniş sıcaklık aralıkları boyunca tutarlı performans özelliklerini korur ve omnidireksiyonel hareket için gerekli olan hassasiyeti etkileyebilecek bozulmayı önler. Bu güvenilirlik faktörü, otomatik malzeme taşıma uygulamalarında AGV sistemlerinin çalışabilir süresini ve operasyonel verimliliğini doğrudan etkiler.
Endüstriyel AGV Uygulamalarındaki Operasyonel Avantajlar
Uzay Verimliliği ve Depo Optimizasyonu
AGV sistemlerinde mekanum tekerleklere ilişkin temel avantaj, araç manevraları için gereken alan gereksinimini büyük ölçüde azaltabilme yeteneğindedir. Geleneksel AGV'ler, dönüş işlemleri için önemli miktarda boş alan gerektirir; bu da depo yerleşim optimizasyonunu sınırlar ve depolama yoğunluğunu azaltır. Mecanum tekerlekler aGV’lerin dar alanlara yandan girmesine, engellerin etrafında dönüş yapmadan hareket etmesine ve ek manevra alanı gerektirmeden tam olarak konumlandırılmasına olanak tanıyarak bu mekânsal kısıtlamaları ortadan kaldırır.
Bu geliştirilmiş manevra kabiliyeti, doğrudan depo kullanım oranlarının artmasına yol açar. Mekanum tekerleklere sahip AGV sistemleri, daha dar koridorlarda etkili bir şekilde çalışabilir, geleneksel araçlarla ulaşılamayacak depolama noktalarına erişebilir ve otomasyon yeteneklerini feda etmeden daha yüksek envanter yoğunluğunu koruyabilir. Yatay hareket yeteneği, raf erişim modellerini daha verimli hale getirir ve değerli depolama alanını tüketen geniş dönüş alanlarına duyulan ihtiyacı azaltır.
İşletimsel verimlilik kazanımları, alan kullanımını aşarak malzeme taşıma görevlerinde döngü sürelerinin azaltılmasını da kapsar. Mekanum tekerleklere sahip otomatik yönlendirilmiş araçlar (AGV'ler), hedef konumlara herhangi bir açıdan yaklaşabilir; bu da geleneksel araçların gerektirdiği zaman alıcı pozisyonlandırma dizilerini ortadan kaldırır. Bu verimlilik artışı, özellikle döngü süresi azalmalarının doğrudan genel sistem verimliliği ve maliyet etkinliği üzerinde etkili olduğu yüksek hacimli işlemlerde oldukça belirgin hale gelir.
Hassas Konumlandırma ve Üretim Entegrasyonu
Mecanum tekerleklere ait hassasiyet özellikleri, AGV’lerin üretim ve montaj uygulamalarında kritik öneme sahip olan tam konumlandırma gereksinimlerini karşılamasını sağlar. Herhangi bir yönde çok küçük ayarlamalar yapabilme yeteneği, AGV’lerin karmaşık yeniden konumlandırma sıralamalarına gerek kalmadan üretim ekipmanlarına, konveyör sistemlerine ve montaj istasyonlarına tam olarak hizalanmasını sağlar. Bu hassasiyet özelliği, dar toleranslar ve tutarlı konumlandırma doğruluğu gerektiren otomatikleştirilmiş üretim süreçleri için hayati öneme sahiptir.
Üretim entegrasyonu avantajları, AGV’lerin insan operatörlerle ve sabit ekipmanlarla birlikte çalıştığı iş birlikçi robotik uygulamalara da uzanır. Mecanum tekerlekler, paylaşılan çalışma alanlarında güvenliği ve operasyonel tahmin edilebilirliği artıran pürüzsüz, öngörülebilir hareket desenleri sağlar. Yan yönde hareket edebilme ve yönelimi koruyabilme yeteneği, AGV’lerin malzeme aktarımı işlemlerinde en iyi konumda kalırken diğer ekipmanlarla etkileşime girmesini önler.
Kalite kontrolü ve muayene süreçleri, mekanik tekerleklerle donatılmış AGV'lerin konumlandırma yeteneklerinden önemli ölçüde yararlanır. Bu araçlar, karmaşık manevralara gerek kalmadan sensörleri ve kameraları en uygun açılarla konumlandırabilir; bu da daha verimli otomatik muayene sıralarını mümkün kılar. Araç yönelimi ve konumu üzerindeki hassas kontrol, tutarlı ölçüm ve muayene konumlaması gerektiren gelişmiş kalite güvencesi protokollerini destekler.
Maksimum çeviklik avantajlarından yararlanmak için uygulama stratejileri
Kontrol sistemi entegrasyonu ve rota planlaması
Mecanum tekerleklere sahip AGV sistemlerinde başarılı uygulama, çoklu tekerlekle arasında karmaşık etkileşimleri etkili bir şekilde koordine edebilen gelişmiş kontrol algoritmaları gerektirir. Gelişmiş yol planlama yazılımı, mecanum tekerleklere özgü hareket yeteneklerini dikkate almalı; engellerden kaçınırken ve operasyonel verimliliği korurken, omni-yönlü hareket avantajlarından yararlanacak şekilde rotaları optimize etmelidir. Bu sistemler genellikle operasyonel deneyime ve çevresel değişikliklere dayalı olarak yol optimizasyonunu sürekli geliştiren makine öğrenimi algoritmalarını entegre eder.
Mecanum tekerleklere sahip araçların çeviklik avantajlarından maksimum düzeyde yararlanmak için gerçek zamanlı sensör entegrasyonu kritik hâle gelir. Çevresel farkındalığı sağlaması ve hareketli depo ortamlarında güvenli omnidireksiyonel hareketi mümkün kılması amacıyla LIDAR, ultrasonik ve görüş sistemleri birlikte çalışmalıdır. Kontrol sistemi, tekerlek hızları ve yönleri üzerinde gerçek zamanlı ayarlamalar yapabilmek için sensör verilerini yeterince hızlı işlemelidir; bu da hareketli engeller ve değişen işletme koşulları gibi karmaşık senaryolarda bile sorunsuz çalışma sağlar.
Filo koordinasyonu algoritmaları, mecanum tekerleklere sahip araçların sunmuş olduğu gelişmiş manevra kabiliyetinden yararlanacak şekilde uyarlanmalıdır. Geleneksel AGV filo yönetim sistemleri, klasik hareket desenlerini varsayar; ancak mecanum tekerleklere sahip araçlar daha karmaşık ve verimli rotalar izleyebilir. Gelişmiş koordinasyon sistemleri, çatışmaları azaltmak ve genel sistem verimini artırmak amacıyla bu benzersiz hareket kabiliyetlerinden yararlanarak çoklu araç operasyonlarını optimize edebilir.
Bakım Protokolleri ve Operasyonel Optimizasyon
Mecanum tekerleklere özgü tasarım özellikleri, geleneksel tekerlek sistemlerinden farklı uzman bakım protokolleri gerektirir. Optimal omni-yönlü performansı korumak için rulmanların durumu, yatakların çalışması ve hizalama gibi unsurların düzenli olarak denetlenmesi kritik önem taşır. Bakım programları, mecanum tekerleklere özgü artmış karmaşıklığı dikkate almalı ve aşınma desenlerini işlevsel verimliliği etkilemeden önce tespit edip gidermelidir.
Mecanum tekerlekli AGV’ler için kalibrasyon prosedürleri, dört tekerleğin tam koordinasyonla çalışmasını sağlayan karmaşık hizalama süreçlerini içerir. Gelişmiş tanı sistemleri, bireysel tekerlek performansını izler ve hareket doğruluğunu etkileyebilecek sapmaları tespit eder. Düzenli kalibrasyon, tekerlek dönüşleri ile araç hareketi arasındaki matematiksel ilişkilerin doğruluğunu korur ve bu sayede mecanum tekerleklere endüstriyel uygulamalarda değer katan hassasiyet avantajları sağlanır.
Performans optimizasyonu stratejileri, operasyonel güvenilirliği korurken çeviklik avantajlarını maksimize etmeye odaklanır. Bu, ivme profillerinin hassas ayarlanması, belirli operasyon senaryoları için hareket algoritmalarının optimize edilmesi ve kesintiye neden olabilecek arızaları önceden tespit eden tahminsel bakım protokollerinin uygulanmasını içerir. Amacımız, mecanum tekerleklere özgü üstün manevra kabiliyetini korurken, zorlu endüstriyel ortamlarda uzun vadeli operasyonel istikrarı sağlamak.
Maliyet-Fayda Analizi ve Yatırım Getirisi
İlkin Yatırım Göz önünde Bulundurmaları ve Uzun Vadeli Değer
Mecanum tekerleklerin AGV sistemlerinde uygulanması, geleneksel tekerlek düzenlemelerine kıyasla genellikle daha yüksek başlangıç sermayesi yatırımını gerektirir. Bu maliyet farkı, tekerleğin tasarım karmaşıklığından, hassas imalat gereksinimlerinden ve omniyöneltilebilir hareketi koordine etmek için gerekli özel denetim sistemlerinden kaynaklanır. Ancak bu başlangıç yatırımı, mecanum tekerleklerin endüstriyel otomasyon uygulamalarında sağladığı uzun vadeli işletme avantajları ve verimlilik kazançları karşısında değerlendirilmelidir.
Mekanum tekerleklere yönelik maliyet gerekçelendirmesi, genellikle tesis verimliliğini doğrudan etkileyen alan kullanımında iyileşmeler ve işletme verimliliğinde kazanımlar üzerine odaklanır. Daha dar koridorlarda ve daha sıkışık alanlarda çalışabilme özelliği, depo saklama kapasitesini önemli ölçüde artırabilir; bu da alan kullanım oranlarındaki iyileşme yoluyla ölçülebilir bir yatırım geri dönüşü sağlar. Ayrıca, döngü sürelerindeki azalma ve malzeme taşıma verimliliğindeki iyileşme, sistem yaşam döngüsü boyunca daha yüksek üretim hacmi ve daha düşük işletme maliyetleriyle sonuçlanır.
Mekanum tekerlekli AGV’ler için toplam sahip olma maliyeti analizine uzun vadeli bakım maliyetleri de dahil edilmelidir. Bu sistemler özel bakım uzmanlığı ve yedek parça gerektirebilse de, işletme verimliliğinde elde edilen kazanımlar genellikle bu ek maliyetleri telafi eder. Anahtar nokta, bakım protokollerinin doğru şekilde uygulanmasını sağlamak ve personelin, bu daha karmaşık tekerlek sistemlerini işletim ömürleri boyunca destekleyebilmesi için yeterince eğitilmesini sağlamaktır.
Üretkenlik İyileştirmeleri ve İşlemsel Verimlilik
Mekanum tekerleklerin uygulanmasıyla elde edilen üretkenlik iyileştirmeleri, uygun uygulamalarda önemli ölçüde olabilir. Dönüş süresinde azalma, alan kullanımında iyileşme ve konumlama doğruluğunda artış, sistemin genel verimliliğini artırır. Bu iyileştirmeler, geleneksel AGV’lerin hareket kabiliyetiyle ilgili kısıtlamalar nedeniyle işlemsel etkinliklerini sınırladığı yüksek yoğunluklu depolama ortamları ile karmaşık imalat operasyonlarında özellikle belirgindir.
Mekanum tekerlekler tarafından sağlanan işlemsel esneklik, AGV sistemlerinin değişen tesis düzenlerine ve işlemsel gereksinimlere daha etkili biçimde uyum sağlamasını sağlar. Bu uyarlanabilirlik, işlemsel modeller evrilirken sistem değişiklikleri ve altyapı revizyonları ihtiyacını azaltır. Fiziksel tesis değişikliği gerektirmeden AGV rotalarının ve işlemsel modellerinin değiştirilebilmesi, uzun vadeli işlemsel avantajlar sunar ve sürdürülebilir yatırım getirisi sağlar.
Otomatikleştirilmiş malzeme taşıma alanındaki rekabet avantajları, genellikle mecanum tekerlek teknolojisine yapılan yatırımı haklı çıkarır. Son derece manevra kabiliyetine sahip AGV sistemleriyle donatılmış tesisler, daha yüksek işletme verimliliği, daha iyi alan kullanımı ve geliştirilmiş müşteri hizmeti seviyeleri elde edebilir. Bu rekabet avantajları, genellikle ileri düzey tekerlek teknolojisine yapılan yatırımı destekleyen ve ilişkili uygulama maliyetlerini haklı çıkaran ölçülebilir iş avantajlarına dönüşür.
SSS
Mecanum tekerlekler 360 derecelik hareket yeteneğini nasıl sağlar?
Mecanum tekerlekler, tekerleğin çevresi boyunca 45 derecelik açılarla yerleştirilmiş eğimli rulolar içeren benzersiz tasarımı sayesinde omnidireksiyonel (her yöne hareket edebilen) hareketi sağlar. Dört mecanum tekerleğin bir AGV üzerinde koordine edilmesi durumunda, bireysel tekerlek dönmeleri, araç yönünü değiştirmeden herhangi bir doğrultuda hareket etmeyi sağlayan kuvvet vektörleri oluşturur.
Mecanum tekerleklerin geleneksel AGV tekerleklerine kıyasla ana avantajları nelerdir?
Birincil avantajlar, dönmeden yanal ve çapraz hareket edebilme yeteneğini, hassas konumlandırma özelliklerini, manevra yapmak için gerekli alanın azalmasını, dar alanlarda operasyonel verimliliğin artırılmasını ve herhangi bir yönde hareket ederken yönün korunabilmesini içerir. Bu özellikler, depo yoğunluğunu artırır ve malzeme taşıma işlemlerini daha verimli hale getirir.
Mecanum tekerlemler, tüm AGV uygulama türleri için uygun mudur?
Mecanum tekerlemler, özellikle yüksek manevra kabiliyeti, hassas konumlandırma ve depolar, imalat tesisleri ve montaj işlemleri gibi dar alanlarda çalışma gerektiren uygulamalarda büyük fayda sağlar. Ancak uzun mesafelerde yüksek hızla seyahat gereken veya düzgün olmayan yüzeylerde çalışan uygulamalarda, geleneksel tekerlekler daha iyi performans sunabilir.
Mecanum tekerlemlere özel bakım hususları nelerdir?
Mecanum tekerleklerin, optimal dört yönlü performansını korumak için rulo durumlarının, yatak performansının ve tekerlek hizalamasının düzenli olarak kontrol edilmesi gerekir. Özel kalibrasyon prosedürleri, dört tekerleğin doğru şekilde koordine olmasını sağlar ve bakım personelinin, Mecanum tekerlek sistemlerinin benzersiz özelliklerine ilişkin eğitimi, uzun vadeli işlevsel güvenilirliği sağlamak için gereklidir.
